RC6GS V3
使用说明书
免责声明与警告
- 禁止在雨雪天气使用,这样的天气环境会对遥控设备产生干扰,从而导致失控而产生意外!
- 禁止在人群密集区及国家法规规定的场所内使用此设备!
- 开机前确保油门扳机及微调在中立点,然后打开发射机电源并检查电量是否符合工作要求,后再接通接收机电源!
- 在操作模型前,请务必检查伺服器的各项动作是否与对应操纵杆方向一致,如果不一致,请调整后再使用!
- 停止使用前请先关闭接收机电源,再关闭发射机电源,如果操作反向可能导致失控,从而产生意外!
- 请严格遵守当地法律法规,守法,安全使用!
以上的安全警告必须严格执行,任何不按此安全警告导致的损失,本公司不承担任何责任。本产品并非玩具,不适合未满14岁的人士使用。请勿让儿童接触本产品,在有儿童出现的场景操作时请务必特别小心注意。
包装清单(实际包装清单请以销售界面为准)
编号 | 物品 | 数量 |
1 | RC6GS V3 遥控器 | 1 |
2 | R7FG 接收机 | 1 |
3 | 动力电池电压回传连接线 | 1 |
4 | 挂绳 | 1 |
5 | 说明书 | 1 |
6 | 包装盒 | 1 |
RC6GS V3遥控器简介
1.1遥控器基本介绍
1.1.1 外观介绍
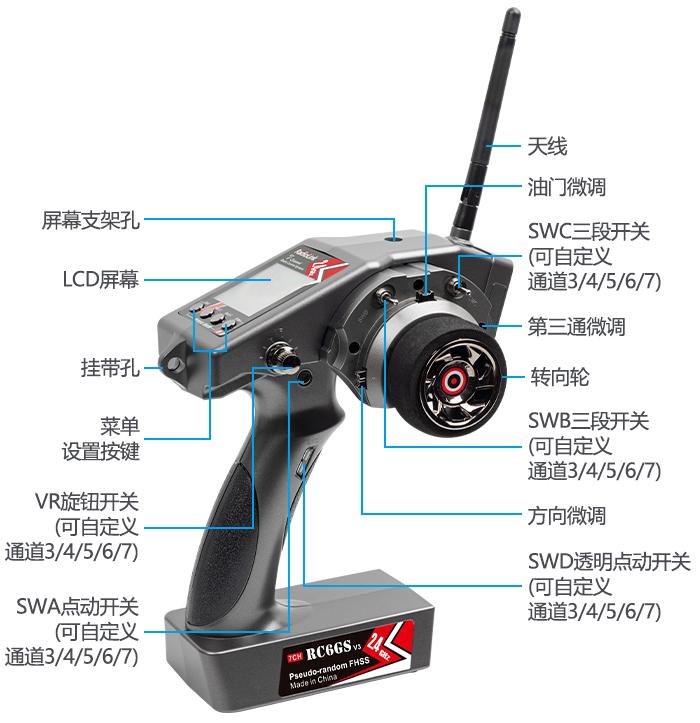
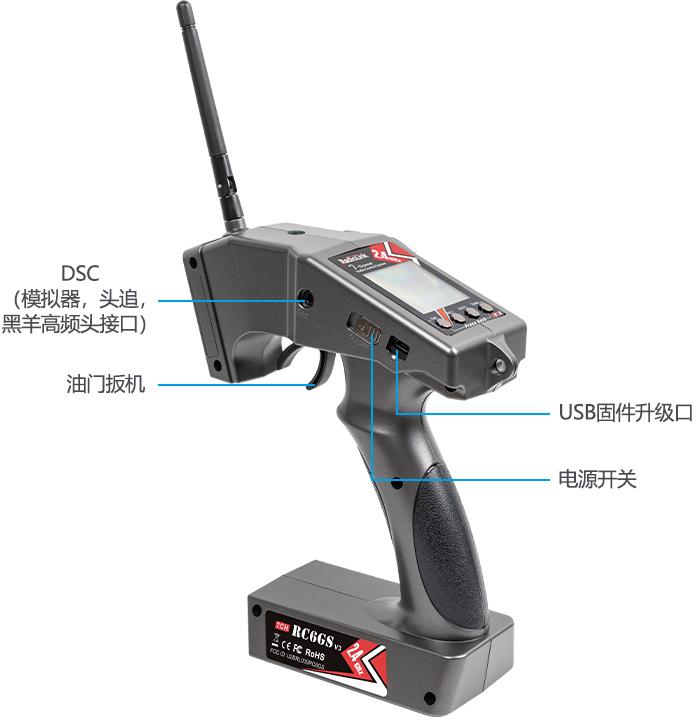
1.1.2 开关/按键介绍
开关按键 | 开关类型 | 功能 |
ST | 转向轮 | 通道1控制开关,一般控制转向舵机,也可自定义控制其他通道 |
TH | 油门扳机 | 通道2控制开关,一般控制油门/电机,也可自定义控制其他通道 |
VR | 旋钮开关 | 出厂默认控制通道3,可自定义控制通道3/4/5/6/7 |
SwA | 点动开关 | 出厂默认控制通道4,可自定义控制通道3/4/5/6/7 |
SwB | 三段开关 | 出厂默认控制通道5,可自定义控制通道3/4/5/6/7 |
SwC | 三段开关 | 出厂默认控制通道6,可自定义控制通道3/4/5/6/7 |
SwD | 点动开关 | 出厂默认控制通道7,可自定义控制通道3/4/5/6/7 |
LK-A | 二段开关 | SwA按键的锁定模式,可自定义控制通道3/4/5/6/7 |
LK-B | 二段开关 | SwB按键的锁定模式,可自定义控制通道3/4/5/6/7 |
LK-C | 二段开关 | SwC按键的锁定模式,可自定义控制通道3/4/5/6/7 |
LK-D | 二段开关 | SwD按键的锁定模式,可自定义控制通道3/4/5/6/7 |
三段开关:将开关拨到三个不同的位置,可分别切换三个不同的通道输出值。 | ||
1.1.3 技术参数
RC6GS V3遥控器 | |
遥控器尺寸 | 174.8*116.4*224.2mm |
重量 | 319g |
模型应用 | 车、船、机器人、机甲 |
通道数 | 7通道 |
遥控距离 | 稳定地面遥控距离600米 |
工作电流 | 80~120mA(与供电电压相关) |
工作电压 | 4.8~16.8V DC(6节5号电池,2S-4S锂电池或者18650锂电池) |
天线长度 | 106mm |
传输频率 | 2.4GHz ISM波段(2400MHz~2483.5MHz) |
调制模式 | GFSK |
射频功率 | <20dbm |
扩频方式 | FHSS 67信道伪随机跳频 |
低压报警 | 默认低于7.2V报警,使用2S-4S锂电池时请自定义报警电压值 |
低RSSI值报警 | 可设置低RSSI值报警 |
动力电池电压回传 | 最高支持8S动力电池电压回传 |
外置黑羊高频头 | 支持,将黑羊高频头通过RC6GS V3的DSC接口连接即可 |
头追功能 | 支持 |
模拟器功能 | 支持 |
电池仓尺寸 | 89×59×25mm |
模型存储数量 | 30组模型数据; 10组模型子ID |
支持接收机 | R7FG(标配)/R8FG/R8EF/R8F/R6FG/R6F/R4FGM/R4F |
1.1.4 基本操作
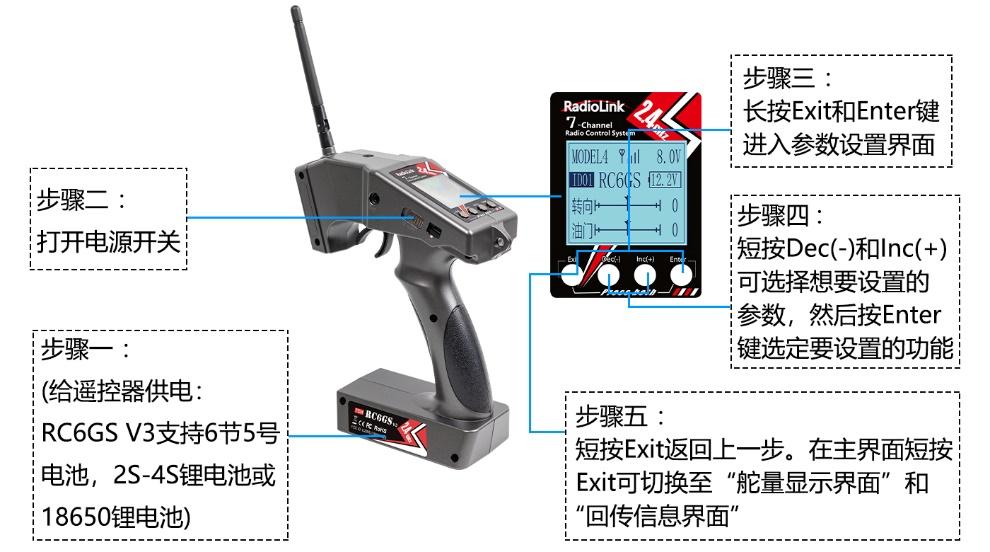
开机界面
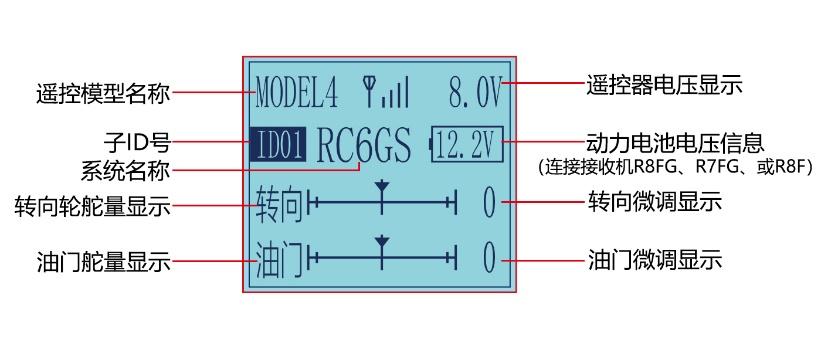
1.2接收机
1.2.1 外观介绍
RC6GS V3出厂标配的接收机R7FG为7通道高压接收机,防溅水,且内置专业级车用陀螺仪。
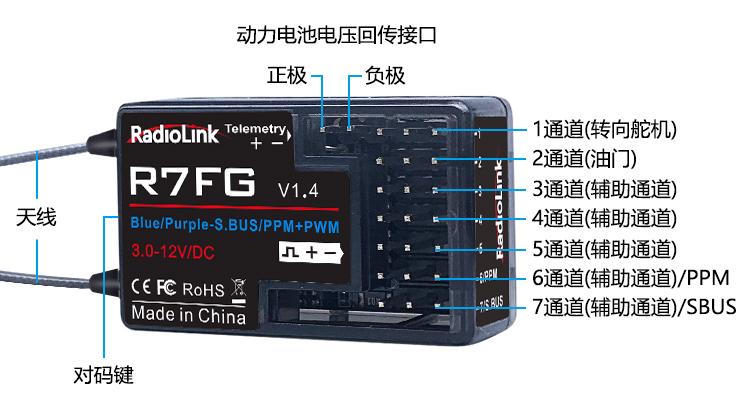
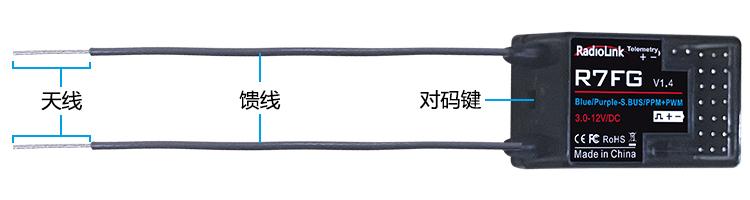
1.2.2 技术参数
R7FG接收机 | |
尺寸 | 35*22*14mm(带天线扣 40.5*22*14mm) |
重量 | 6g |
通道数 | 7通道 |
天线长度 | 205mm |
遥控距离 | 稳定地面遥控距离600米 |
工作电流 | 30mA (与供电电压有关) |
工作电压 | 3.0-12V DC |
陀螺仪 | 接收机集成专业车用陀螺仪 |
信号输出 | PWM&PPM&SBUS |
防水等级 | IPX4,国际电工委员会(IEC)推荐的IP××等级标准,IPX4等级指液体由任何方向泼到外壳没有伤害影响 |
模型应用 | 车/船/机甲/机器人 |
兼容遥控器 | RC6GS三段开关版/RC4GS(主板为2018.1.1号之后的版本) |
1.2.3对码
RC6GS V3遥控器和标配的R7FG接收机在出厂前已经完成对码,即:遥控器和接收机通电后,遥控器主界面会有信号柱显示(如右图),表示已经对码成功。
如果您是单独购买新的R7FG接收机,则需要重新和遥控器对码。每个发射机都有独立的ID,对码完成后,ID编码则储存在接收机内,且不需要再次对码。
对码步骤如下:
- 将发射机与接收机的间距保持50厘米左右放置。
- 打开发射机电源开关,并给接收机通电。
- 按下接收机侧面的对码键1 秒钟以上,绿色指示灯开始闪烁时松开对码键,此时开始对码。
- 当接收机绿色指示灯停止闪烁变为常亮,表示对码完成。 如果对码没有成功,接收机绿色指示灯会慢闪提示,请按上述步骤重新进行对码。
注意:对码时遥控器和接收机的间距过近易造成信号堵塞,导致对码不成功或信号断开。在对码成功后,如果接收机和遥控器距离太近也可能会有信号堵塞的现象,此时,将遥控器和接收机的间距拉大,信号堵塞的现象会自动消失。
1.2.4 使用注意事项
- 为保证接收机的信号传输效果,请注意以下几点:
- 操控模型前,请测试RSSI值(接收信号的强度指示),确保信号接收正常。RSSI测试方法请查阅1.2.8章节。
- 如果发现接收机天线破损,应及时更换新的天线或接收机。
- 尽量保证天线笔直,否则将会减小有效控制范围。
- 两根天线请保持90度角(见右图)。

- 大型的模型机可能会存在影响信号发射的金属部件,在这种情况下,天线应处于模型的两侧。这样在任何状态下都能保持拥有最佳的信号状态。
- 天线应该尽可能远离金属导体和碳纤维,至少要有1厘米的距离,但不能过度弯曲。
- 尽可能保持天线远离马达、电子调速器(ESC)和其他可能的干扰源。
- 在实际安装接收机的过程中,可以使用海绵或者是泡沫材料将其绕起来用以防震。
- 接收机包含一些高精度的电子零部件。因此在使用时,请小心轻放,防止剧烈震动或处于高温环境中,为了更好地保护接收机,用 R/C 专用泡沫或橡胶布等防震材料将其缠绕。
- 为了防止接收机受潮, 最好是将其放到塑料袋中并把袋口封好.如果有水分进入接收机,可能造成间歇性失控甚至完全失去控制。将接收机放入塑料袋还可以防止燃料以及残渣进入机身。
1.2.5 工作模式
R7FG内置陀螺仪,不仅能输出七路PWM信号还可以输出PPM,SBUS信号,因此其工作模式有四种,包括普通PWM模式、SBUS模式、陀螺仪模式、陀螺仪+SBUS模式。每种模式对应的通道信号如下图:
R7FG接收机工作模式 | ||||||
工作模式 | 普通模式 | SBUS模式 | 陀螺仪模式 | 陀螺仪+SBUS模式 | 备注 | |
指示灯颜色 | 绿色 | 蓝灯 | 红色 | 紫色(红色+蓝色) | ||
通道信号 | Telemetry | 动力电池电压检测接口(+ -) 此端口仅用于动力电池电压检测,不可给接收机供电 | ||||
1 | PWM | PWM | PWM | PWM | 方向 | |
2 | PWM | PWM | PWM | PWM | 油门 | |
3 | PWM | PWM | PWM | PWM | 辅助通道 | |
4 | PWM | PWM | PWM | PWM | 辅助通道 | |
5 | PWM | PWM | PWM | PWM | 辅助通道 | |
6/PPM | PWM | PPM | PWM | PPM | 辅助通道 | |
7/S.BUS | PWM | S.BUS | PWM | S.BUS | 辅助通道 | |
工作模式设置
- 陀螺仪功能打开和关闭:2秒内连续短按对码键3次实现陀螺仪打开和关闭的切换,指示灯颜色会作相应切换
- 陀螺仪相位设置:2秒内短按对码键2次实现陀螺仪相位切换
- SBUS功能打开和关闭:短按对码键1次(按键持续时间不超过1秒)实现SBUS功能打开和关闭,指示灯颜色会作相应切换。其功能使能后在第六通道输出PPM信号,第七通道输出SBUS信号,其余各通道PWM信号不变。
1.2.6 陀螺仪功能
接收机陀螺仪功能
车用陀螺仪是有相位调节的,相位选择正确才能使陀螺仪起到校正作用。R7FG接收机内置专业级车用陀螺仪,用户可设置其使能和不使能,使用陀螺仪功能时,能提高车子在行驶过程中的稳定性, 在比赛时可最大效果保障车过弯道的稳定性。当车体存在机械虚位时陀螺仪能有效保证其直线前行和精确转弯。
A. 陀螺仪使能
R7FG 出厂设置时默认为绿灯状态,表示陀螺仪功能关闭。绿灯状态,短按对码键三次 (两次间隔小于 1 秒),红色指示灯常亮,表示陀螺仪功能开启。
注意:
- 使用时,如接上舵机后,在没有操作遥控器的情况下,舵机会随接收机移动出现摆动,属于正常情况,说明此时陀螺仪在工作,陀螺仪会自动修正舵机角度,如果不需要陀螺仪功能,请按下页对照表操作关闭陀螺仪功能即可;
- 如果舵机摆动幅度过大,说明陀螺仪感度大,可通过遥控器的VR旋钮开关进行感度大小调节;
- 如接收机已经切换为红灯陀螺仪模式,但摆动车体陀螺仪不工作,请检查遥控器菜单--20.陀螺感度,查看比率是否接近0%,将感度值调大即可。
陀螺仪方向相位
和飞机一样车载陀螺仪也有相位,相位正确才可起到修正作用。在确保陀螺仪前进使能时,转动车体,观察陀螺仪是否在矫正车轮,向左转动车体时,车轮向右矫正,车体向右时车轮向左矫正。如车轮未反向矫正,短按对码键两次(两次间隔小于1秒),红色灯连闪两次,陀螺仪相位矫正完成。
遥控器调节灵敏度
陀螺仪灵敏度可在遥控器功能菜单--陀螺感度上进行调整。VR和STD模式可选。第三通道VR控制为出厂默认,VR模式下可通过VR 旋钮实时调整。如果VR旋钮或第三通道需用做他用,可选择STD模式, 手动通过Dec(-) 或Inc(+)来调节陀螺仪灵敏度。调节灵敏度时有百分率显示,比率值越大,陀螺仪感度越灵敏,比率值越小,陀螺仪感度越小。
1.2.7 电压回传
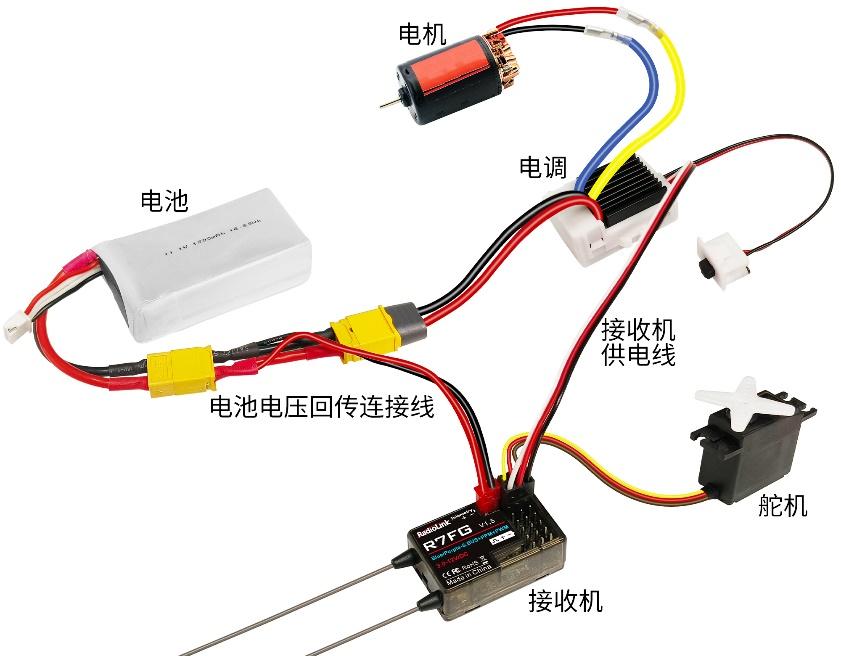
RC6GS V3和R7FG对码成功后,可以回传动力电池电压信息(最高可支持 8S 锂电池电压回传),用户也可以根据自己实际使用的动力电池,在遥控器“19.低压报警”菜单设置低动力电池电压报警值,一般我们设置单片电压为3.7V 时开始报警,比如您的车使用的是 3S 锂电池,那设置的动力低压报警值则为 (3.7V*3S=)11.1V。回传连接图如下:
注意:
1、R8FG/R7FG/R8F均支持电压回传功能,它们的舵机通道具备防反插能力,但Telemetry动力电压回传接口不能反插,反插会导致动力回传电压显示异常,请严格按照下图所示连接动力电池正极和负极。
2、Telemetry端口仅限用于动力电池电压检测,不可给接收机供电。
1.2.8 RSSI值测试
RSSI(Received Signal Strength Indicator)是接收信号的强度指示。RSSI测试方法如下:
1. 打开遥控器,接收机通电,遥控器与接收机连接(若未连接需要进行对码),遥控器界面出现图红框内信号标志说明对码成功(见下图1)。
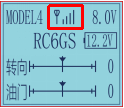
图1
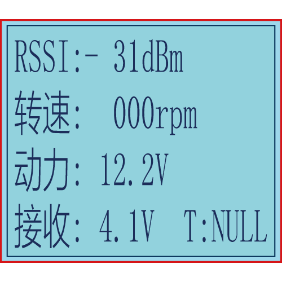
图2
2. 短按两下Exit键进入回传信息界面,界面最上方为RSSI值(见上图2);
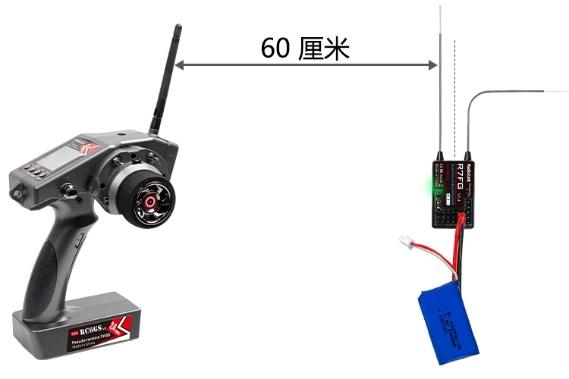
3. 将接收机天线和遥控器天线保持平行,接收机按下图所示保持与发射机的距离观察遥控器回传信息界面的RSSI值。当R7FG接收机和RC6GS V3的间距在60厘米时,RSSI值处于0dBM到-30dBM之间为正常,且越靠近0信号越强;若RSSI值大于-30dBM说明信号强度异常。
信号强度异常解决办法:
- 检查接收机天线和遥控器天线是否有破损,若天线有破损,需要更换天线。
- 若天线无破损,可以通过更换接收机来判断是遥控器故障还是接收机故障。
- 仍旧不能确认故障,可联系乐迪售后将故障设备寄回检测维修。
第二章 RC6GS V3功能菜单
2.1舵量显示
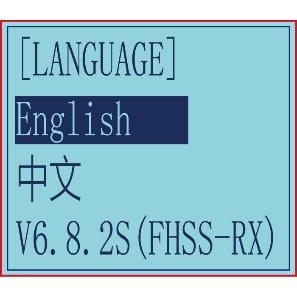
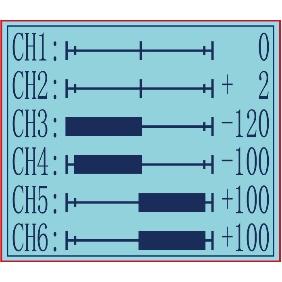
开机后,在主界面下按“Exit”键,进入各通道舵量显示页面(见下图一二)。
2.2 语言选择(LANGUAGE)
为方便国内外玩家设置个性化功能,RC6GS V3设有中英文菜单模式,出厂默认为英文菜单(见下图三)。
2.3 模型选择
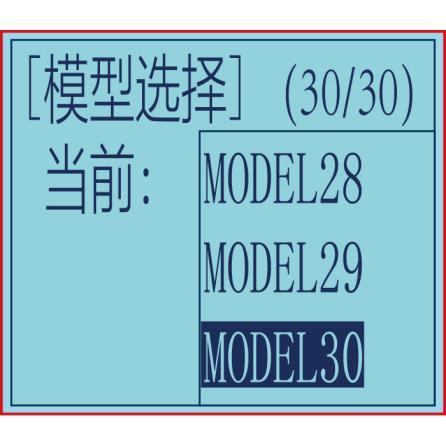
RC6GS V3遥控器可以记忆30组模型数据资料,每个模型都可以独立设置各功能的参数(见下图四)。

图一 图二 图三 图四
2.4单边舵量
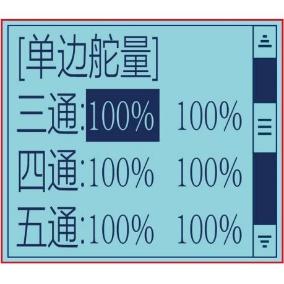
当进行左右方向的轮盘转动角度调节时使用此功能,在连接时进行节气阀、刹车量调节和3通道伺服上下方操作量调节。当转弯半径与机车正常状态有偏差时,应左右调节,最大限度地纠正操纵盘角度。此功能用于分别调节各通道两边的行程量,默认均为100%,调节范围为0%至120%。
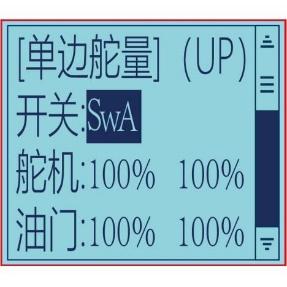
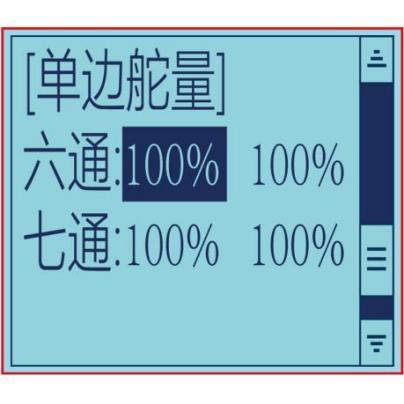
开关设置:设置一个开关或按键用来切换不同的舵量比率。
- 可以选择SWA,SWB,SWC,SWD四个开关按键,或者这四个开关按键的自锁模式LK-A,LK-B,LK-C,LK-D。
- “NULL”表示不占用任何开关,用屏幕下方的“Dec(-)”或“ Inc(+)”按键来设置对应通道的舵量比率参数后,遥控器即默认始终执行设置的舵量比率功能。
- UP(向上)/DOWN(向下)/CNT(中间):表示表示按键开关对应的状态,不同的状态可分别设置不同的舵量比率值。
2.5 舵机曲线
此功能用于调整舵机在中立位置时左右转向的灵敏度。对于舵机最大行程量没有影响。调整转向轮中立点及两端动作灵敏度,使其动作变化更灵敏或更迟钝。
舵机曲线的比率可调节区间为-100%至+100%。比率设置为正值或负值或默认值时对应的曲线形状如下列三幅图片所示。
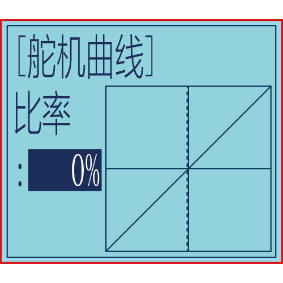
当比率设置为负值时,负值越大,转向轮在中立位的敏感度就越低,在两端的敏感度就越高。
当比率设置为正值时,正值越大,转向轮在中立位的敏感度就越高,在两端的敏感度就越低。
2.6 舵机延迟
此功能主要用于对转向舵机通道(一通道)进行延迟设置,使舵机缓慢运动。地面湿滑时快速操控将会导致车体瞬间性的失控或者出现打滑的危险,舵机延迟功能可有效预防这些现象的发生。
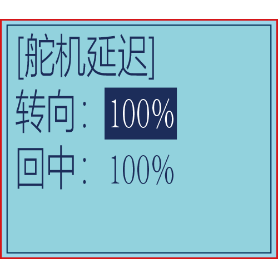
此功能可单独针对转向和回中进行延迟设置,转向延迟针对舵机由中立点向两边运动时的过程,回中延迟针对舵机由两边向中立点运动时的过程。默认设置为100%,可调范围0%-100%。
2.7油门曲线
此功能使得油门加速及刹车指向伺服的运行会更加灵敏或者平缓。对伺服的最大行程量没有影响。
油门曲线可分为五点油门曲线调节,油门单点曲线调节,指数曲线调节,刹车指数曲线调节。对于油门加速来说,也可选择(指数曲线/单点曲线/五点曲线)中的其中一种曲线。
模式可分为打开(ON)/禁止(INH)。
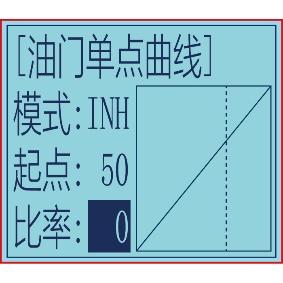
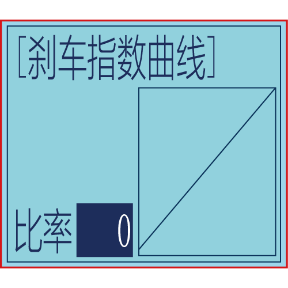
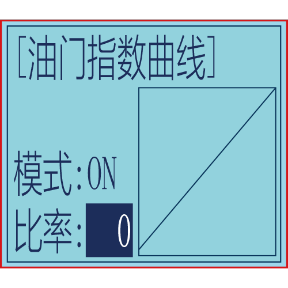
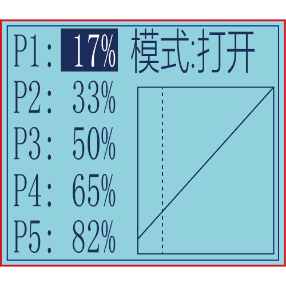
图一 图二 图三 图四
2.7.1油门五点曲线
油门五点曲线共有5个点可以单独设置,起始点和终点与这五个点的连线决定油门线性输出的变化。每个点的调节范围都是0%到100%,此曲线仅作用于油门扳机由中立点向内扳动的过程,不对向外推动的过程有效(见上图一)。
2.7.2油门单点曲线
油门单点曲线仅有1个点可以单独设置,起始点和终点与这个点的连线决定油门线性输出的变化。
起点设置:调整起点值可设置油门曲线单点的位置。
比率:比率值为点两端的油门斜率,调节范围是0%到100%。
通过调整起点和比率可以观察到油门曲线图的变化,选择最适合您的设置。此曲线仅作用于油门扳机由中立点向内扳动的过程,不对向外推动的过程有效(见上图二)。
2.7.3油门指数曲线
油门指数曲线可以改变油门变化的平缓和灵敏程度,通过修改指数的比率大小,可达到油门平缓加速和灵敏加速的目的,比率的设置范围是-100至+100。比率为负值时,负值越大油门的加速越平缓;比率为正值时,正值越大油门的加速越灵敏。此曲线仅作用于油门扳机由中立点向内扳动的过程,不对向外推动的过程有效(见上图三)。
建议:当路面打滑,车轮抓地力度不够时,将曲线设置在“0 ~ -100”。
2.7.4刹车指数曲线
刹车指数曲线可以改变刹车变化的平缓和灵敏程度,同油门指数曲线类似,通过修改指数的比率大小,可达到平缓刹车和灵敏刹车的目的,比率的设置范围是-100至+100。比率为负值时,负值越大刹车越平缓;比率为正值时,正值越大刹车越灵敏。此曲线仅作用于油门扳机由中立点向外推动的过程,不对向内扳动的过程有效(见上图四)。
2.8油门延迟
油门延迟功能可以降低油门的灵敏程度,设置此功能后,在光滑的路面上突然剧烈操作油门扳机,可以避免轮子打滑而无法顺利完成加速动作。同时可以减少电池电量的消耗,使启动更加自然流畅。此功能仅作用于油门扳机由中立点向内扳动,以及从前进位置到扳机中立位置的过程,若执行突然刹车或后退操作,此功能不被执行。
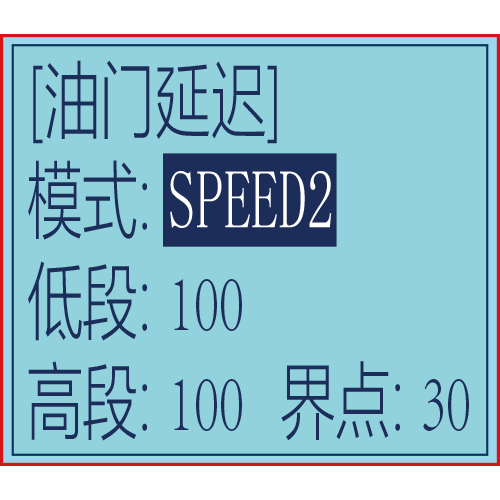
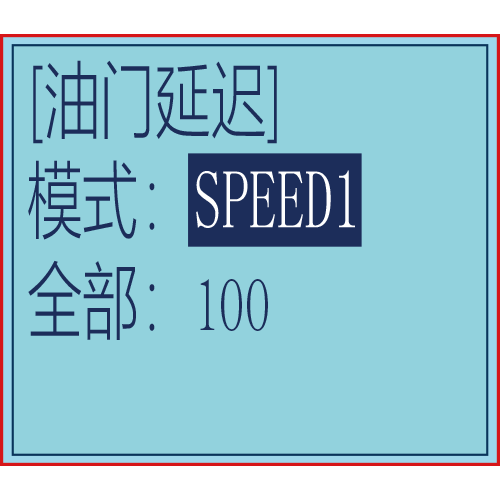
油门延迟功能有两种模式,SPEED1和SPEED2,其中SPEED1模式直接作用于全部油门行程(见下图一),而SPEED2模式可以对油门进行分段延迟(见下图二)。
SPEED2模式中,油门的行程是0-100,界点就是低段和高段的分界点,界点设为30,那么油门0-30就是低段,30-100就是高段。低段和高段的设定值是油门的延迟速率,100为没有延迟,数值越小,延迟越高。
图一 图二
2.9间歇刹车
间歇刹车指利用点刹的拉与放,以防止轮胎在执行剎车时完全被锁死,导致失去有效控制行走的能力。使用间歇刹车功能可以使失控的延续减少并使角度平缓过渡。
行程:刹车返回量 。解除刹车动作时,所对应舵机位置返回比例。当设置到0%,间歇刹车功能不启动,即为普通刹车,设置到50%,为扳机运动量的二分之一;当设置为100%时,伺服返回到中间位置。刹车回弹行程量受刹车指数曲线比率的影响。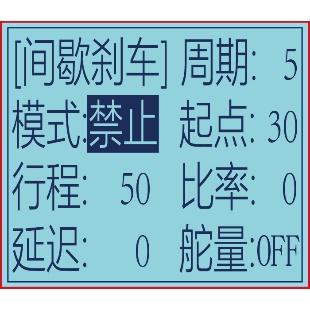
延迟:延迟量。设置从刹车启动到间歇刹车启动的延迟。当设置为 0%,间歇刹车功能立即激活;50%时,间歇刹车功能延迟大约 0.7 秒钟启动。100%时,间歇刹车功能延迟 1.4 秒钟启动。
周期:间歇时间。周期设置的越大,每两次间歇刹车所间隔的时间越长。设置值越小,每两次间歇刹车之间的间隔时间越短。
起点:油门延迟功能扳机触发点。 间歇刹车开始动作的扳机点位置。
比率:周期任务比率 。设置暂停运行的时间为刹车启动的时间或者刹车释放的时间。可设定为 3 到 0 到负 3。
注:-3:刹车启动时间为最短,刹车锁定困难;
+3:刹车启动时间为最长,刹车锁定容易;
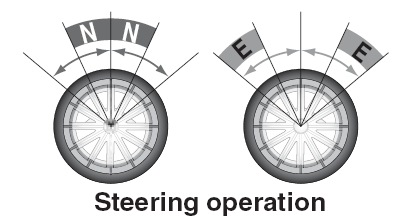
舵量:触发间歇刹车功能开启的转向舵量,设置为“*E 10”或更大值时表示当车辆正在执行刹车操作同时进行转向时,且转向操作的舵量大于此设定值,将触发间歇刹车功能开启;若刹车时转向舵量小于此设定值,不触发间歇刹车。若设置为“*N 10”或更大值时,与“*E 10”作用相反,具体情况可参考下图:
2.10油门加速度
油门加速度功能可分别调整油门加速及刹车中点附近产生的瞬间动作量。
最大的速度下,伺服将跳至输入位置,而不是线性变化至输入位置,不像指数那样调节油门曲线运动,油门提速仅仅“跳”离中心位置并且离开之前的回应线性。使用油门加速度可以明显提高前进和刹车的反应速度。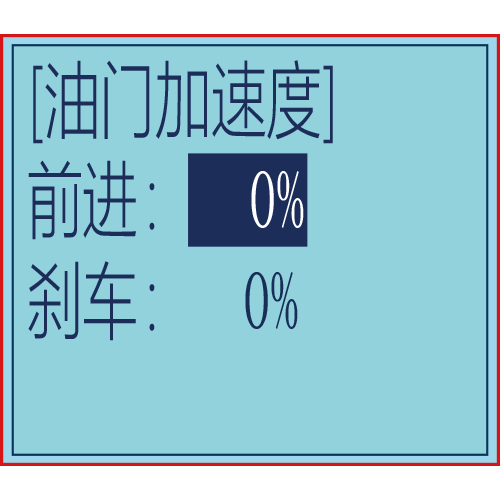
前进加速比率和刹车加速比率的设置范围都是0%-100%。
前进加速调节:
"0%": 代表没有加速
"100%": 代表最大加速量。接近于操作角度向前的1/2。
2. 刹车加速调节
"0%": 代表没有加速。
"100%": 代表最大加速量。油门后退最大角度。
2.11空档速度
2.11.1空档速度
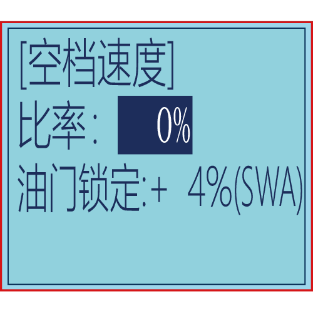
此功能用于调整油门扳机位于中立位时的空档速度,使用此功能可改善活塞式引擎(油车发动机)的启动性能,通过在汽车引擎启动时提高空档速度实现,设置比率为-100%到+100%。
2.11.2油门锁定
空档速度功能除了可以调整油门扳机位于中立位时的油门速度外,还可以设置油门锁定,选择需要锁定的油门值大小,设置范围为-100%至+100%,打开油门锁定后,不论当前油门扳机处于什么位置,油门输出都将跳变到设定的值。
此功能受SWA点动开关的触发控制,按下锁定,再次按下解除锁定,控制开关默认为SWA无法修改。
2.12 中点微调
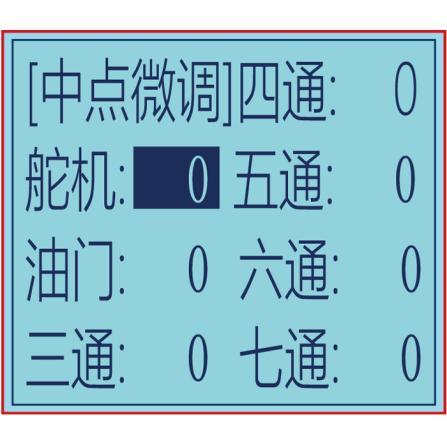
中点微调可以对通道所连接的舵机的“中立位”进行精细的调整,默认值为0,可调范围为-100至+100,默认设置为0,正值和负值所对应的微调方向相反。用此功能可分别为油门,方向,通道三至通道七的中立点动作量做补偿。
2.13 舵机相位
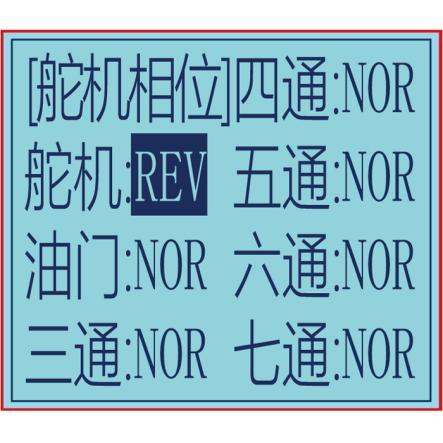
舵机相位功能用来改变舵机或者油门的动作方向。设置通道反向后,应检查模型上相应通道的控制来确定该通道连接设备的响应方向是否正确,确定每个通道的舵机随遥控器做出的响应都是正确的。NOR表正向,REV表反向。
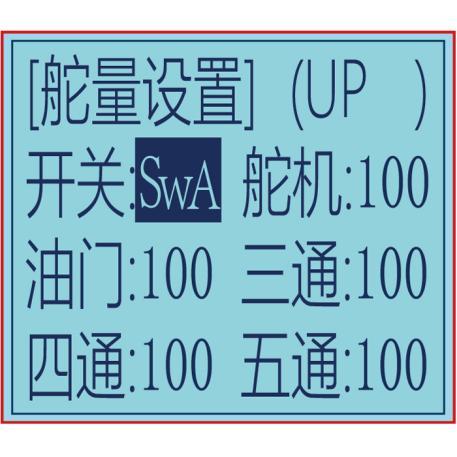
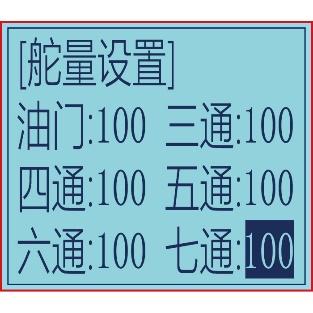
2.14 舵量设置
舵量设置可对所有通道的整体比率进行减小,不能进行增大,同时它不同于单边舵量需要单独设置通道两侧的舵量,设置此功能的比率将会同时影响左右两边的舵量,如较小油门比率后,控制模型前进和刹车的比率将会被同时减小,设置范围为0-100,默认为100。
开关设置:设置一个开关或按键用来切换各通道的舵量双比率。
可以选择SWA,SWB,SWC,SWD四个开关按键,或者这四个开关按键的自锁模式LK-A,LK-B,LK-C,LK-D。
“NULL”表示不占用任何开关,用屏幕下方的“Dec(-)”或“ Inc(+)”按键来设置对应通道的舵量比率参数后,遥控器即默认始终执行设置的舵量比率。
UP(向上)/DOWN(向下)/CNT(中间):表示按键开关对应的状态,不同的状态可分别设置不同的舵量比率值。
2.15 刹车量设定
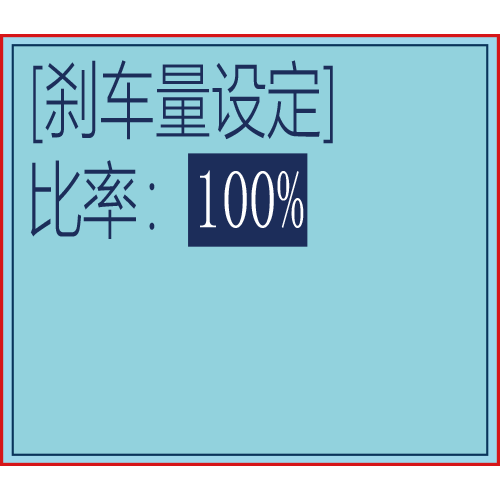
刹车量设定可以减小刹车的行程量,在刹车效果较强的情况下此功能可用来减弱刹车效果;在刹车功能弱的情况下增强刹车效果。此功能方便调节油门刹车的行程。
2.16 混合控制一/二
RC6GS V3包含两个混控,使用一个混合控制或同时使用两个混合控制可以达到一个开关同时控制两个或三个通道的效果。混合控制一和混合控制二的设置方法一样。
参数设置:
模式:禁止,表示禁用该功能。无论该功能下是否有设置控制开关或数值都不启用。
打开(关闭),表示开启和关闭功能。将模式设为打开,当前混控可生效;
开关:可以选择SWA,SWB,SWC,SWD四个开关按键,或者这四个开关按键的自锁模式LK-A,LK-B,LK-C,LK-D。
位置:表示按键开关对应的状态,不同的状态可分别设置不同的舵量比率值。UP(向上)、DN(向下)、CNT(中间);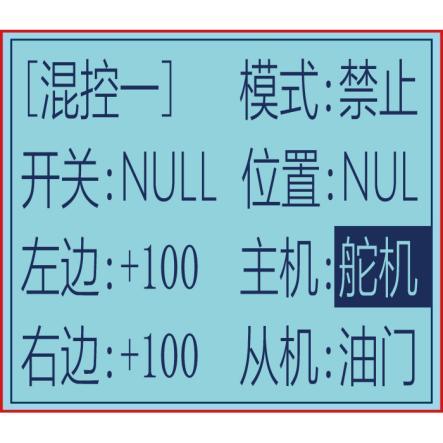
主机:主控制通道,用来控制从机设置的通道,所有通道均可作为主机通道;
从机:被控通道,受主机设置通道的控制,所有通道均可作为从机通道;
左边/右边:设置主控为舵机时,被控通道中立点两侧的最大行程量,设置范围为0-100;
前进/刹车:设置主控为油门时,被控通道中立点两侧的最大行程量,设置范围为0-100;
往上/往下: 设置主控为三通道至六通道时,被控通道中立点两侧的最大行程量,设置范围为0-100;
注:左边/右边,前进/刹车以及往上/往下的比率符号为“+”时,从机动作与主机方向一致,符号为“-”时,从机动作与主机方向相反。
2.16.1 双引擎混控设置教程
双引擎混控设置教程可搜索下面的链接查看:
https://www.bilibili.com/video/BV1GA411i7JL
2.17 辅助通道
RC6GS V3除了舵机通道(一通道)和油门通道(二通道)两个基础通道外,还有五个辅助通道,五个辅助通道均可以自定义分配控制开关。辅助通道的控制开关可以选择为ST,TH,VR,SwA,SwB,SwC,SwD,LK-A,LK-B,LK-C,LK-D,NULL。各开关定义可查看章节1.1.4开关/按键介绍。
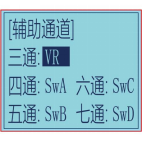
注意:当通道设置NULL时,该通道不会受到任何开关的控制。
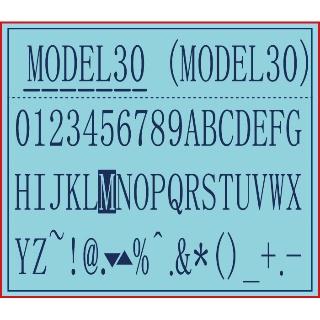
2.18 名字设定
RC6GS V3可存储30组模型数据,其中每一组模型的名字可以按使用者的需要重新单独命名。此功能方便在有多个模型时,便于通过名字切换至对应模型进行控制,出厂默认名字: MODEL1。
2.19低压报警
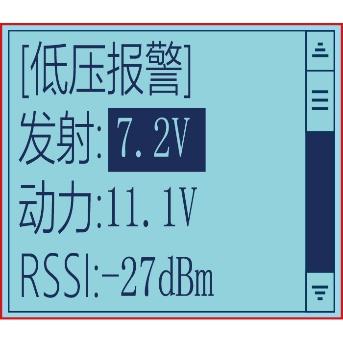
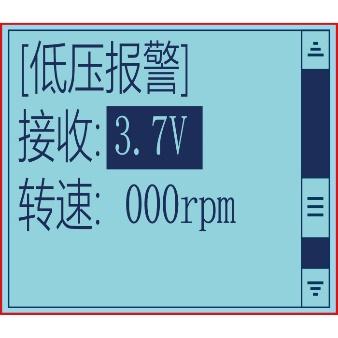
每个模型都能独立设置电压和RSSI值报警,转速报警功能暂未开放。
遥控器低电压报警 / 接收机低电压报警
为了防止您的锂电池或者其他种类的电池过放电而损伤电池,可以在“低压报警”功能界面里设置遥控器报警电压和接收机报警电压。当遥控器电池电压低于设置的发射电压报警值时会发出“滴滴滴”的报警声,屏幕将显示发射低压警告(见下图一);当接收机供电电压低于设置的接收电压报警值时会发出“滴滴滴”的报警声,屏幕将显示接收低压警告(见下图二)。
注意:RC6GS V3可针对各个模型设置不同的低电压报警值,但是遥控器的发射低压报警值一旦设定,将适用于所有模型。一旦更改,更改后的发射低压报警值也适用于所有模型。
动力电池低电压报警/RSSI信号强度报警
为了防止模型因为动力电池电压过低或无信号导致无法正常返回,可以同时设置动力电池报警电压,RSSI信号强度报警。当动力电池电压低于设置的动力电压报警值时会发出“滴滴滴”的报警声,屏幕将显示动力低压警告(见下图三);当遥控器与接收机之间的信号强度低于设置的RSSI报警值时会发出“滴滴滴”的报警声,屏幕将显示RSSI报警(见下图四)。
注意:由于锂电,镍氢,镍镉可使用电压范围不同,请根据您使用的电池类型设置对应的电压值。
图一:遥控器低压 图二: 接收机低压 图三:动力电池低压 图四:RSSI报警
当遥控器出现以上报警电压界面时,如果按下Enter键,遥控器主界面将出现“TX”、“RX”、“EX”或“RS”字样并闪烁,这些字样分别代表遥控器低压、接收机低压、动力电池低压和RSSI报警(见如下四图)。当遥控器警报声响起,或主页出现以下报警字样的提示时,请立即停止行驶,将车收回,并检查报警原因,妥善处理。
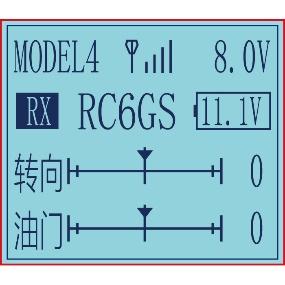
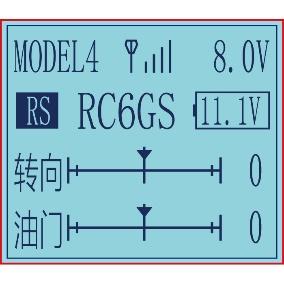
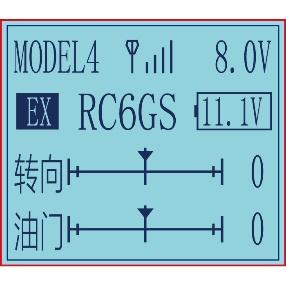
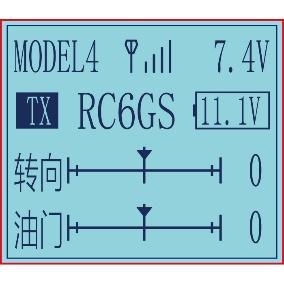
TX:遥控器低压 RX:接收机低压 EX: 动力电池低压 RS:RSSI报警
2.20 陀螺感度
此功能可对接收机的陀螺感度进行调整,混控开启后可以对陀螺仪的感度进行调节;如混控关闭,陀螺仪感度调节功能失效。混控开启时,可通过模式选择“STD”或“VR”模式调整陀螺感度,VR模式可通过直接转动VR旋钮对陀螺仪感度进行调整,STD模式需要移动光标至比率,手动通过Dec(-) 或Inc(+)进行调整陀螺仪感度,出厂默认“模式”为VR,普通模式(VR)下。
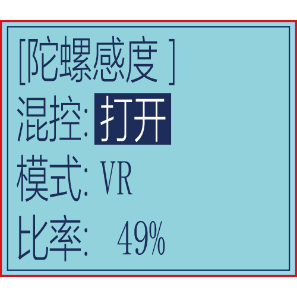
陀螺感度比率调节范围:0%-100%。0%表示感度最小,甚至无感度,即无修正力;100%表示感度最大,如果感度过大可能会导致车身抖动,请根据车型调试到匹配的感度。
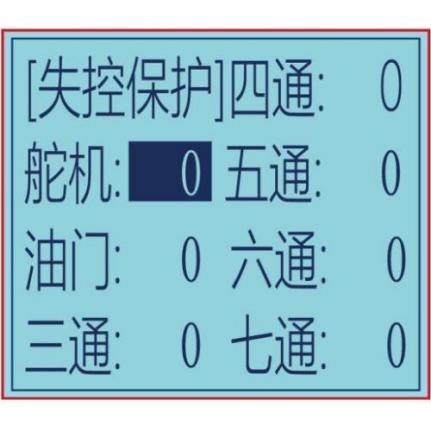
2.21失控保护
此功能可设置接收机失去控制时,各个通道的输出值,通常设置为0,当接收机失去控制时,油门将关闭,舵机将回到中立位,以此避免车辆或其他模型受到损害,可调节范围为-100至+100。
注意:若改变失控保护的油门值设定,当接收机失去控制时,油门通道将输出所设定的固定油门量,这可能会导致模型失控后继续前进或不断后退,修改此通道失控保护值请务必小心。
2.22子ID设置
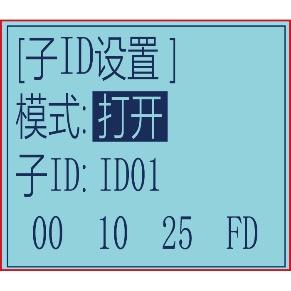
当遥控器和多个已经成功对码的接收机同时上电开机,可以通过子ID功能设置来选择其中1个接收机进行控制,而同时其他接收机处于待命状态,不受控制。
遥控器和接收机有以下2种控制方式:
不使用子ID功能,1对多,RC6GS V3可同时控制多个设备。
使用子ID功能,1对1,RC6GS V3 可以从多个对码成功的接收机中选择1个接收机进行控制,而同时其他接收机均处于待命状态。
设置方法:
将模式打开,根据您的车/船的数量设置对应的子 ID 号并完成对码及其他参数的设置即可。设置完子 ID 号后,遥控器主界面模型名称下方将会出现子 ID 的标号(如 ID01)。
例如:用 RC6GS V3 和一台拖车和一台小车都对码并且开机,先用 RC6GS V3 控制小车开到拖车的拖斗上,然后再切换拖
车上的接收机 ID,将拖车把小车拖回目的地。
2.23 DSC设置
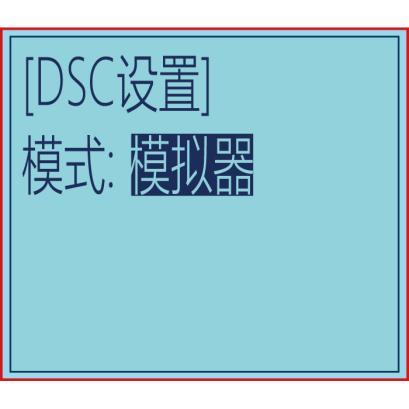
DSC有三种模式可选,支持多种用途。
1. 模拟器模式:连接模拟器或者黑羊高频头(见下图一);
2. 二轴头追模式:连接具有二轴头部追踪功能的 FPV 眼镜(见下图二);
3. 三轴头追模式:连接具有三轴头部追踪功能的 FPV 眼镜(见下图三)。(RC6GS V3 V6.7.7版本以上的固件支持三轴头追。若固件版本低于V6.7.7, 需升级固件后才能使用三轴头追功能)
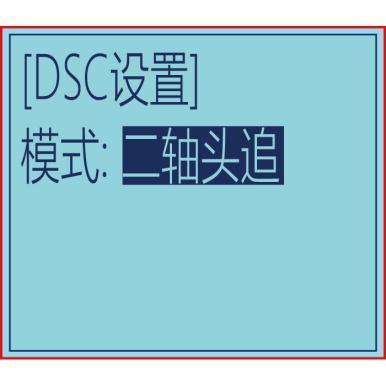
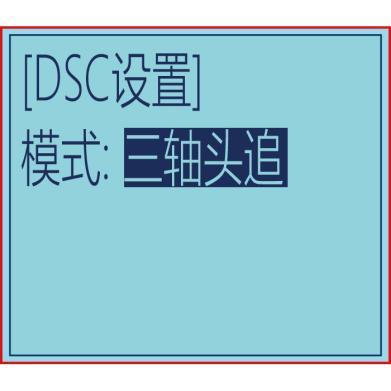
图一 图二 图三
模拟器模式:连接模拟器时,将DSC的模式选择为:模拟器,然后将模拟器标配的音频头一端插入遥控器的DSC 端口,然后参照模拟器使用说明书步骤在模拟软件里进行遥控器校准和操作即可。RC6GS V3连接黑羊高频头的视频教程可参考3.8章节。
二轴头追模式:连接二轴头部时,将DSC的模式设置为:二轴头追(V6.7.7版本以下固件的遥控器中即为头追)。当遥控器的DSC模式为二轴头追(或头追)时,遥控器的DSC端口默认输出5通道和6通道。将用于控制云台的横滚舵机和俯仰舵机连接到R7FG接收机的5通道和6通道插针上,然后上下或左右摆动FPV眼镜,对应通道的舵机会随之摆动。RC6GS V3连接头追的视频教程可参考3.9章节。
三轴头追模式:连接三轴头部时,将DSC的模式设置为:三轴头追。当遥控器的DSC模式选择为三轴头追时,遥控器的DSC端口默认输出5通道、6通道和7通道, 分别用于控制云台的横滚舵机,俯仰舵机和偏航舵机。
注意:如果要实现头追功能,请确认所使用的FPV眼镜具备相对应的二轴或三轴头追功能。
2.24 计时器
计时器功能主要用于比赛计时,日常训练也会用到。
模式:计时方式,可选择“向上计数”和“向下计数”。
向上计数:触发计时功能后,计时数字会向上递增计时。
向下计数:触发计时功能后,计时数字会向下递减计时。
报警:触发报警时间,计时开始后达到这个设定的时间,遥控器开始报警提醒,倒数20S开始每1S一声报警,倒数10S开始每1S报警两声,到达报警时间时长报警一声,如果不切换开关,计时会继续进行。默认到8分钟报警,可按实际需要进行时间设置。
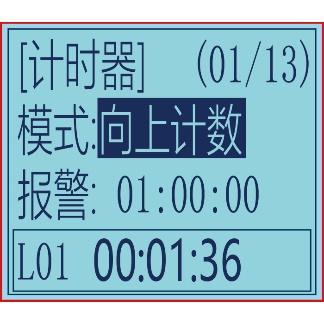
开始:选择用来触发计时功能的开关或按键。可选择SWA,SWB,SWC,SWD,TH(油门扳机),以及四个开关按键的自锁模式。
NULL表示不启用计时功能。如果触发开关选择的是SWA,SWB,SWC,SWD或它们对应的自锁模式,可以旁边的位置选择UP(上)、CNT(中)、DOWN(下)来触发计时功能。
如果触发开关选择的是TH(油门扳机),则可以设置旁边的油门比例0%-100%,当油门扳机操作到设置的比例时立即触发计时功能。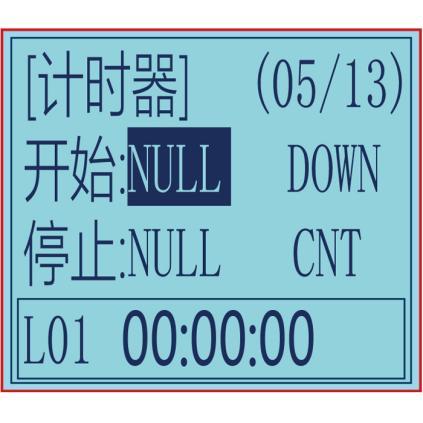
停止:用来触发停止计时功能,设置方法和上述“开始”设置一样。当选择圈数大于1时,每停止一次,圈数会自动加1圈。
复位:通过拨动此处设置好的开关可将之前产生的所有计时数值全部清除。报警数值和圈数都会保留。开关按键设置方法和上述“开始”设置一样。
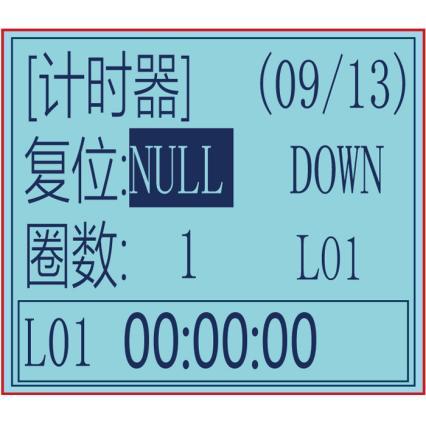
注意:
触发计时功能时,请不要将开关置于停止或者复位的位置,否则计时功能不能启用。
当开关不够用时,有2种方法可以让所有计时复位:a、可通过设置“报警”值,可以让所有计时都复位。b、可以通过设置“模式”值,可以让所有计时都会复位。
圈数:1-30,用于设置所需要的计时的圈数,可设置1-30圈数字;
显示圈数:L01-L30,用于显示需要显示每圈的计时时间。每操作一次停止计时开关,圈数也会随之增加1圈,这里的计数圈数不超过左侧设置的圈数。
查看每圈计时时间方法:把光标移动到:L01-L30,按“Enter”键,光标开始闪烁,再用屏幕下方的“Dec(-) ”或“Inc(+)”按键来选择需要查看第几圈的计时时间,对应的计时圈数和计时时间会显示在下方的横框里。
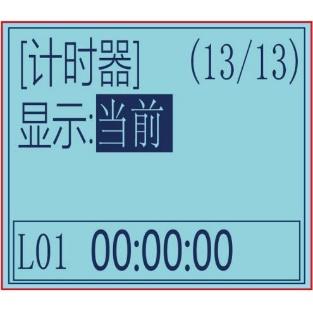
显示:当前,仅在“计时器”的功能菜单里显示计时功能开启或停止状态。
主页,可同时在遥控器的“主界面”和“计时器”功能菜单里显示计时功能开启或停止状态。
2.25出厂设置
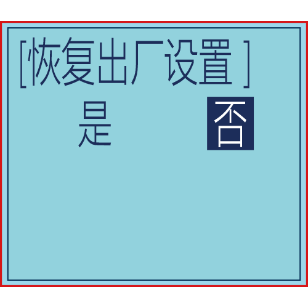
遥控器存储的任意一个模型的所有数据都可被重新设置回出厂默认初始值,这个功能经常被用在要设定新的模型数据前或清理以前保存的数据。
重要提示:恢复出厂设置将永久删除这个模型的所有信息,数据将不能恢复,不要轻意执行重置功能,除非您确定要清除那个模型数据并从头开始。
第三章 常用功能使用教程
请在乐迪官网(https://www.radiolink.com.cn/rc6gsv3_video )或bilibili(搜索:Radiolink乐迪电子)查看RC6GS V3的以下教程。
3.1 RC6GS V3升级固件
3.2 RC6GS V3舵机行程量校准
3.3 RC6GS V3连接模拟器
3.4 RC6GS V3一键切换大小舵(舵量设置)教程
3.5 RC6GS V3一键切换大小舵(单边舵量)教程
3.6 RC6GS V3计时器教程
3.7 RC6GS V3为30组模型独立设置低电压报警值教程
3.8 RC6GS V3连接黑羊高频头教程
3.9 RC6GS V3连接头追教程
3.10 RC6GS V3遥控攀爬车设置教程
3.11 RC6GS V3设置双引擎车船教程
3.12 RC6GS V3舵机曲线设置教程
3.13 RC6GS V3舵机延迟设置教程
3.14 RC6GS V3子ID设置教程
3.15 RC6GS V3如何实现动力电池电压回传
3.16 RC6GS V3双混控如何设置开关一键切换
3.17 RC6GS V3如何安装FPV支架
产品教学与在线技术支持
乐迪微信公众平台
产品技术支持
售后电话:0769-22222087转8012
技术支持微信:19129346336
官方淘宝店铺:RadioLink乐迪电子工厂店
商业合作:sales@radiolink.com.cn
招聘精英:hr@radiolink.com.cn
感谢您对乐迪的支持!