







A560使用说明书
A560(RTF到手飞版)目录
免责申明与警告32免责申明与警告32
飞行条件要求33飞行条件要求33
配件清单34配件清单34
第一章 固定翼知识普及35第一章 固定翼知识普及35
1.1 固定翼运动原理351.1 固定翼运动原理35
1.1.1副翼351.1.1副翼35
1.1.2升降舵351.1.2升降舵35
1.1.3方向舵351.1.3方向舵35
1.1.4舵机及传动原理361.1.4舵机及传动原理36
1.2 A560各部件介绍361.2 A560各部件介绍36
1.3 A560各部件使用方法361.3 A560各部件使用方法36
1.3.1部件使用须知371.3.1部件使用须知37
1.3.2遥控器与接收机371.3.2遥控器与接收机37
1.3.3飞控391.3.3飞控39
1.3.4电机401.3.4电机40
1.3.5电子调速器401.3.5电子调速器40
1.3.6舵机401.3.6舵机40
1.3.7桨叶401.3.7桨叶40
1.3.8电池411.3.8电池41
1.3.9充电器411.3.9充电器41
第二章 飞机组装43第二章 飞机组装43
第三章 飞行模式43第三章 飞行模式43
3.1飞行模式切换433.1飞行模式切换43
3.2六种飞行模式介绍453.2六种飞行模式介绍45
3.2.1吊机模式(多轴模式)453.2.1吊机模式(多轴模式)45
3.2.2吊机模式(固定翼模式)473.2.2吊机模式(固定翼模式)47
3.2.3自稳模式483.2.3自稳模式48
3.2.4增稳模式493.2.4增稳模式49
3.2.5特技模式503.2.5特技模式50
3.2.6手动模式503.2.6手动模式50
第四章 飞行注意事项50第四章 飞行注意事项50
第五章 上电陀螺仪自检51第五章 上电陀螺仪自检51
第六章 姿态校准51第六章 姿态校准51
第七章 飞控陀螺仪相位设置52第七章 飞控陀螺仪相位设置52
7.1 飞控陀螺仪相位测试527.1 飞控陀螺仪相位测试52
7.2 飞控陀螺仪相位调整537.2 飞控陀螺仪相位调整53
第八章 遥控器设置53第八章 遥控器设置53
8.1 遥控器相位设置538.1 遥控器相位设置53
8.2 遥控器相位测试548.2 遥控器相位测试54
RTF到手飞版请查看本说明书32-55页。PNP单机版请查看本说明书56-60页。
A560(单机版)目录
免责申明与警告
感谢您购买乐迪电子的产品A560一键吊机3D固定翼。本产品并非玩具,具有一定的安全风险,不适合未满14周岁的未成年使用。请勿让儿童接触本产品,在有儿童出现的场景操作时请务必特别小心注意。为了更好的使用此设备并确保您的安全,使用前请仔细阅读说明书,或向产品经销商或者生产商咨询。
务必在使用产品之前仔细阅读本文档,了解您的合法权益,责任和安全说明,否则,可能带来财产损失,安全事故和人身安全隐患。一旦使用本产品,即视为您已理解,认可和接受本声明全部条款和内容。使用者承诺对自己的行为及因此产生的所有后果负责。使用者承诺仅出于正当目的使用本产品,并且同意本条款及RadioLink可能制定的任何相关政策或者准则。您了解并同意,在无飞行记录的情况下,RadioLink可能无法分析您的产品损坏或者事故原因,并无法向您提供售后服务。在法律允许的最大范围内,在任何情况下,RadioLink均不对任何间接性,后果性,惩罚性,偶然性,特殊性或刑罚性的损害,包括因您购买,使用或不能使用本产品而遭受的损失承担责任(即使RadioLink已被告知该等损失的可能性亦然)。某些国家的法律可能会禁止免除担保类条款,因此您在不同的国家的相关权利可能会有所不同。
在遵从法律法规的情况下,RadioLink享有对以上条款的最终解释权,RadioLink有权在不事先通知的情况下,对本条款进行更新,改版或终止。
警告
1. 请勿把电子部件/电池等危险物品放在儿童触及范围之外。
2. 确保飞机飞行时远离任何人群及危险物品,建议您在专用飞行场地飞行。
3. 飞行前请确保供电系统及其他功能模块连接正确,否则可能造成设备的损毁。
4. 遥控器通道校准,固件升级,参数设置前请关闭飞机的动力电源或取下螺旋桨,防止电机突然高速旋转。
飞行条件要求
请一定不要在雨天飞行!雨水或者湿气可能会导致飞行不稳定甚至失去控制。如果出现闪电请绝对不要飞行。建议于天气良好(非下雨、大雾、雷电、刮风或极端天气)的环境中飞行。
飞行时需严格遵守当地法律法规,守法,安全飞行!不要在机场,军事基地等禁飞区域飞行。
请在远离人群和建筑物的开阔场地飞行。
4. 室内飞行时请特别小心,小场地可用吊机模式飞行,大型室内体育馆也可平飞,具体飞行模式请根据飞行场地大小决定。
5. 切勿在饮酒、疲劳或其他精神状态不佳的情况下进行任何操作,请严格按产品手册进行操作。
6. 在电磁干扰源附近飞行时请务必保持谨慎,电磁干扰源包括但不仅限于:高压电线、高压输电站、移动电话基站和电视广播信号塔。在上述场所飞行时,遥控器的无线传输性能将有可能受到干扰影响,若干扰源过大,可能会造成遥控器和接收机的信号传输中断,导致坠机。
配件清单
配件名称 |
配件型号 |
图片 |
单机版 |
RTF版 |
机身 |
魔术板PP 5mm 560mm |
|
1 |
1 |
机翼 |
魔术板PP 5mm 580mm |
|
1 |
1 |
遥控器 |
乐迪8通道遥控器T8S |
|
0 |
1 |
接收机 |
乐迪8通道接收机R8XM |
|
0 |
1 |
飞控 |
乐迪一键吊机固定翼飞控Byme-A V2.0 |
|
1 |
1 |
锂电池 |
2S 7.4V 锂电池 |
|
1 |
1 |
电机 |
2200KV 电机 |
|
1 |
1 |
电调 |
15A 防堵转电调 |
|
1 |
1 |
螺旋桨 |
7英寸PC桨叶,孔径7mm |
|
2 |
2 |
副翼舵机 |
9g舵机,附带54mm长舵角 |
|
1 |
1 |
尾翼舵机 |
4.3g舵机 |
|
2 |
2 |
充电器 |
乐迪专业2S锂电池平衡充 |
|
0 |
1 |
其他配件 |
金属起落架 |
|
1 |
1 |
机翼固定卡扣 |
|
4 |
4 |
|
桨叶固定圈 |
|
5 |
5 |
|
2.0十字螺丝刀 |
|
1 |
1 |
|
备用纤维胶带 |
|
1 |
1 |
|
备用拉杆扣 |
|
2 |
2 |
|
备用舵角 |
|
3 |
3 |
|
组装及拆装图解 |
|
1 |
1 |
|
说明书 |
|
1 |
1 |
|
包装 |
防泡水手提箱包(含肩带) |
|
1 |
1 |


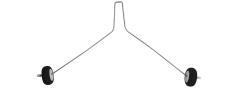



第一章 固定翼知识普及
1.1 固定翼运动原理
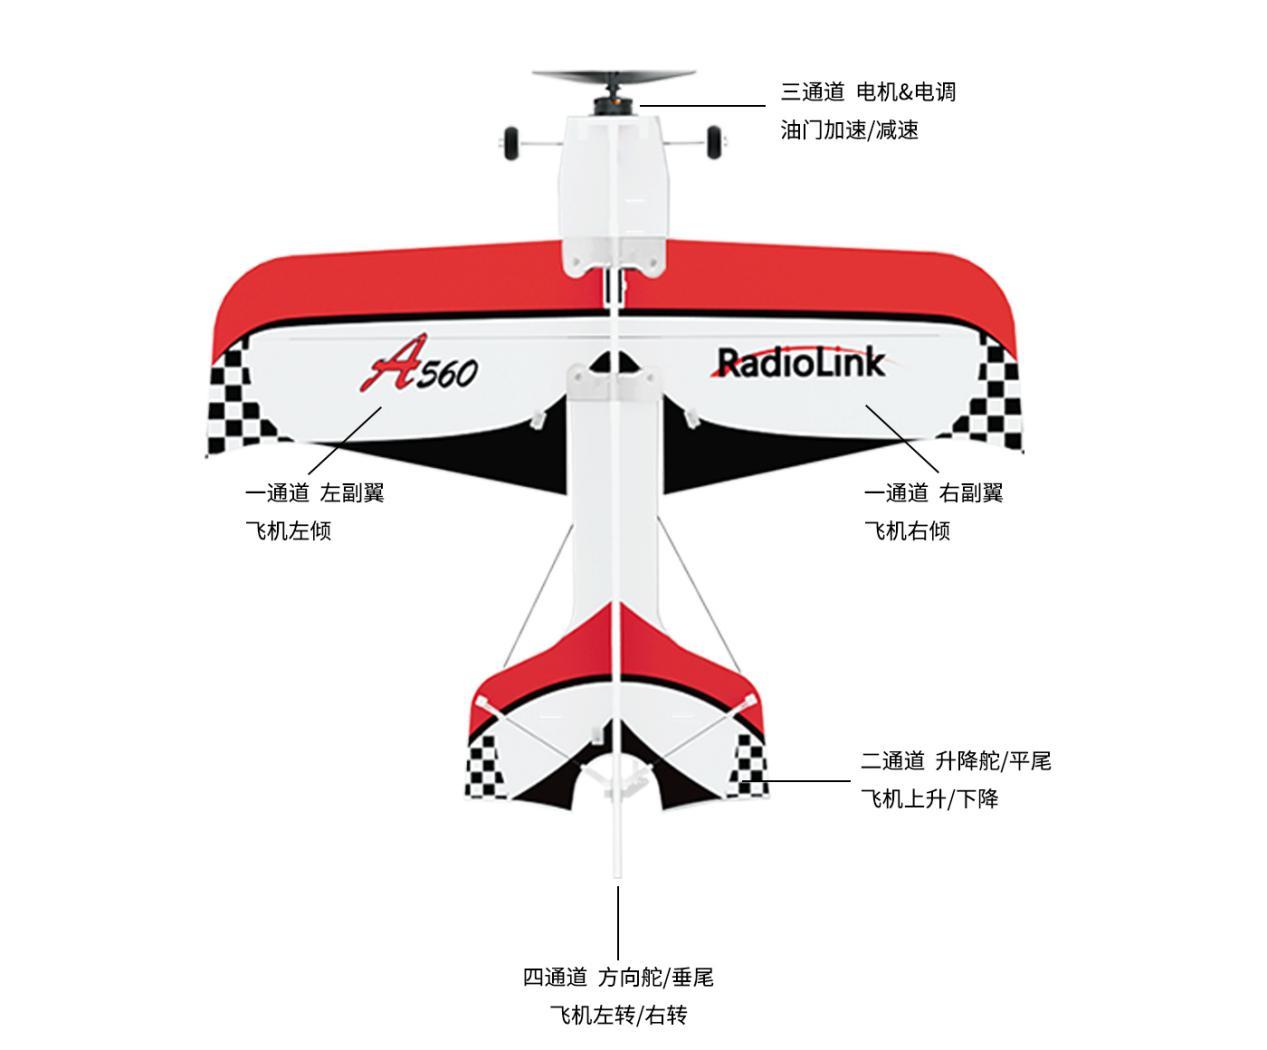
普通的固定翼飞机如下图所示,机身可以运动的部分除了螺旋桨外还有四个舵面。
1.1.1副翼
通常副翼由一个舵机控制,当左边副翼向上倾,右边向下倾的时候,飞机左翼受向下的力,右翼受向上的力,所以飞机向左倾斜或者翻滚;当左边副翼向下倾,右边向上倾的时候,飞机左翼受向上的力,右翼受向下的力,所以飞机向右倾斜或者翻滚。
1.1.2升降舵
当升降舵向上抬,飞机尾部受向下的力,使机头上仰;当升降舵向下压,飞机尾部受向上的力,使机头下俯。
1.1.3方向舵
与升降舵类似,当方向舵左摆,机尾受向右的力,机头左转;当方向舵右摆,机尾受向左的力,机头右转。
注意上面的方向是相对于飞机来说的,并不是相对地面的,例如:飞机上下颠倒飞,其上方就是地面,当飞机没有飞控介入辅助平衡,即使用纯手动模式时,如果一直把升降舵打到最大,飞机不会一直向上,而是会以过山车的方式转圈,如果A560在自稳和吊机模式下,因为飞控介入使A560有最大俯仰角度限制,所以即便将升降舵一直打到最大,飞机也并不会一直翻滚而是保持一直向上的飞行状态。
另外,舵面所起的作用也与飞机的速度和油门(螺旋桨的转速)有关,因为相对机身的气流越快,舵面受的力越大。
1.1.4舵机及传动原理
舵机通过接收机输出的信号和电压,实时调整到相应的角度,一般来说,舵机可以转动的范围不超过90度,舵机臂与传动杆相连接,杆的另一头连接舵面上的舵脚,从而使舵面发生可控的偏转。
1.2 A560各部件介绍
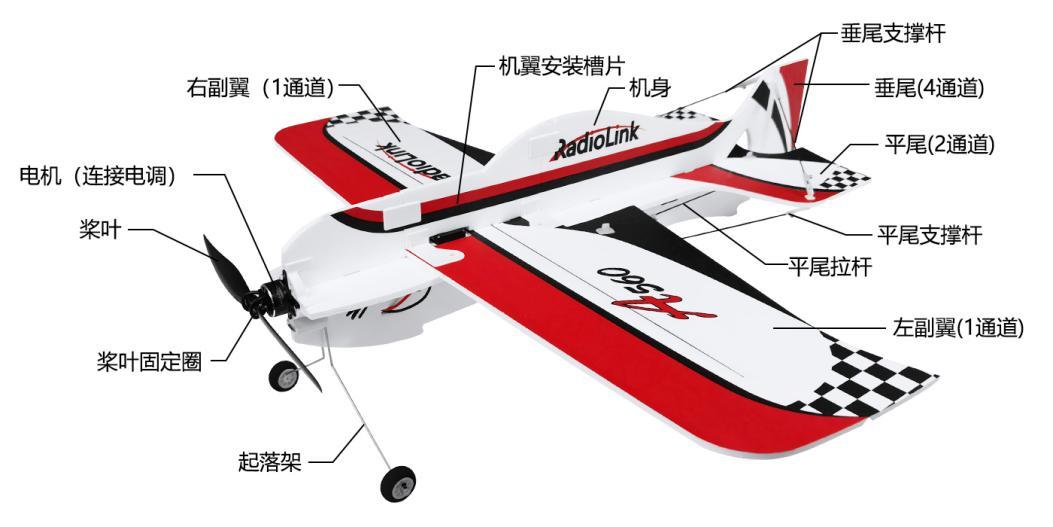
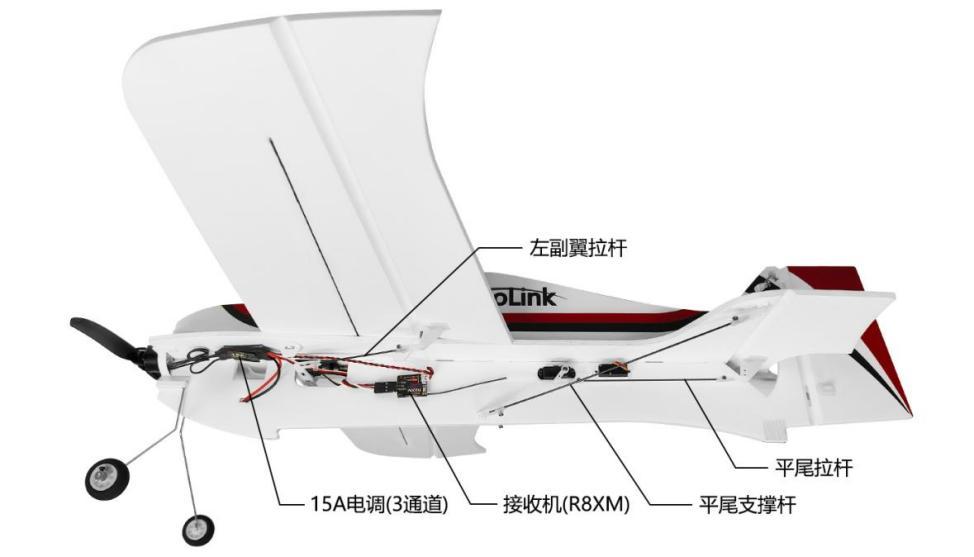
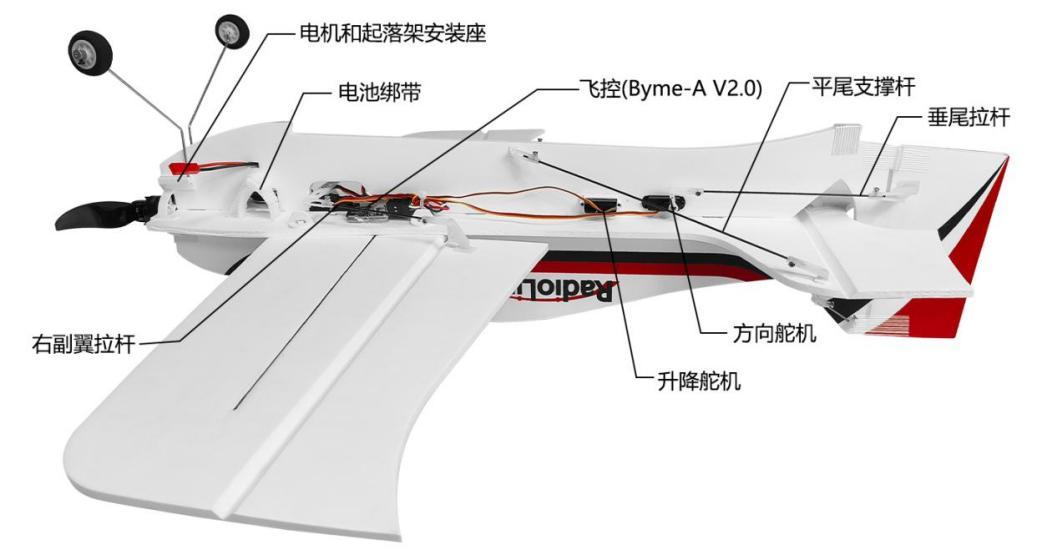
1.3 A560各部件使用方法
1.3.1部件使用须知
确保飞机上的各部件内部没有任何异物(如:水,油,沙,土等)。
确保飞机上的各部件,包括但不限于遥控器,动力系统以及电池皆工作正常。
切勿自行改装飞机及相关部件,否则可能影响飞机的性能,甚至引发飞行事故。
1.3.2遥控器与接收机
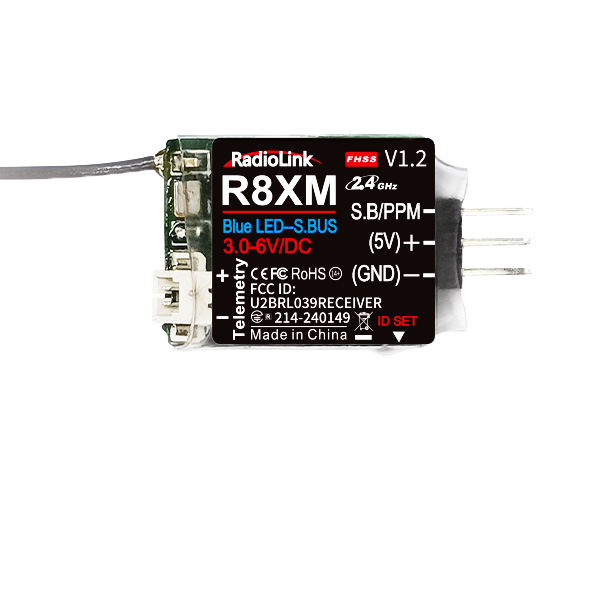
A560 RTF到手飞套装标配遥控器为乐迪8通道遥控器T8S和8通道双向回传MINI接收机R8XM,稳定飞行距离可至4000米。(A560 PNP单机版请参考所使用的遥控器和接收机的说明书进行操作和设置)
T8S摇杆模式
即摇杆的四个通道分别控制哪些电子设备,对初学者来说,选择一个符合操作习惯的摇杆模式非常重要。
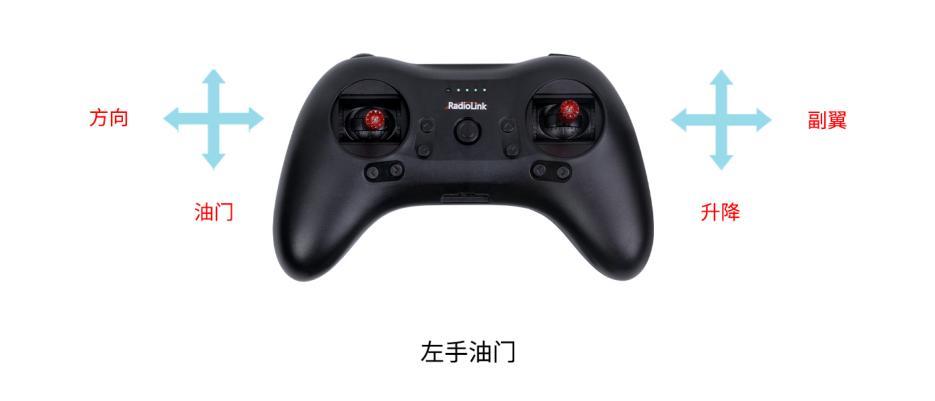
首先,油门通过油门摇杆的上下来控制,最下为0%,最上为100%。以下以左手油门(我们也常称美国手/MODE2/模式2)为例。
左手边摇杆:上下拨动摇杆控制油门大小(向上推动油门摇杆加大动力,摇杆至最顶端动力至最大值,向下拉油门摇杆减小动力,摇杆至最底端使飞机熄火下落);左右拨动摇杆控制方向舵(向左推动摇杆使飞机向左转;向右推动摇杆使飞机向右转)。
右手边摇杆:上下拨动摇杆控制升降舵(向上拨动摇杆使飞机下俯降落;向下拨动摇杆使飞机上仰爬升);左右拨动摇杆控制副翼舵(向左推摇杆使飞机向左倾/滚;向右推动摇杆使飞机向右倾/滚)。
T8S遥控器使用方法:
1. 每次飞行前,确保T8S遥控器电量充满。
2. 如更换接收机,需要重新对码才能使用,具体对码步骤请参考遥控器的使用手册。遥控器的其他各项设置功能也可访问乐迪官网查看T8S 详细说明书:https://www.radiolink.com/t8s_manual
3. 确保每次飞机降落后先断开飞机电源再关闭T8S遥控器。
A560标配的R8XM接收机可实时回传信号强度RSSI,接收机电压,动力电池电压信息。回传距离与遥控距离相同(4000米)。将动力电池的平衡头连接至接收机回传接口即可显示动力电池电压信息(A560到手飞RTF套装中已将R8XM回传线直接连接至电调,无需再接电池平衡头),最高可支持6S(即25.2V)电池电压回传。
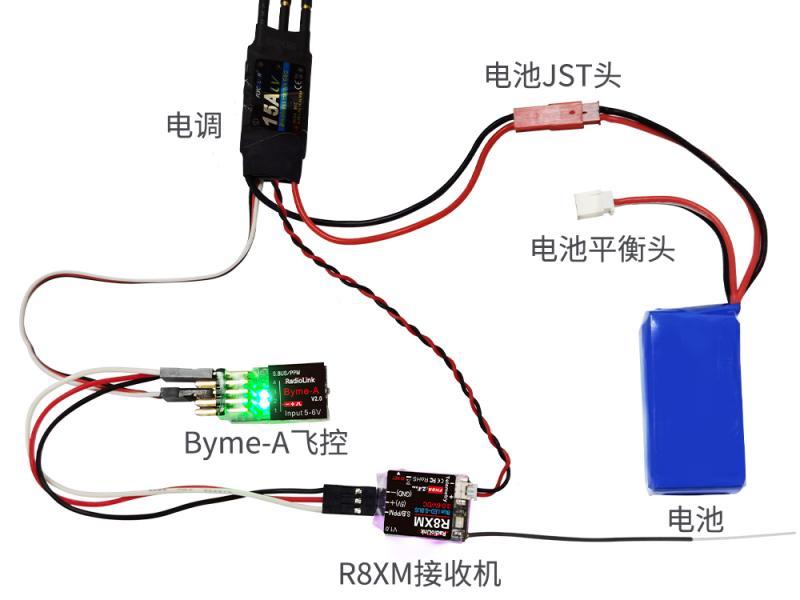
当回传的信号强度RSSI,接收机电压,动力电池电压低于设置的警报值时,遥控器会发出报警提示音:
低发射电压报警:滴滴滴滴快速持续鸣叫
低接收电压报警:滴滴滴滴滴五声为一个单元持续性鸣叫提示
低动力电池电压报警:滴滴滴三声为一个单元持续性鸣叫提示
低RSSI值报警:滴滴滴滴四声为一个单元持续性鸣叫提示
R8XM的动力电池电压报警在出厂默认为7.4V (2S电池) 报警电压,当飞机电池电压低于7.4V时,遥控器会发出滴滴滴三声为一个单元持续性鸣叫提示。
R8XM的详细说明书请查看乐迪官网: https://www.radiolink.com/r8xm_manual
注意:新版A560标配的R8XM接收机回传距离等同于遥控距离4000米,信号较强,所以T8S遥控器和R8XM接收机对码时的间距需保持在50厘米以上,如间距太小,易造成信号堵塞,不能成功对码。在对码成功后,遥控器和R8XM接收机间距太小时也可能会有信号堵塞的现象。例如,将T8S遥控器和A560靠太近时,会出现操作遥控器摇杆飞机没反应的情况。此时,将遥控器和A560间距拉大,信号堵塞的现象会自动消失。
1.3.3飞控
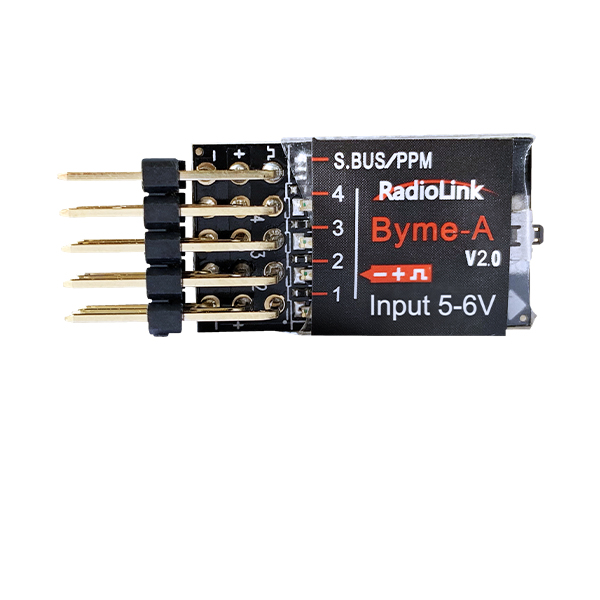
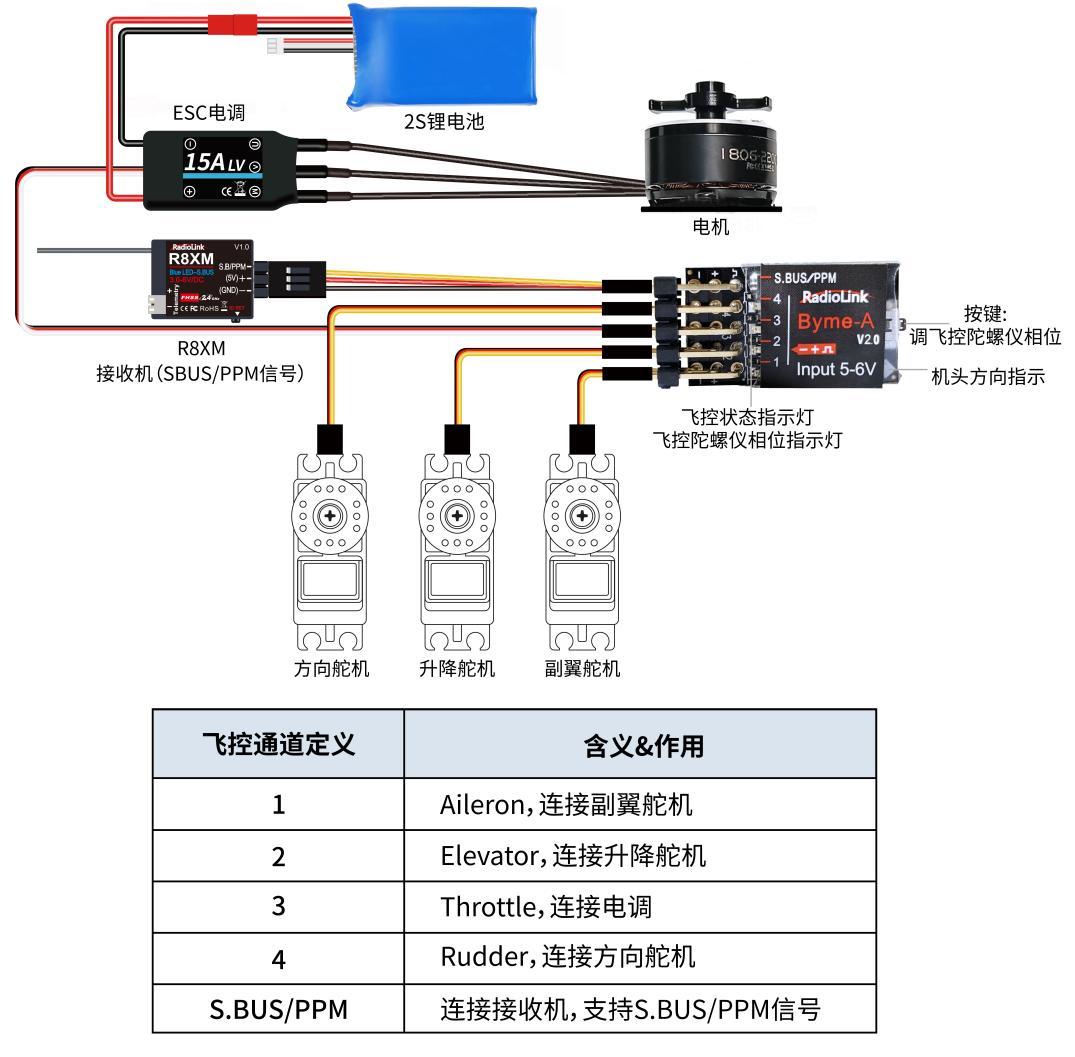
A560 RTF到手飞套装标配乐迪一键吊机固定翼飞控Byme-A V2.0。在安装或更换飞控时请确保飞控上的箭头指向机头方向,飞控正面朝上或者朝下安装皆可。用3M胶将飞控平贴在机身上,建议安装在飞机的重心附近。将舵机线,电调线和接收机线接在飞控对应的插针上即可。
1.3.4电机
A560采用2200KV无刷电机(KV值越高,转速越快,扭力越小; KV值越低,转速越慢,扭力越大)。
电机使用方法:
1. 确保电机安装牢固并且能自由旋转, 若电机无法自由旋转,请立刻停止任何遥控器操作,将油门摇杆放置最低位置防止损坏电机。
2. 请勿自行改装电机物理结构。
3. 电机停止转动后,请勿立刻用手直接接触电机,否则可能造成烫伤。
4. 请勿遮挡电机通风孔,确保电机内无异物。
5. 请确保电机完全停止转动后再断开飞机电源和遥控器电源。
1.3.5电子调速器(以下简称:电调)
电调的功能是把直流电转换为交流电供电机使用,并且根据输入的油门信号改变电机的转速,电调还有另一个功能就是把电池的电压(A560一般用7.4V的2S锂电池)进行降压(5V)供接收机使用,所以电调的红线和棕线用于输出,而不是像舵机一样用于输入。电调一共有三组线,分别用于连接电池,电机和接收机。A560采用15A无刷电调。
电调使用方法:
确保飞机电源开启后,电调有发出提示音。
1.3.6舵机
A560整机采用一个8G舵机用做副翼舵机,2个4.3G舵机分别用于升降舵和方向舵。
1.3.7桨叶
飞机能够起飞,仅仅靠电机是不行的,桨叶在实现起飞的过程中也是至关重要的因素之一。将桨叶固定在电机轴上,随电机的转动而转动,为飞机带来升力,实现飞行。
在安装桨叶之前需要分清桨叶的正反,如果桨叶正反安装错误,即便油门打到最大,飞机也无法起飞。固定翼的电机和桨叶旋转方向一致,也就是如果电机顺时针旋转,则螺旋桨也是顺时针旋转。A560配套的桨叶是高效桨,A560整机出厂时标配2片桨叶。
桨叶使用方法:
1. 每次飞行前请务必检查螺旋桨是否完好。如有老化,破损或者变形,请更换后再飞行。
2. 确保在飞机电源保持关闭状态下才对螺旋桨进行任何操作。
3. 由于桨叶较薄,安装时请小心操作,以防意外划伤。
4. 每次飞行前请检查螺旋桨是否安装正确和紧固。
5. 请勿贴近旋转的螺旋桨和电机(例如,用手去接正在降落的飞机),以免割伤。
1.3.8电池
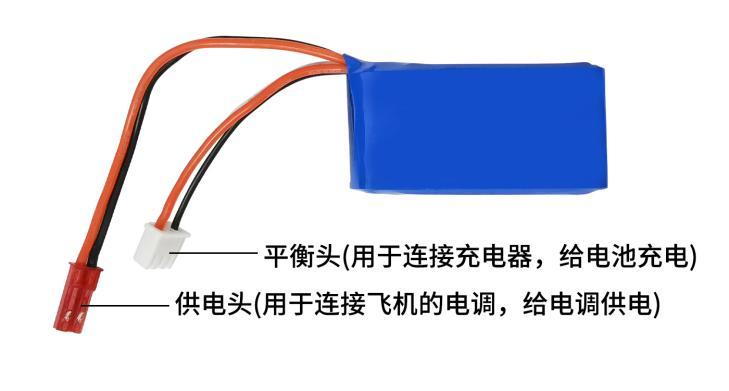 除了电机,桨叶和电调,飞机还需要电池提供动力最终实现飞行。A560支持2S-3S锂电池,出厂标配的是2S 600mAh锂电池,满电情况下可持续吊机10分钟,平飞续航20分钟左右。
电池使用方法:
1. 飞行前,请确保遥控器电池仓接口,飞机电池接口, 电池表面干燥无水。
2. 飞行前,确保各设备包括遥控器和飞机的电量充足。
3. 当遥控器滴滴滴三声为一个单元持续性鸣叫提示低动力电池电压报警时,如果推油门时发现飞机动力下降,可能是飞机上的动力电池电压不足,此时请立即返航,避免因动力电池电压不足导致飞机无法返航和电池过放。
1.3.9充电器
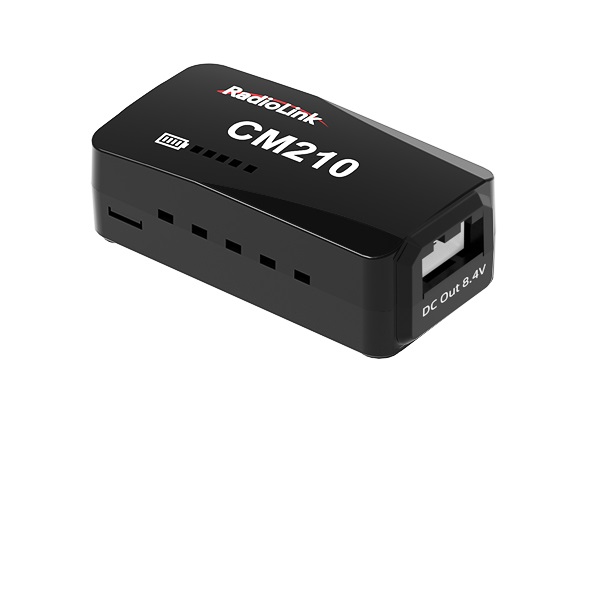
A560标配乐迪专业2S锂电池平衡充电器CM210给电池充电。
CM210充电器参数:
尺寸:40.5*21*15 mm重量:9g
输入电压:5V支持电池类型:2S锂电池
充电精度:0.02V充电电压:单片电芯最高4.2V
充电电流:1.5A平衡电流:0.8A
最大输出功率:20W输入端接口:USB Type-C输入
充电端接口:平衡口直充
工作模式:快充模式,平衡模式,涓流修复模式自适应
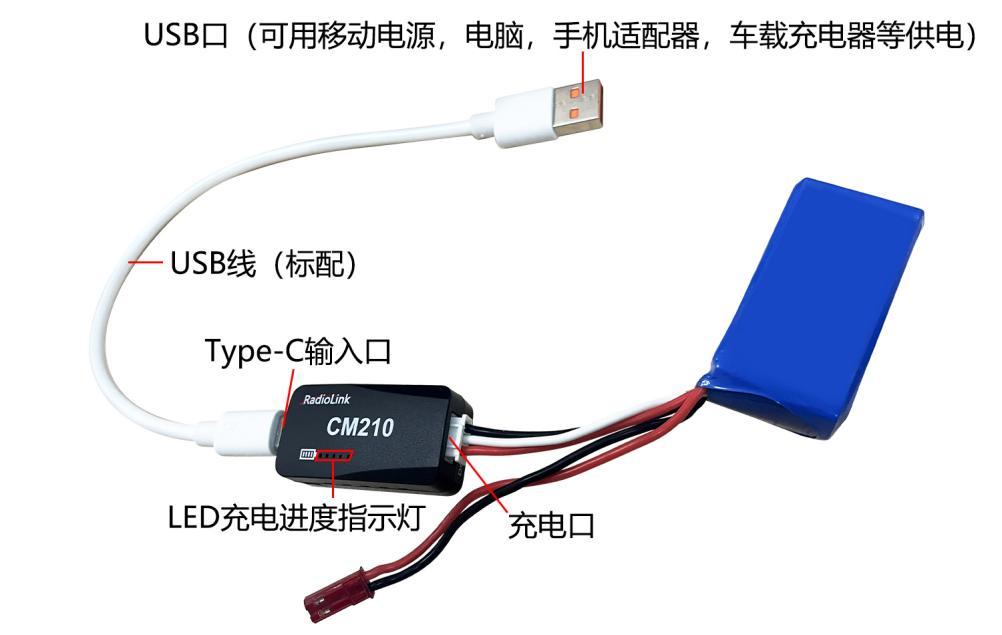
CM210充电器连接方式如下图:
CM210充电器使用方法:
将CM210充电器标配的USB线一端插入CM210充电器的 Type-C输入口(如上图),再将USB线另一端接入移动电源、电脑、手机适配器等供电设备,正确连接后充电器的红色LED指示灯常亮。
将飞机标配的2S锂电池的平衡头插入充电器的充电口(如上图)。 然后 LED绿灯开始闪烁,表示充电器正在对锂电池进行充电。(注意:充电过程中LED绿灯闪烁表示充电正常;若充电过程中LED红灯闪烁表示充电异常,需重新连接排查异常。)
四个 LED 绿灯全部常亮表示电池充满电,充电器会自动停止充电。
取下电池,拔掉电源。
CM210充电器 LED灯状态指示:
指示灯 |
状态 |
指示情况 |
红灯 |
闪烁 |
充电异常 |
常亮 |
上电后无电池插入 |
|
绿灯 |
四个绿灯闪烁后熄灭 |
上电时闪灯指示 |
第1个绿灯闪烁。其余灯灭 |
电池电压小于7.4V |
|
第1个绿灯常亮,第2个绿灯灯闪烁,其余灯灭 |
电池电压小于7.8V |
|
第1、2个绿灯常亮,第3个绿灯闪烁,其余灯灭 |
电池电压小于8.2V |
|
第1、2、3个绿灯常亮,第4个绿灯闪烁,其余灯灭 |
电池电压小于8.4V |
|
4个绿灯常亮 |
电池满电 |
异常情况判断:
充电器上电后,刚插入电池或插入电池1分钟内,红灯闪烁。
电流检测电阻烧坏,MCU检测到电流太大。
开关管损坏,无法正常开关,无电流输出或电源输出电流太小。
充电器上电,插入电池后一段时间正常充电,之后红灯闪烁。
电源输出电流过小,或者电池损坏。
解决方法:重新更换电源或电池进行充电,如仍出现异常现象则充电器损坏。
第二章 飞机组装
 A560 RTF套机出厂时,机身和相关电子部件均已经安装调试完毕,您在收到A560之后只需要对机翼进行简单的安装即可使用。
以下为A560飞机的安装视频教程供参考:
https://www.bilibili.com/video/BV1iZ4y1B7gY
也可扫描右边二维码观看
第三章 飞行模式
3.1飞行模式切换
A560内置乐迪3D固定翼飞控Byme-A V2.0。Byme-A V2.0使用乐迪自主研发的全姿态算法、控制算法、数字滤波算法,搭载3轴陀螺仪、3轴加速度传感器,不同于传统纯手动操控模式,A560有陀螺仪辅助增稳,让飞行更简单。
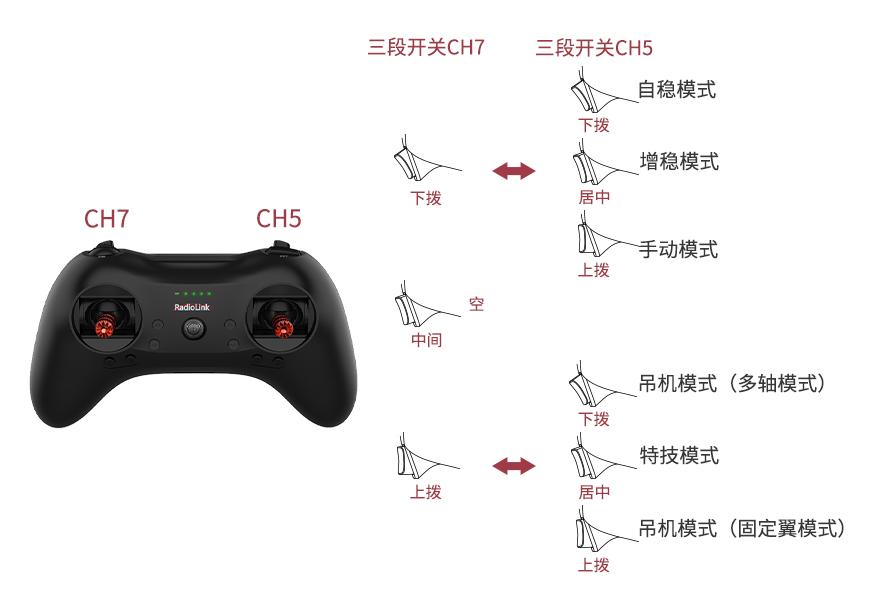
A560总共有6种飞行模式:自稳模式、增稳模式、手动模式、吊机模式(多轴模式)、特技模式、和吊机模式(固定翼模式)。
序号 |
飞行模式 |
说明 |
1 |
自稳模式 |
有最大横滚和俯仰限角。 |
2 |
增稳模式 |
当摇杆回中时,飞机不会自动回平。 |
3 |
手动模式 |
飞行练习的最高阶。 |
4 |
特技模式 |
没有最大横滚和俯仰限角,可实现翻滚动作。 |
5 |
(多轴模式) |
飞机能自动保持垂直姿态以及航向,轻松完成一键吊机,但不同于传统固定翼吊机操作,多轴吊机模式下推动副翼摇杆使飞机左右侧移,推动方向摇杆使飞机自旋,实现对固定翼类似多旋翼式操作。 |
6 |
(固定翼模式) |
飞机能自动保持垂直姿态以及航向,推动副翼摇杆使飞机自旋,推动方向摇杆使飞机左右侧移,实现传统固定翼操作模式下的一键吊机。 |
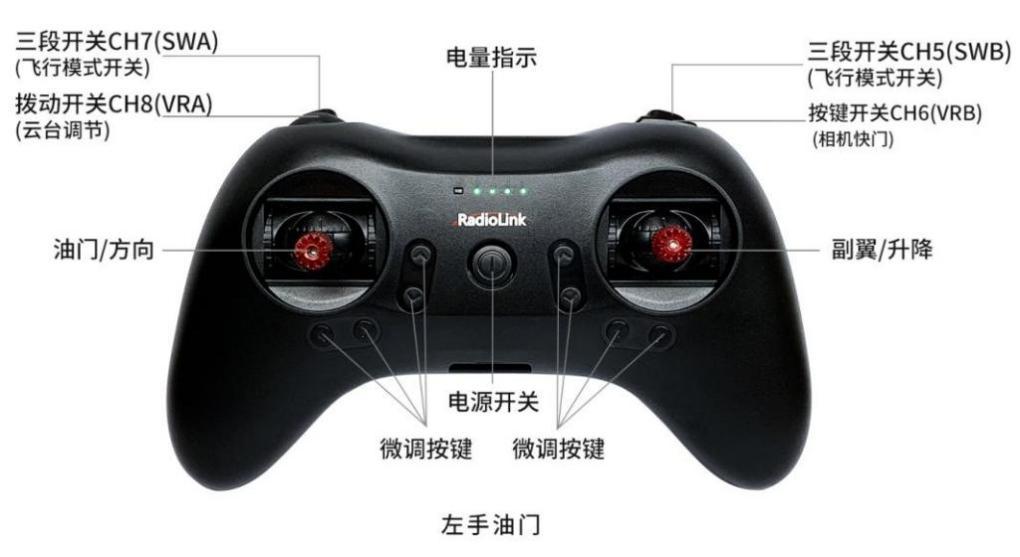
A560的飞行模式通过T8S遥控器的CH5(三段开关SWB)和CH7(三段开关SWA)两个独立通道进行设置。T8S的开关定义和飞行模式切换如下图所示:
3.2六种飞行模式介绍
3.2.1吊机模式(多轴模式)
一键切换吊机模式,可实现对固定翼类似多旋翼式操作,飞机能自动保持垂直状态及航向。入门模友采用吊机模式起飞及飞行练习,首飞即可实现专业飞手飞行水平。
乐迪3D固定翼A560一键吊机教程视频链接:
https://v.youku.com/v_show/id_XNDI0MDcwNTEzNg==.html
或者扫描右边二维码查看吊机教程
吊机模式下,飞机自动保持垂直姿态以及航向。此时飞控的姿态算法把摇杆映射到水平坐标系,并进行全姿态控制。
控制示意图如下,以下示意图均以左手油门为例:
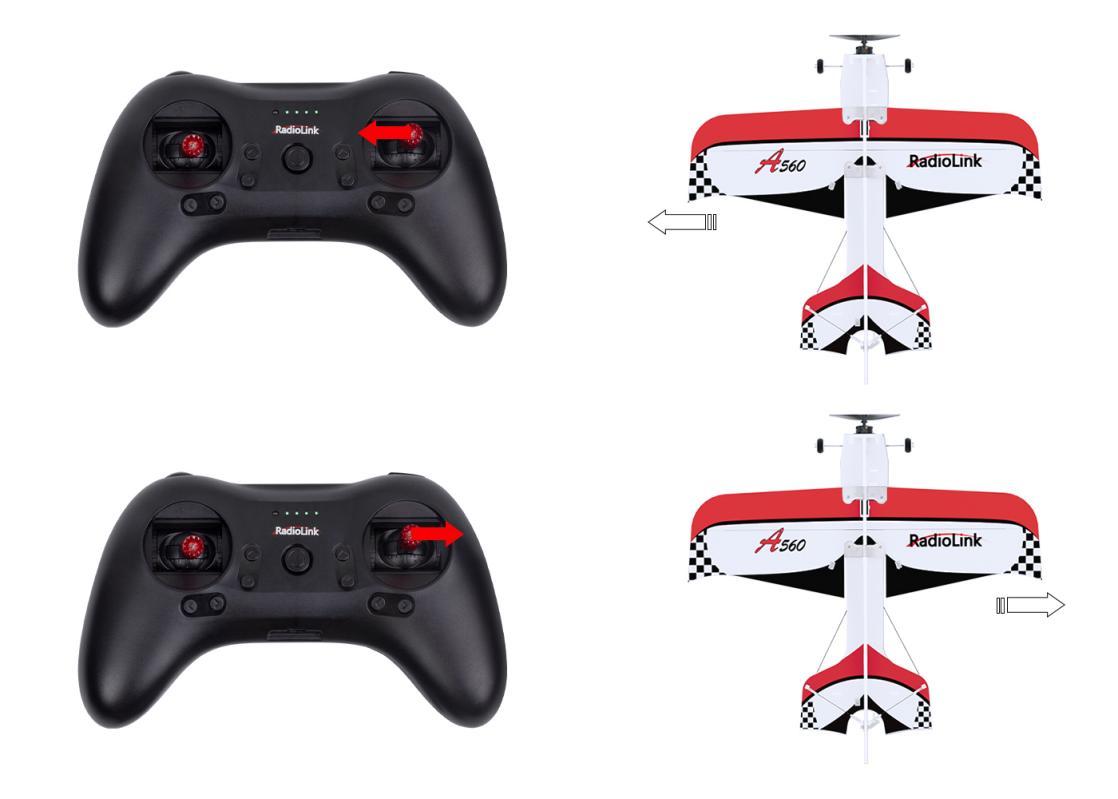
垂直姿态下,副翼摇杆(一通道)控制飞机的侧移(左右)。
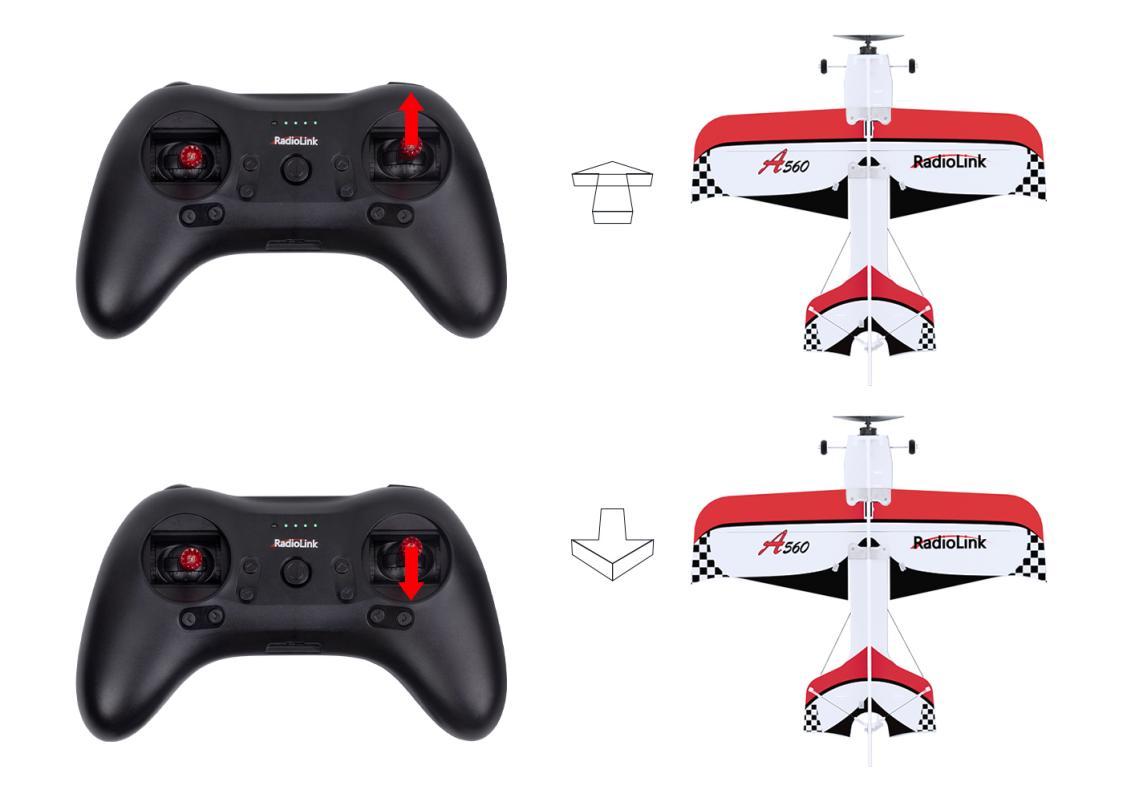
垂直姿态下,升降摇杆(二通道)控制飞机的俯仰(前后)。
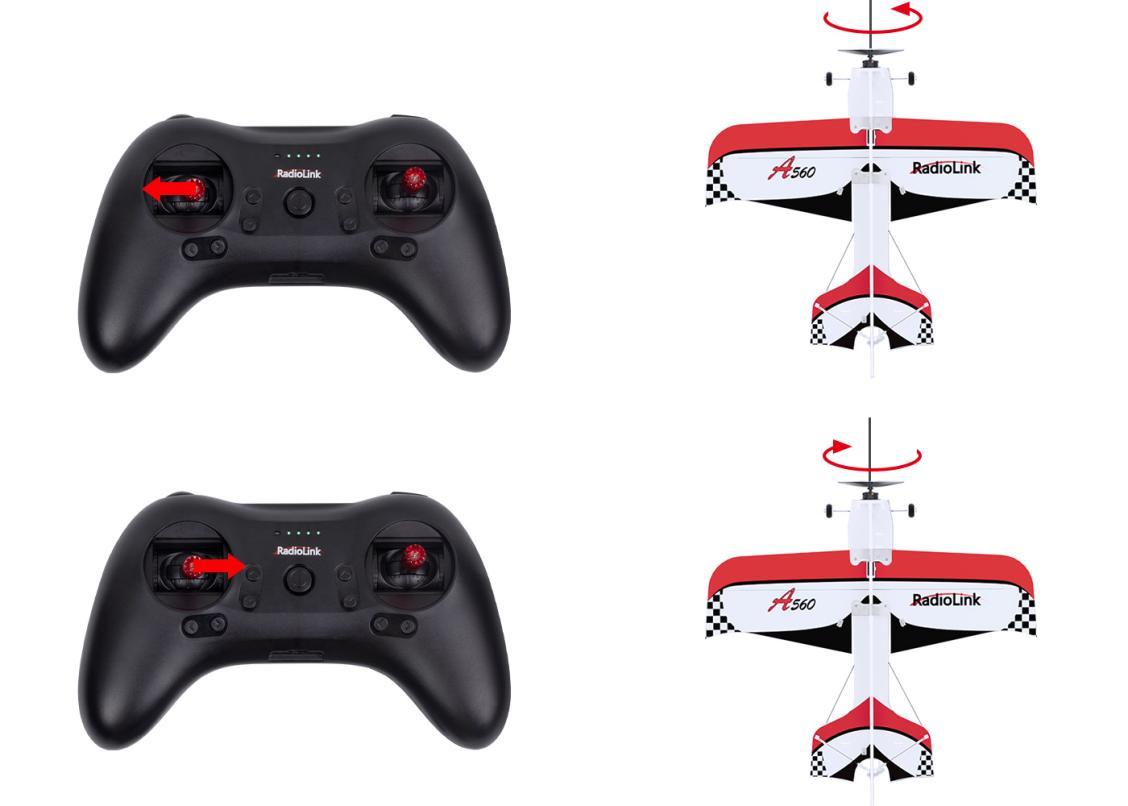
垂直姿态下,方向摇杆(四通道)控制飞机的航向(自旋)。
油门摇杆向上拨动,飞机保持垂直姿态向上爬升。油门摇杆向下拨动,飞机保持垂直姿态向下降落。
吊机模式(多轴模式)下俯仰向前压杆亦可平飞,控制逻辑和自稳模式一样。
3.2.2吊机模式(固定翼模式)
一键切换吊机模式(固定翼模式),飞机能自动保持垂直姿态以及航向,入门模友可跨阶实现专业飞手飞行水平。此时飞控的姿态算法把摇杆映射到水平坐标系,并进行全姿态控制。
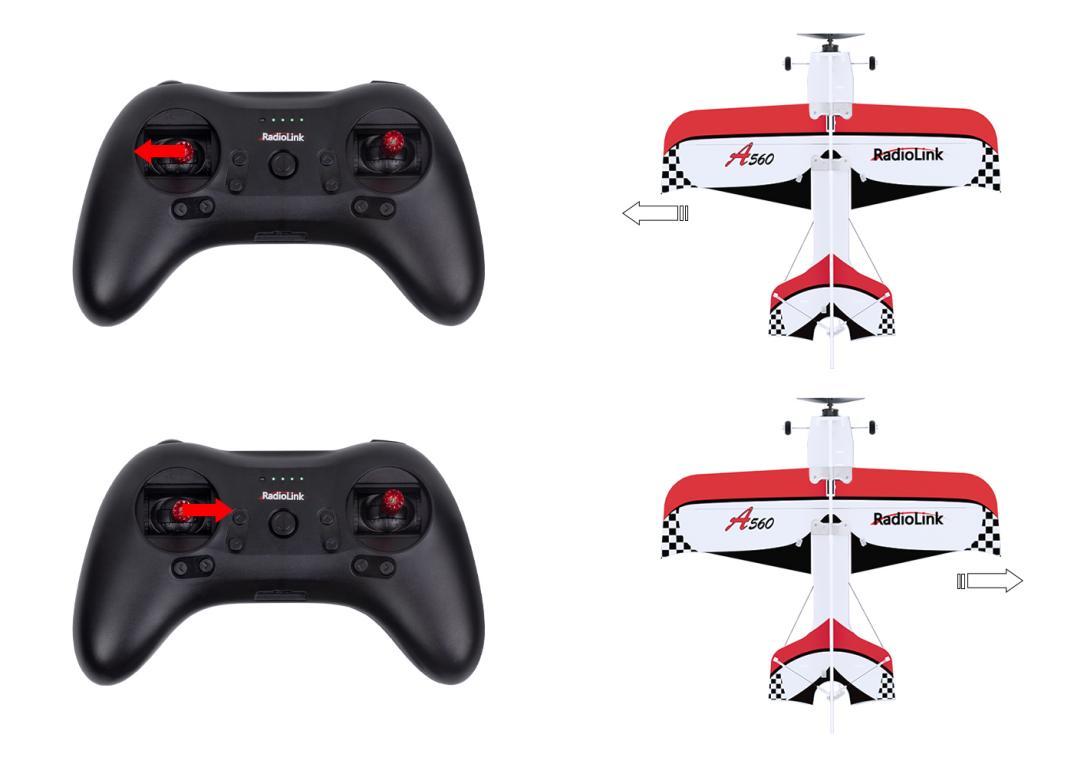
控制示意图如下,以下示意图均以左手油门为例:
垂直姿态下,副翼摇杆(一通道)控制飞机的航向(自旋)。
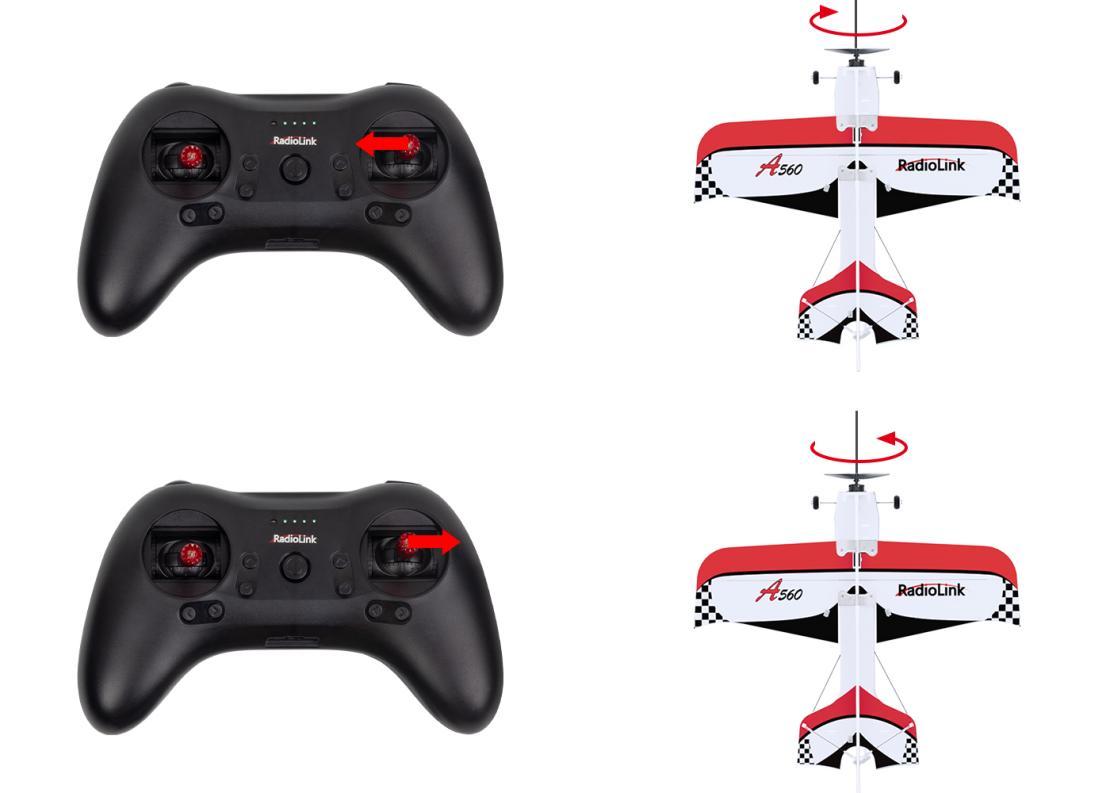
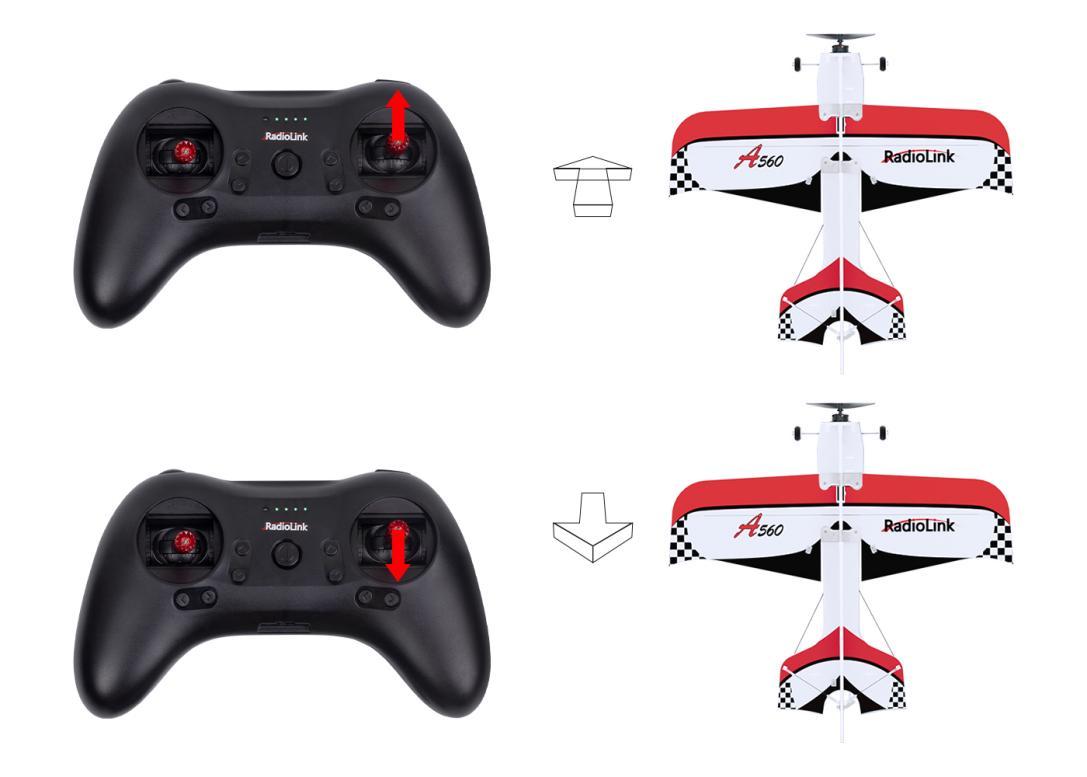 垂直姿态下,升降摇杆(二通道)控制飞机的俯仰(前后)。
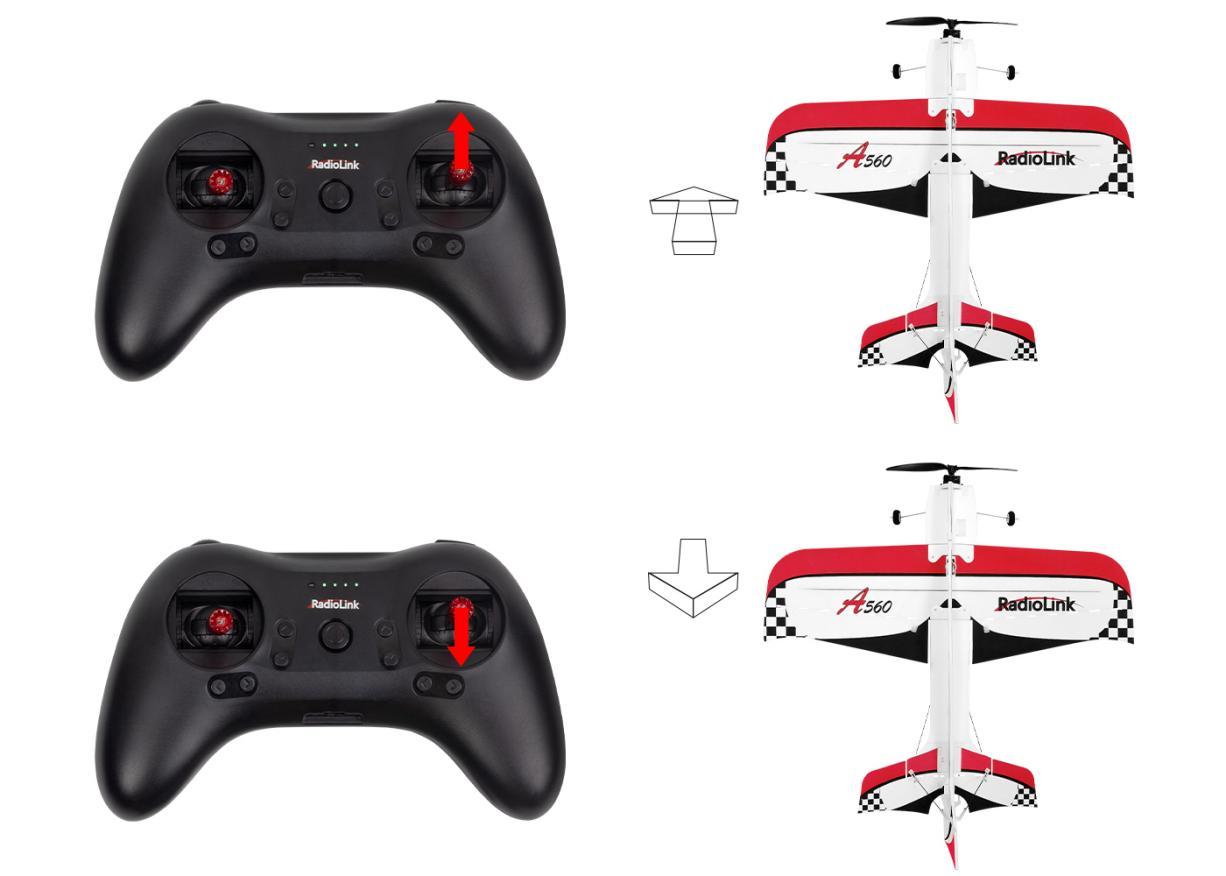
垂直姿态下,方向摇杆(四通道)控制飞机的侧移(左右)。
油门摇杆向上拨动,飞机保持垂直姿态向上爬升。油门摇杆向下拨动,飞机保持垂直姿态向下降落。
3.2.3自稳模式
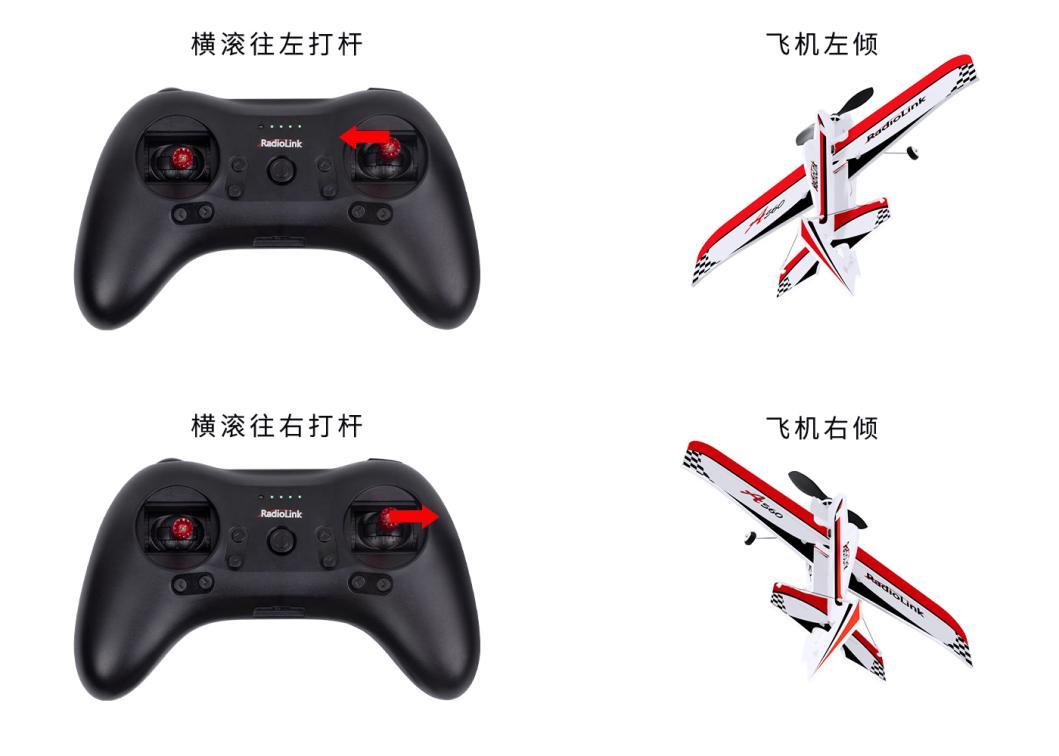 自稳模式,不同于纯手动操控,自稳模式下飞机飞行过程中有飞控参与辅助平衡,适合固定翼入门飞手进行平飞练习。摇杆回中,则飞机自动回平(横滚限角70度,俯仰限角45度)。
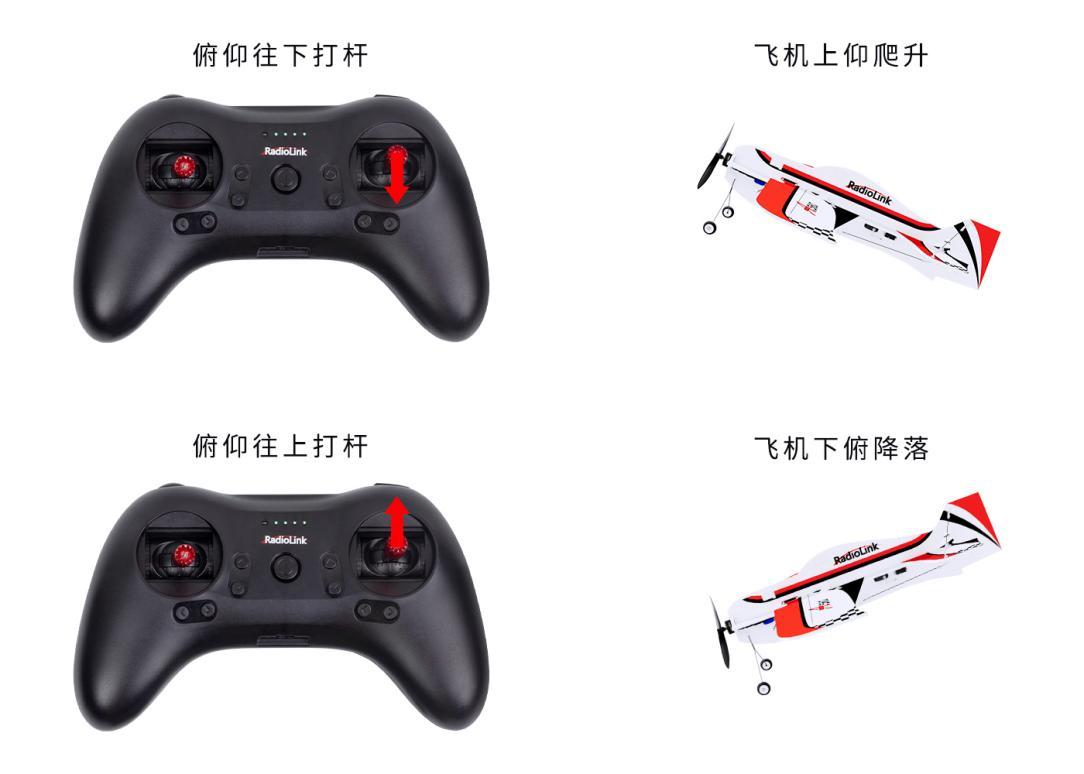
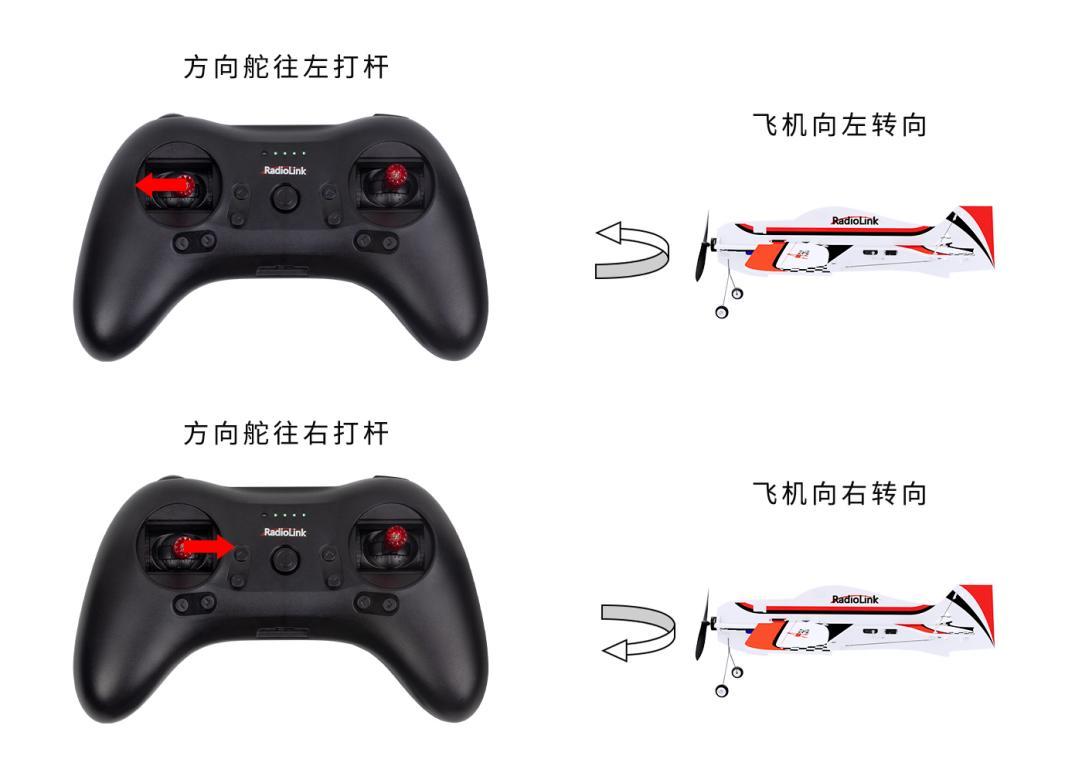
左边摇杆(油门摇杆)向上拨动,飞机向上爬升。左边摇杆向下拨动,飞机向下降落。
3.2.4增稳模式
此模式为进阶模式。
增稳模式下A560带有三轴陀螺仪辅助增稳,但是当遥控器回中时,飞机不会自动回平。
摇杆控制机体的旋转(角速度),当横滚、俯仰、方向摇杆打到对应位置时,飞机按照相应的速度旋转。
3.2.5特技模式
特技模式也称半自稳模式,是自稳模式和增稳模式的结合。
当遥控器摇杆回中时,飞机会自动回平。打杆较小时,飞机保持对应姿态飞行。打杆较大时,飞机可以自由旋转。
特技模式下能轻松实现翻滚、急速下降、倒飞、侧飞、螺旋下降等3D特技动作。
3.2.6手动模式
没有任何飞控算法和陀螺仪参与,固定翼的所有飞行动作全部依赖于飞行员的手动操作,飞行练习的最高阶。
手动模式下可轻松实现倒飞、横滚、筋斗、蛇滚、低空飞行等特技表演动作。
选择飞行模式之后就可以进行飞行练习了,刚刚开始接触固定翼飞行的模友建议选择吊机模式和自稳模式练习,尤其是小场地可以选择吊机模式起飞和降落,选择吊机模式起飞辅助,上升到一定高度切换平飞(自稳模式/增稳模式/特技模式/手动模式)时请注意从吊机模式切换成平飞模式之后马上下拉升降舵使飞机上升,否则很容易导致飞机下坠。
自稳模式/增稳模式/特技模式/手动模式均为标准的固定翼操作,新手在正式飞行之前可以先练习一下模拟器,熟悉一下打副翼/升降/油门/方向摇杆对应的固定翼飞行动作,这样在实际的飞行中会更得心应手。
第四章 飞行注意事项
起飞前检查确保飞机无零件损坏并且工作正常。
确保机翼/平尾固定卡扣已安装好,避免由于卡扣松动造成的坠机。
起飞前检查确保电池已满电,并正确绑定于机身。
确保桨叶正反面安装正确,且桨叶无倾斜。
上电校准及姿态校准时均需将A560正面朝上放置,不可倒放。
遥控器里的相位设置完后需要先进行外八姿态校准,再切换到手动模式,打摇杆查看舵面是否正确。如果不正确需要到飞控上设置对应通道的相位。
在自稳模式/增稳模式/特技模式下,因有陀螺仪参与增稳,副翼可能会自己摆动来辅助平衡,此为正常现象。
手动模式下,没有陀螺仪参与增稳,在遥控器没有任何操作前提下舵面无任何运动为正常现象。
如在室内飞行,请采用吊机模式。室外飞行6种飞行模式均可,建议新手采用自稳模式进行起飞及练习。
当遥控器滴滴滴三声为一个单元持续性鸣叫提示低动力电池电压报警时,建议更换电池,避免电池过放。
飞行过程中如有任何异常,请立即降落并查找原因。
第五章 上电陀螺仪自检
每次给A560上电后,Byme-A V2.0飞控会进行陀螺仪自检,飞控的绿色指示灯快速闪烁为陀螺仪自检状态,所以建议先将电池安装好,然后再给A560上电,并让A560处于静止状态,直到听到滴~嘀嘀嘀的电机提示音,并且飞控的绿色指示灯常亮表示自检完成。
注意:先将遥控器油门摇杆推到最低位,然后再给A560上电。如果油门摇杆推到最高位,再给A560上电,电调会进入校准模式。
第六章 姿态校准
Byme-A V2.0飞控需要进行姿态校准,或称水平校准,确定飞机的平衡姿态。
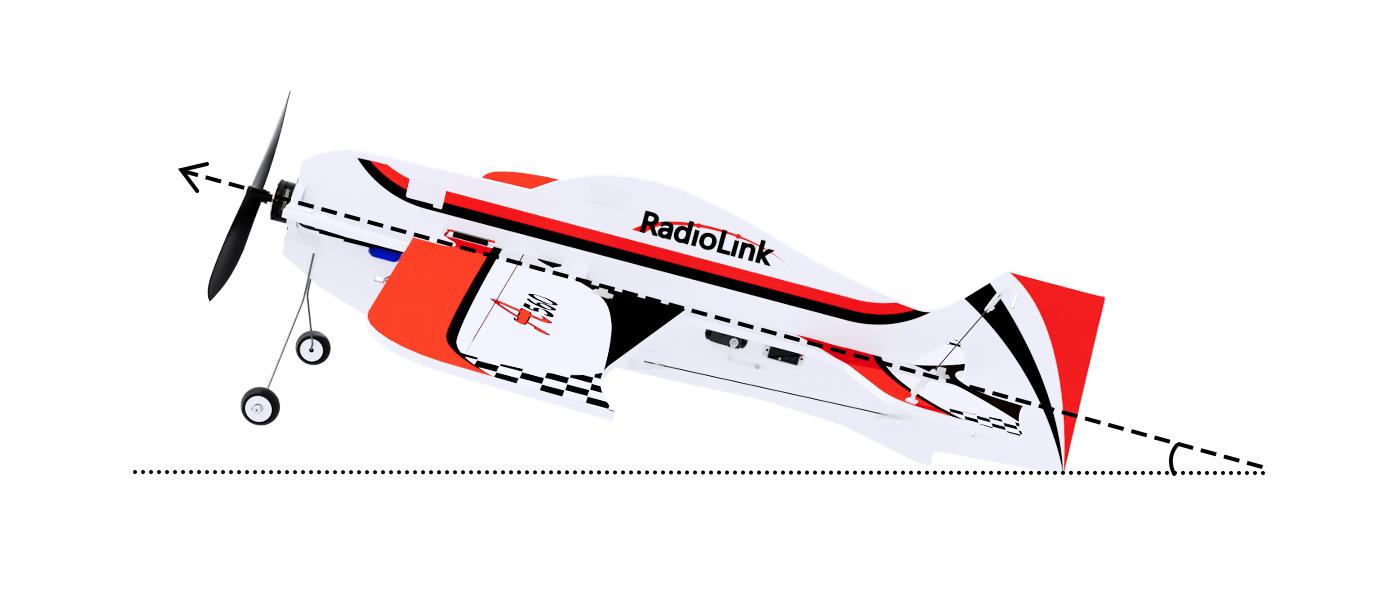 进行姿态校准时,可将A560平放于地面进行校准。建议新手以一个机头稍稍上仰的角度(20度左右)进行校准,这样有利于平飞时保持俯仰角度,平稳飞行。姿态校准只需进行一次,成功后飞控会自动记录。
 姿态校准动作:遥控器摇杆外八字,保持三秒以上,飞控绿色指示灯闪烁一下表示完成。此时舵面摆动一下或电机旋转一下皆为正常现象。
第七章 飞控陀螺仪相位设置
7.1 飞控陀螺仪相位测试
确保姿态校准完成后,再测试Byme-A V2.0飞控陀螺仪相位是否正确。因为姿态校准时飞控会自动识别正/反安装,并自动调整陀螺仪方向。
切换至自稳模式,手拿A560模拟飞行状态时的动作,来查看副翼,升降,方向舵陀螺仪相位是否正确,陀螺仪模式下查看A560各舵面动作时不需要遥控器操作,此时因为有飞控介入辅助增稳,所以舵面的动作与手动模式下是相反的,如下诸图所示:
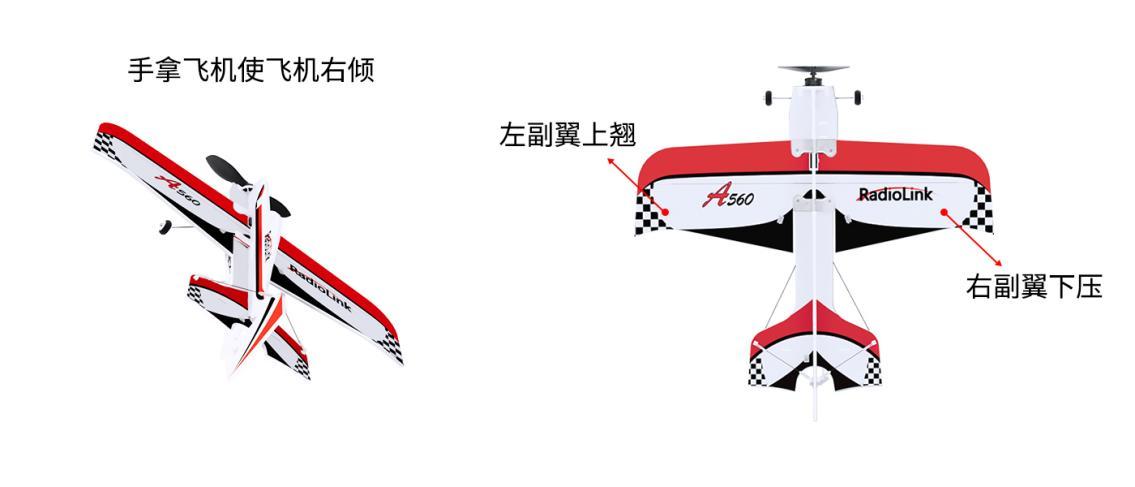
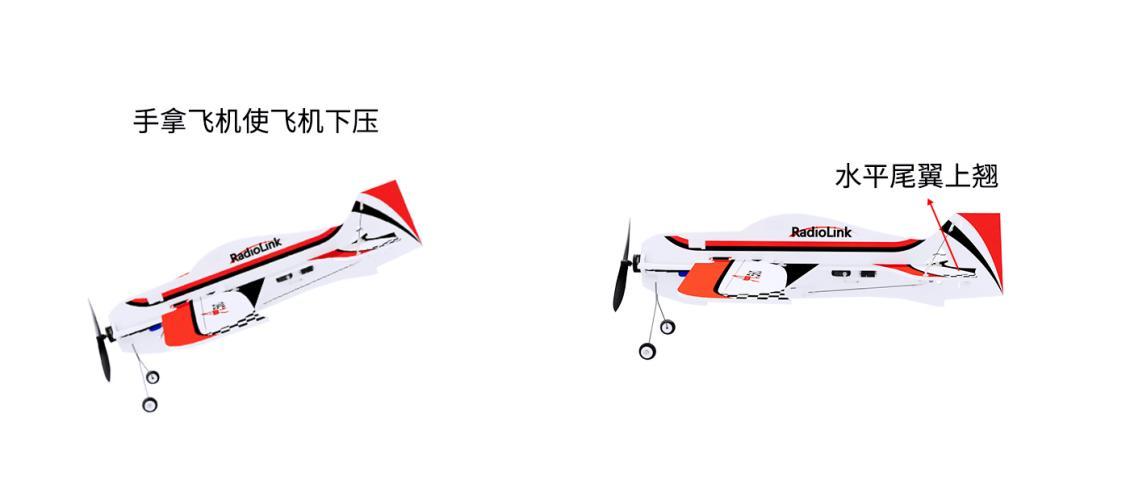
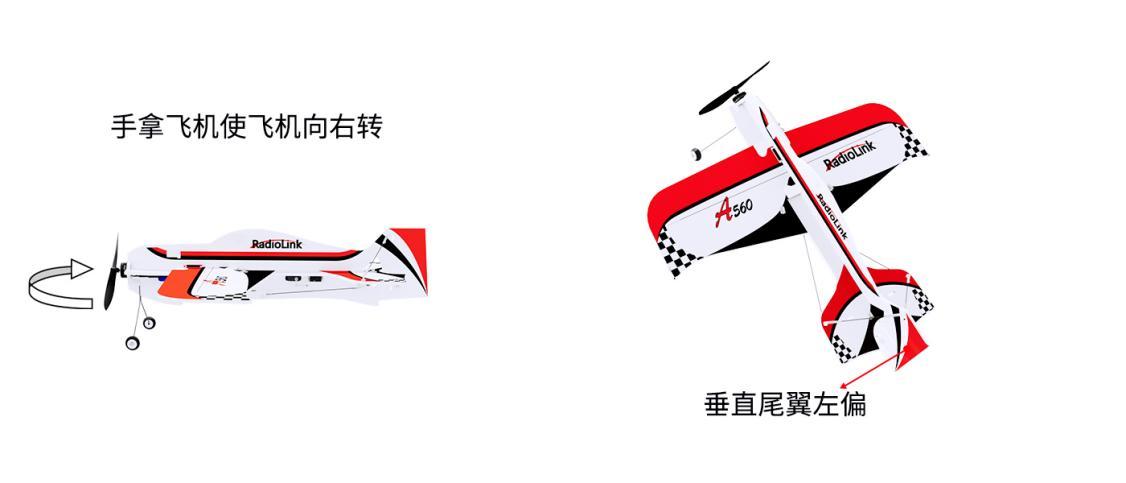
自稳模式下,如果飞控陀螺仪相位反了,则通过飞控来调整,调整方法见下文。
7.2 飞控陀螺仪相位调整
通过飞控前端的按键调整各个通道陀螺仪相位。调整方法如下:
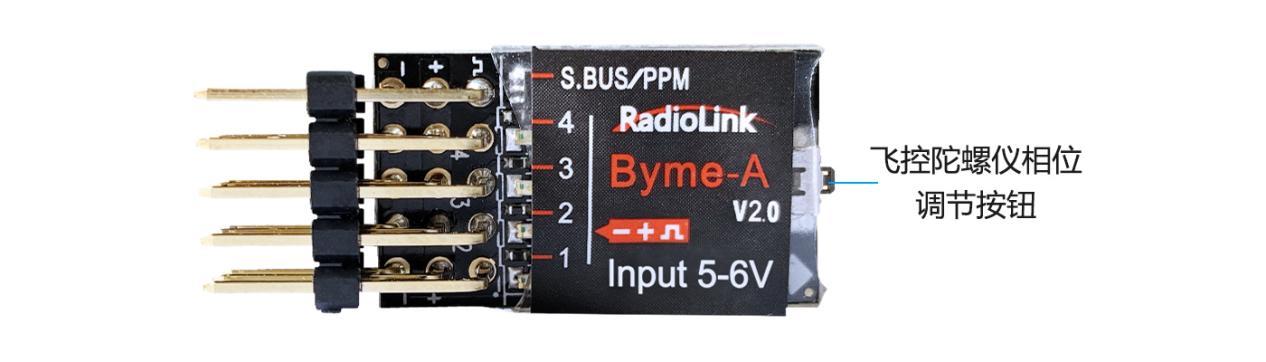
序列 |
通道 |
陀螺仪相位反相操作说明 |
指示灯 |
1 |
副翼 |
短按飞控陀螺仪相位调节按键一次 |
一通对应的绿色指示灯亮/灭 |
2 |
升降 |
短按飞控陀螺仪相位调节按键两次 |
二通对应的绿色指示灯亮/灭 |
3 |
油门 |
空 |
绿色指示灯一直保持常亮 |
4 |
方向 |
短按飞控陀螺仪相位调节按键四次 |
四通对应的绿色指示灯亮/灭 |
注意:飞控的陀螺仪相位指示灯并不是绿色指示灯常亮就代表反相或者绿色指示灯灭代表反相。如果飞控陀螺仪相位反相,需要通过飞控陀螺仪相位按键调整相位,不需要进遥控器菜单界面进行调节。
第八章 遥控器设置
8.1 遥控器相位设置
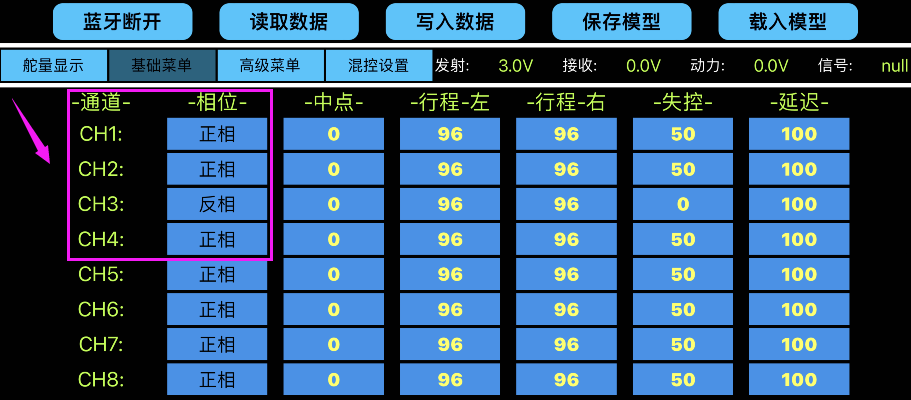
RTF到手飞套装里T8S的遥控器通道相位已设置好,您只需要在起飞前进行遥控器相位确认检查,即:通过标配的蓝牙版T8S遥控器手机调参APP查看“基础菜单” ---“相位”, 设置CH1/CH2/CH4:正相,CH3:反相。如下图所示:
蓝牙版T8S遥控器安卓手机调参APP下载链接:
https://www.radiolink.com/t8s_apps
苹果手机可以到苹果商店搜索“T8S”下载手机APP。更多信息请前往官网查看 T8S 遥控器说明书:https://www.radiolink.com/t8s_manual
注意:T8S遥控器通道相位设置后,请参考第六章姿态校准进行外八字姿态校准,再进行舵机相位测试。
8.2 遥控器相位测试
起飞前,请测试舵机相位是否正确,以下操作均以左手油门(MODE 2)为例。
切换至手动模式,将A560放置在地面上保持静止,然后通过拨动遥控器的摇杆来查看对应副翼,升降,方向舵相位是否正确,如下诸图所示:
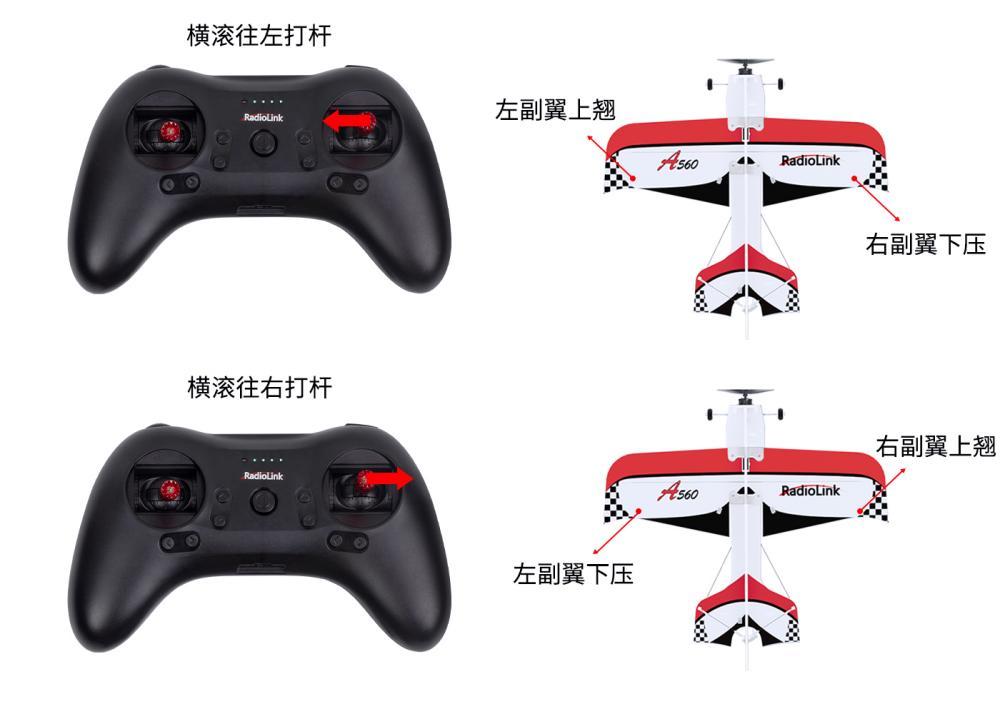
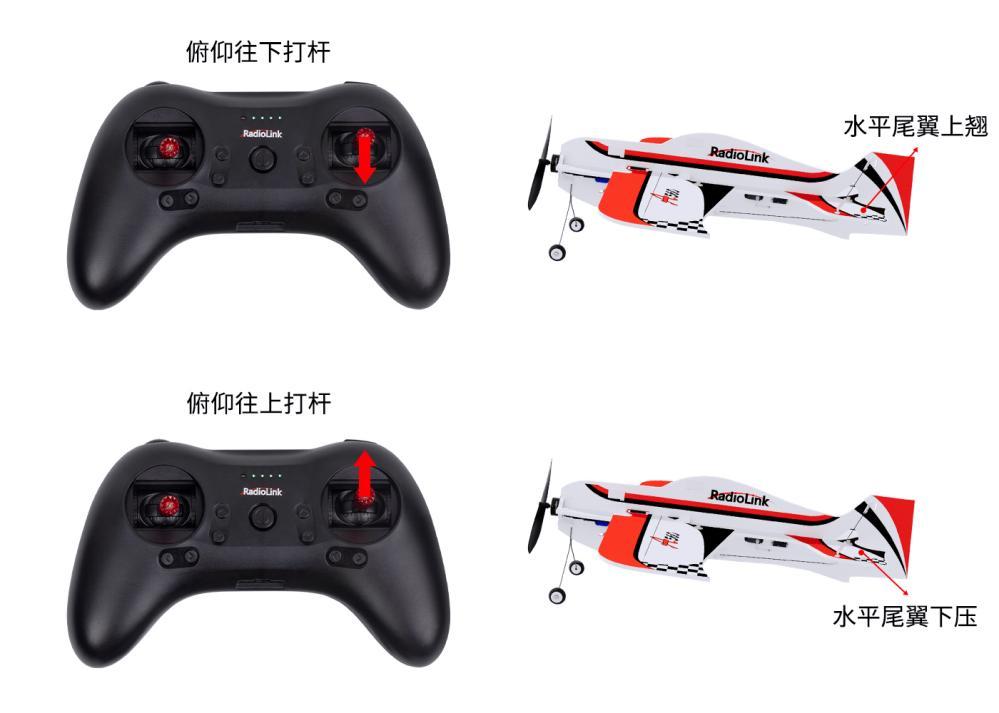
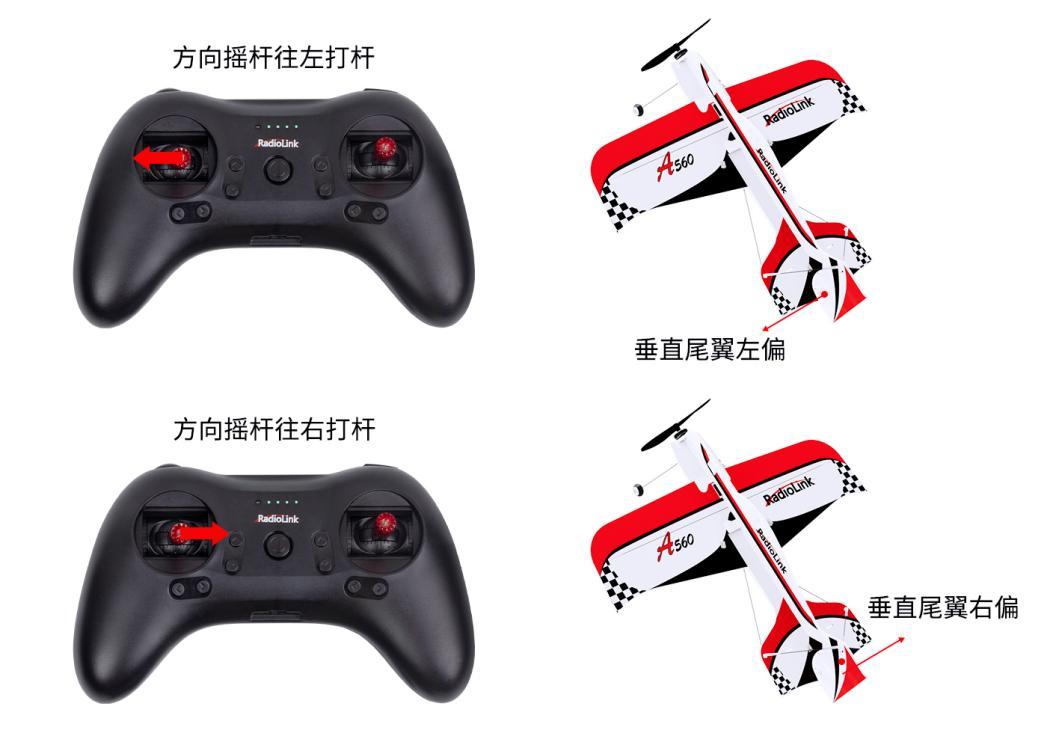
手动模式下,操作遥控器的摇杆,如果飞机对应通道的舵面运动方向反了,可以进入遥控器菜单,调整遥控器的舵机相位。
单机版A560使用说明
免责申明与警告
请参考A560到手飞版目录免责申明与警告
飞行条件要求
请参考A560到手飞版目录飞行条件要求
配件清单
请参考A560到手飞版目录配件清单
第一章 固定翼知识普及
请参考A560到手飞版目录第一章 固定翼知识普及
第二章 飞机组装
2.1 飞机组装
请参考A560到手飞版目录第二章 飞机组装
2.2 接收机连接
如果您购买的是单机版A560, 则需要自己配备遥控器和接收机,A560支持所有带SBUS/PPM信号接收机的遥控器。
(1) 首先将接收机安装到A560飞机上,然后请确保接收机已切换为SBUS/PPM信号模式,最后将接收机和飞机上的Byme-A V2.0飞控进行连接, 接收机和飞控的连接方法请参考A560到手飞版目录1.3.3飞控章节。
(2) 其次将您的遥控器和A560飞机上的电调进行行程校准。A560电调正常工作模式及行程校准步骤如下:
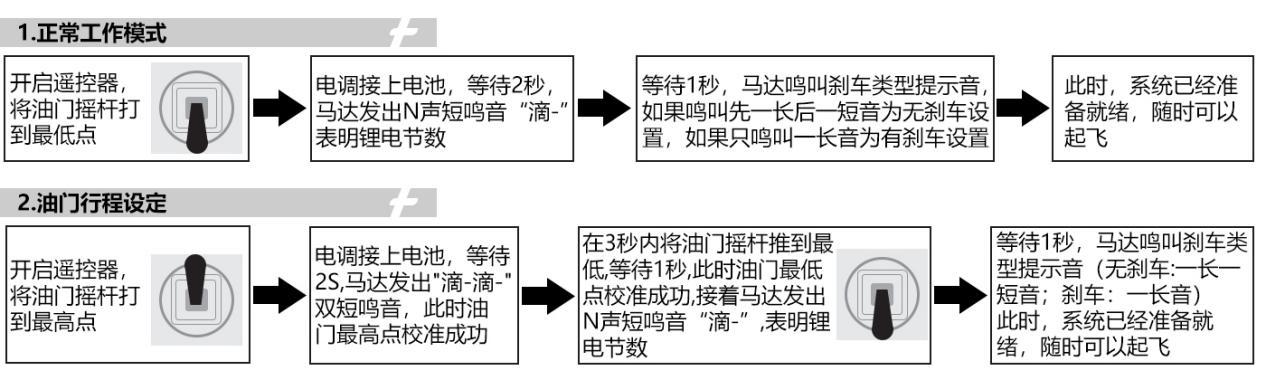
更多关于A560电调的使用方法,请前往乐迪官网查看: https://www.radiolink.com/manuals_download
第三章 飞行模式
3.1飞行模式切换
A560内置乐迪3D固定翼飞控Byme-A V2.0。Byme-A V2.0使用乐迪自主研发的全姿态算法、控制算法、数字滤波算法,搭载3轴陀螺仪、3轴加速度传感器,不同于传统纯手动操控模式,A560有陀螺仪辅助增稳,让飞行更简单。
A560总共有6种飞行模式:自稳模式、增稳模式、手动模式、吊机模式(多轴模式)、特技模式、和吊机模式(固定翼模式)。
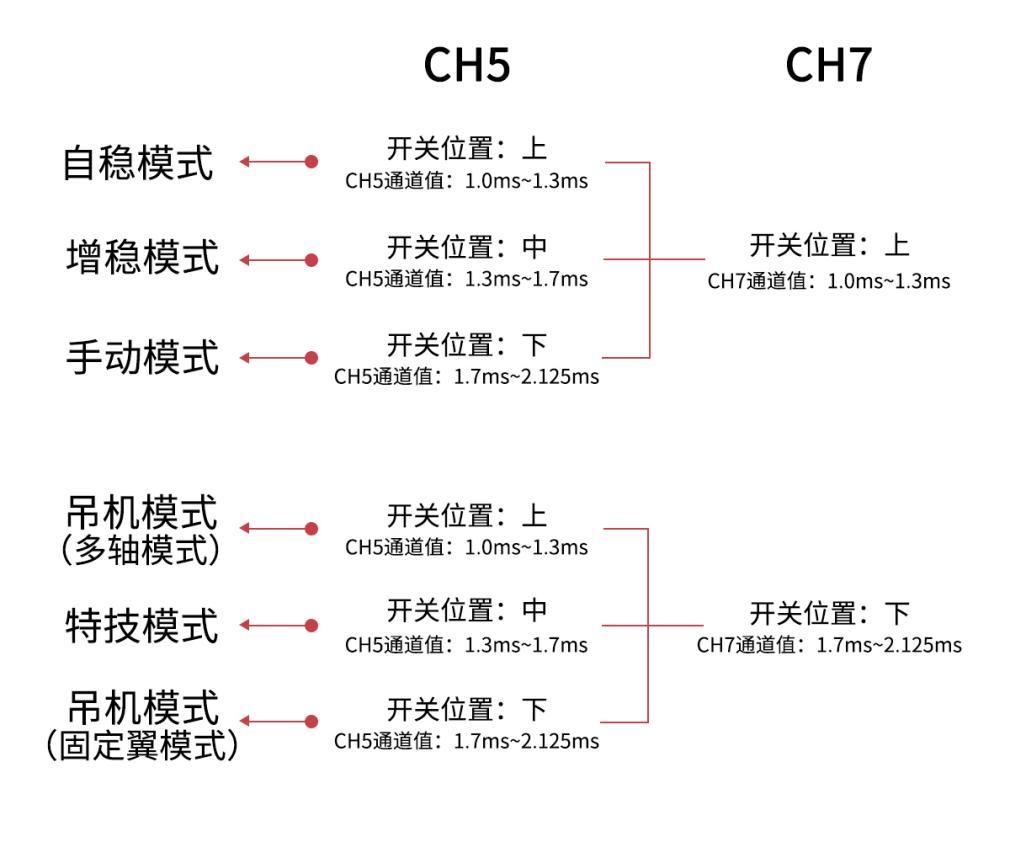
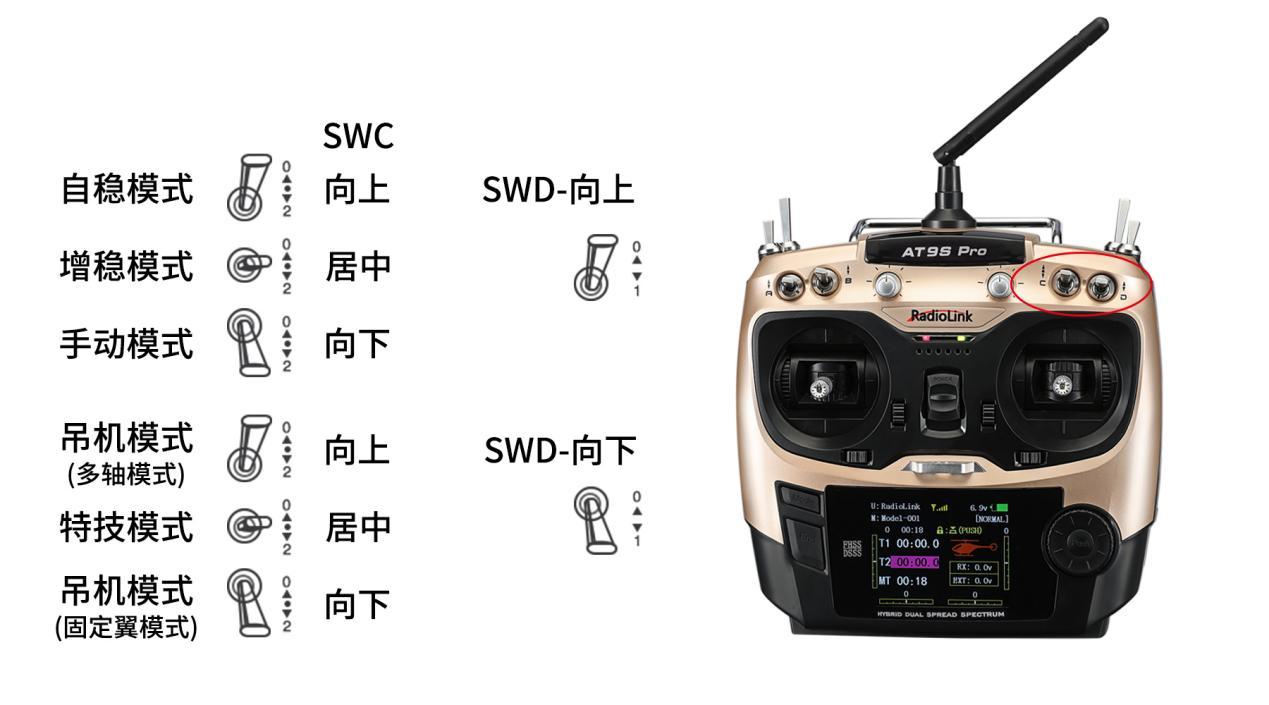
飞行模式通过遥控器CH5(三段开关)和CH7(两段开关)两个独立通道进行设置。飞行模式和通道5,通道7对应的舵量值如下图:
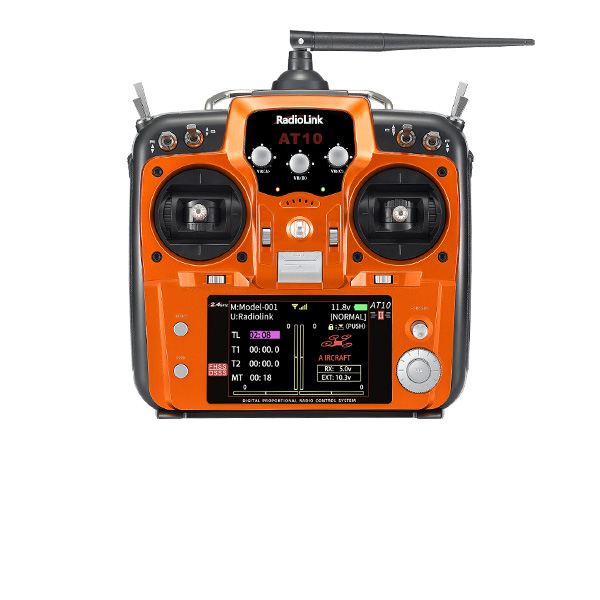
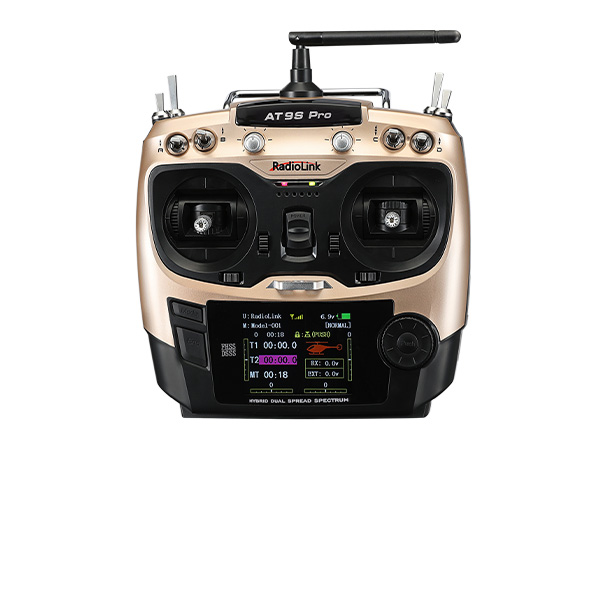
示例为乐迪AT9S Pro通过遥控器CH5(三段开关SWC)和CH7(两段开关SWD)设置所对应的飞行模式:
3.2 六种飞行模式介绍
请参考A560到手飞版目录3.2 六种飞行模式介绍
第四章 飞行注意事项
请参考A560到手飞版目录第四章 飞行注意事项
第五章 上电陀螺仪自检
请参考A560到手飞版目录第五章 上电陀螺仪自检
第六章 姿态校准
Byme-A V2.0飞控需要进行姿态校准,或称水平校准,确定飞机的平衡姿态。
进行姿态校准时,可将A560平放于地面进行校准。建议新手以一个机头稍稍上仰的角度(建议20度左右)进行校准,这样有利于平飞时保持俯仰角度,平稳飞行。姿态校准只需进行一次,成功后飞控会自动记录。
姿态校准动作:遥控器摇杆外八字,保持三秒以上,飞控绿色指示灯闪烁一下表示完成。此时舵面摆动一下或电机旋转一下皆为正常现象。
注意:当使用非乐迪品牌遥控器时,若遥控器外八字但姿态校准不成功请更改遥控器里的通道相位。确保姿态校准时各通道舵量值为:
通道一 2000 µs,通道二 2000 µs ,通道三 1000 µs,通道四 1000 µs
示例为开源遥控器用外八字成功进行姿态校准时各通道的舵量显示:
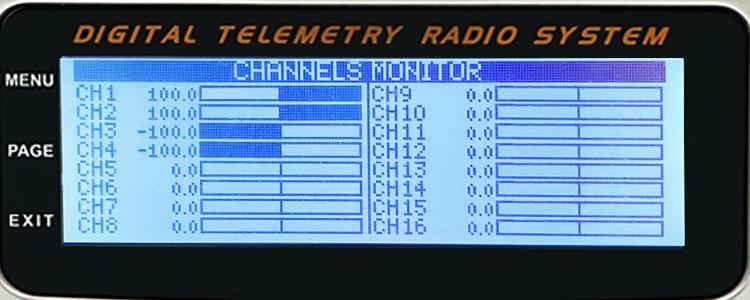
通道一 2000 µs ( +100),通道二 2000 µs ( +100),
通道三 1000 µs ( -100),通道四 1000 µs ( -100)
第七章 飞控陀螺仪相位设置
请参考A560到手飞版目录第七章 飞控陀螺仪相位设置
第八章 遥控器设置
8.1 机型设置
单机版A560需要设置飞机机型。A560属于固定翼,所以遥控器机型选择菜单界面需将机型设置为固定翼。以乐迪AT9S Pro为例(AT10II/AT9S /AT10/AT9同此操作),
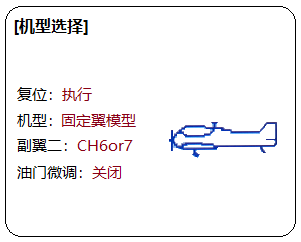 机型选择设置步骤:打开遥控器电源开关 —— 长按Mode键一秒进入“基础菜单”界面 —— 转动遥控器右边的拨盘至“机型选择” —— 按Push键进入机型选择菜单界面 —— 转动拨盘选择机型为固定翼模型,此时遥控器界面提示‘PUSH‘一秒钟,按Push键一秒出现提示语“确定改变?”后再按一次Push键,可以听到嘀嘀嘀的提示音,同时遥控器出现“请等待…”的提示语—待提示音和提示语结束后,机型选择设置成功。
8.2 相位设置
通道设置仅针对乐迪品牌遥控器,非乐迪品牌遥控器不作此要求。
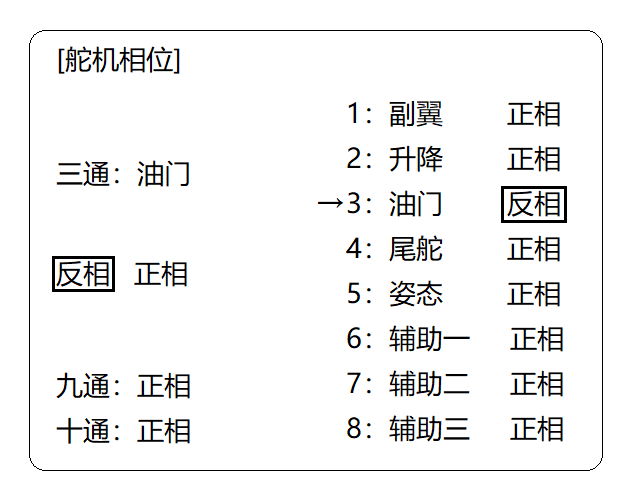 以乐迪AT9S Pro为例(AT10II/AT9S /AT10/AT9同此操作),机型设置成功之后,请返回基础菜单界面,转动拨盘至“舵机相位“,按Push键进入舵机相位菜单设置界面,转动拨盘至3通:油门处,将正相改为反相(如下图所示)。并确保1、2、4通道为正相。
8.3 相位测试
请参考A560到手飞版目录8.2 遥控器相位测试
产品教学与在线技术支持
乐迪官方微信 乐迪官方QQ群 A560说明书 A560教程
注:官网默认为英文,可点击网站右上角的中文,切换为中文版说明书和教程。
如果以上信息还是无法解决您的问题,您也可以添加售后服务QQ:2850416977,或乐迪售后服务微信:19129346336进行咨询。
再次感谢您使用乐迪电子产品!