





 简体中文
 English
搜索结果建议
快速链接
问:TURBO PiX是否可以设置自动航线规划?
问:TURBO PiX是否可以设置自动航线规划?
答:可以的。可点击下列链接查看详细的设置步骤。
https://www.radiolink.com/newsinfo/475989.html?templateId=148964
问:TURBO PiX如何设置相机快门?
问:TURBO PiX如何设置相机快门?
答:可点击下列链接查看详细的设置步骤。
https://www.radiolink.com/newsinfo/475990.html?templateId=148964
问:如何通过遥控器来控制TURBO PiX飞控插针上的舵机?
问:如何通过遥控器来控制TURBO PiX飞控插针上的舵机?
答:详细的设置步骤可点击下列链接查看。
https://www.radiolink.com/newsinfo/663160.html?templateId=148964
问:TURBO PiX连接垂直起降固定翼时,如何设置?
问:TURBO PiX连接垂直起降固定翼时,如何设置?
答:可点击下列开源网站链接查看详细的设置步骤。
问:飞控为TURBO PiX,飞行前解锁时一直报警不能解锁是什么原因?
问:飞控为TURBO PiX,飞行前解锁时一直报警不能解锁是什么原因?
答:不能解锁时请检查以下几点情况:
① 如果是室内解锁飞行,请确认遥控器的飞行模式设置为定高模式或者手动模式,请注意室内飞行解锁时一定不要设置为定点模式或者留待模式等需要GPS正常工作下才能起作用的飞行模式。即便是室内飞行解锁时,如果在定点模式下解锁,在给飞行器通电之后,也请等待1分钟左右待GPS搜星数量在12颗以上再解锁飞行,此时的定位精度会更高。
② 飞行前调试时一切正常,能正常解锁,正式外场飞行时却不能解锁有可能是地磁发生变化导致的不能解锁,此时请拿着飞行器重新做一次地磁校准的动作即可。
③ 给飞行器通电之后,请仔细听飞控的自检音乐,待飞控自检成功之后,再按安全开关解锁,如果过早按安全开关也不能成功解锁。
如果以上三种原因均已排查完毕,还是不能正常解锁,则请连接至地面站查看不能解锁的原因,解决对应的问题即可。或者联系我司售后同事帮忙处理。
问:TURBO PiX刷固件后USB连电脑后飞控主灯不亮,重连后还是自动断开,电脑的com口识别一下又消失是什么原因?
问:TURBO PiX刷固件后USB连电脑后飞控主灯不亮,重连后还是自动断开,电脑的com口识别一下又消失是什么原因?
答:上述问题是刷错固件导致的。
解决方法一:飞控重新连接地面站之后马上刷固件,中间不要等待。这个是开源代码问题,飞控启动时会有一段时间检测,是否需要刷固件,错过了这个时间,飞控就不再检测刷固件了。
解决方法二:从官网下载好固件到电脑,再在地面站选择自定义加载固件,这样就不用立刻点击刷固件了。
问:TURBO PiX可以连接地面站,但没有任何数据显示是什么原因?
问:TURBO PiX可以连接地面站,但没有任何数据显示是什么原因?
答:连接地面站刷最新固件(如果提示最新固件已经存在,可换其他模型比如固定翼固件再刷)。在固件最新的前提下,如果故障依然存在,有可能是气压计损坏,请联系售后返厂维修。
问:TURBO PiX连接地面站出现“Bad AHRS”提示是什么原因?
问:TURBO PiX连接地面站出现“Bad AHRS”提示是什么原因?
答:飞控上电后,平放一会儿不要动,该提示会自动消失。一般该提示在固定翼固件里出现较多。
问:TURBO PiX连接地面站出现“Compass variance”的故障提示是什么原因?
问:TURBO PiX连接地面站出现“Compass variance”的故障提示是什么原因?
答:出现该提示可能是干扰过大,排除干扰(需要首先机架金属部位干扰,磁场干扰,GPS信号干扰等),排除干扰后如果还是出现,请校准一下罗盘,校准完成后重新上电。
问:飞控连接地面站读取参数过程较长;无“加载自定义固件”选项;“配置调试”选项中无全部参数表如何解决?
问:飞控连接地面站读取参数过程较长;无“加载自定义固件”选项;“配置调试”选项中无全部参数表如何解决?
1、飞控连接地面站读取参数过程较长;
2、无“加载自定义固件”和“选择以前固件”这两个选项;
3、“配置调试”选项中无全部参数表。
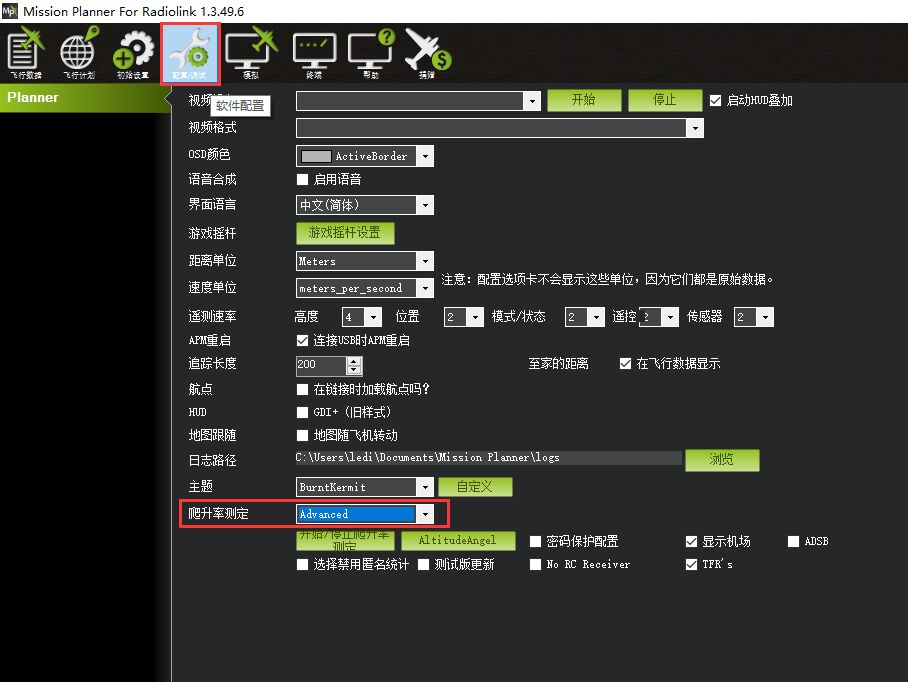
答:当连接地面站调参与刷固件时遇到以上三种情况,可以在地面站中将“爬升率测定”选项从初始值“Basic”更改为“Advanced”,如下图所示:
问:TURBO PiX如何映射遥控器通道输出?
问:TURBO PiX如何映射遥控器通道输出?
答:以遥控器6通道能控制飞控6通道进行输出为例,查看步骤如下。
第一步:进入地面配置调试-全部参数表,然后在右侧搜索栏输入“SERVO6”(如下图)
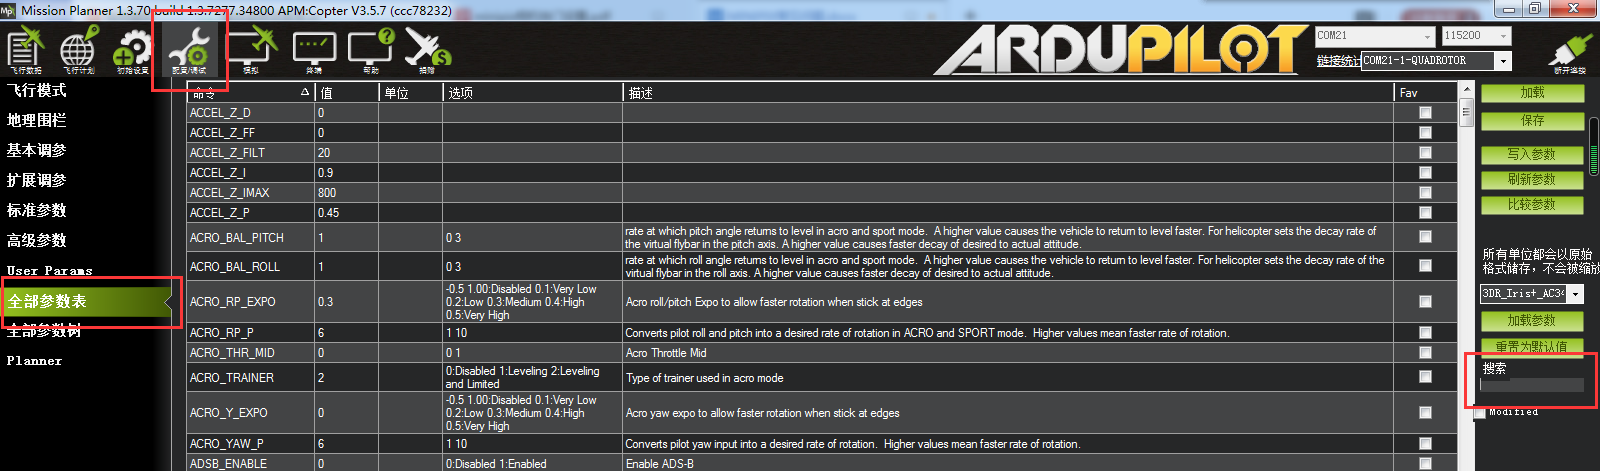
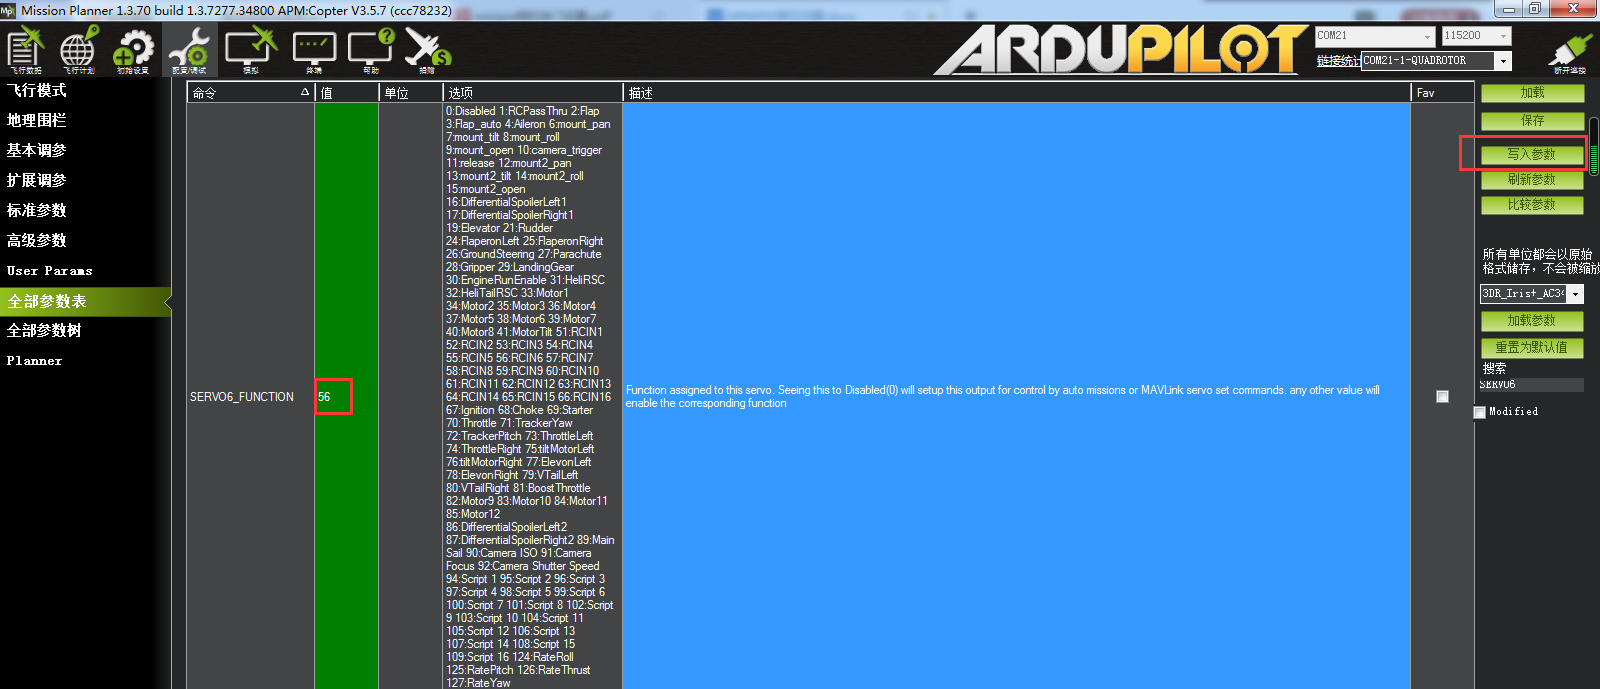
第二步:将SERVO6_FUNCTION的参数值改为56。(56代表RCIN6,即遥控器6通道)
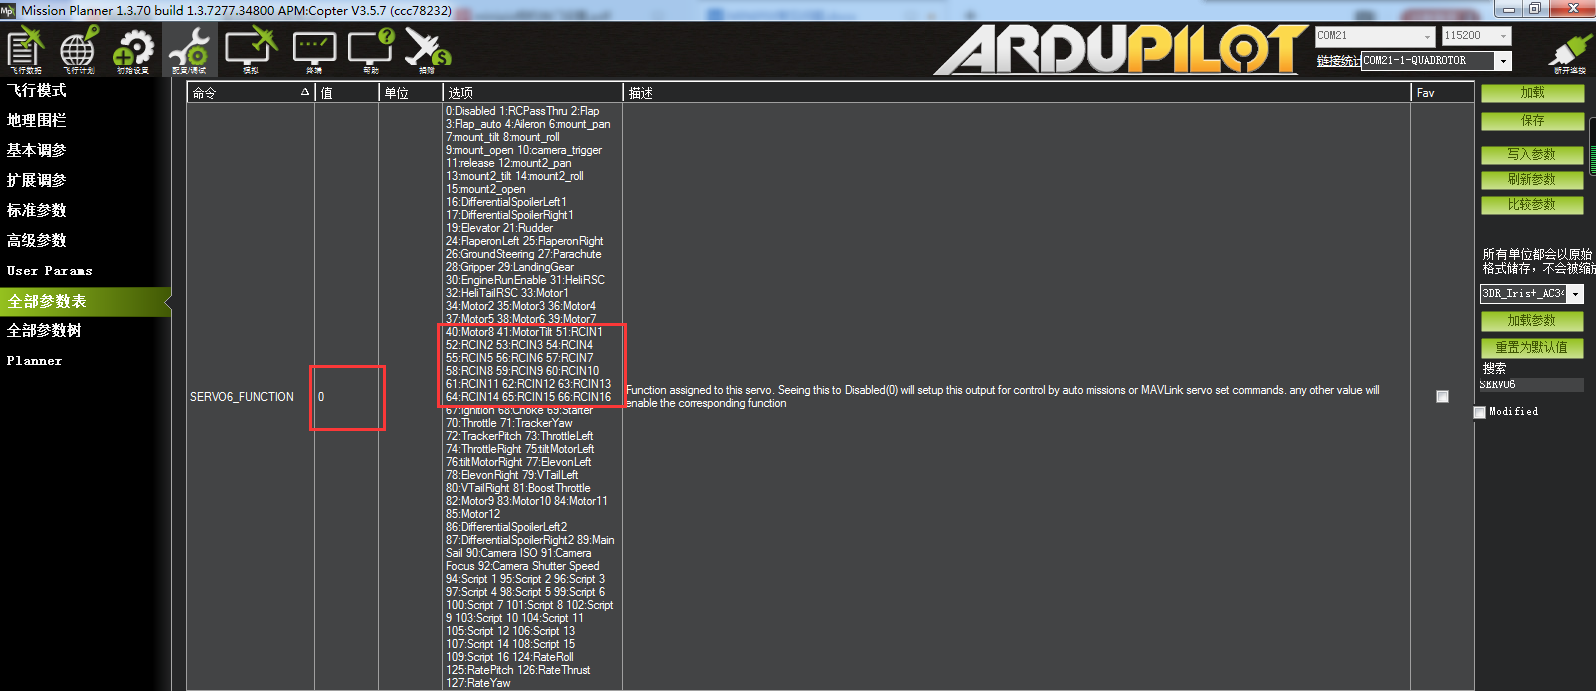
第三步:在地面站右侧点击“写入参数”,将刚刚修改后的参数写入飞控
问:如何关闭飞控自检,能直接解锁?
问:如何关闭飞控自检,能直接解锁?
答:在全部参数列表 ARMING_CHECK 改为0即可。
问:安装飞控时,飞控的箭头和机头的方向不一致可以吗?
问:安装飞控时,飞控的箭头和机头的方向不一致可以吗?
答:是可以的,只需要在飞控全部参数列表找到AHRS_ORIENTATION 17 更改对应的方向即可。
问:TURBO PiX出厂默认为安全开关解锁,使用时不想要安全开关解锁可以自己去掉吗?
问:TURBO PiX出厂默认为安全开关解锁,使用时不想要安全开关解锁可以自己去掉吗?
答:可以的,在地面站全部参数列表搜索BRD_SAFETYENABLE 后面参数更改为0即可。
问:TURBO PiX连接地面站,提示COMPASSRARIANCE错误是什么问题?
问:TURBO PiX连接地面站,提示COMPASSRARIANCE错误是什么问题?
答:该提示代表罗盘问题,可以通过校准罗盘,或排查干扰罗盘的干扰源来解决。
问:Mini Pix连接地面站,地面站提示“CHECK BRD_TYPE:NO MS561”错误是什么问题?
问:Mini Pix连接地面站,地面站提示“CHECK BRD_TYPE:NO MS561”错误是什么问题?
答:该提示表示您飞控的气压计已经损坏,需返厂维修。
问:飞控不能解锁是什么原因?
问:飞控不能解锁是什么原因?
答:飞控不能解锁,首先检查遥控器油门通道有无反向。非反向问题就可去地面站看,不能解锁时地面站的错误提示是什么,按照错误提示解决错误即可。
问:乐迪TURBO PiX飞控是多大内存?
问:乐迪TURBO PiX飞控是多大内存?
答:飞控内存分“运行内存”和“Flash内存”,PIXHAWK运行内存是196KB,Flash内存是1MB。
问:绝对默认值时的飞机下降速度太快,可以把下降的参数调小吗?
问:绝对默认值时的飞机下降速度太快,可以把下降的参数调小吗?
答:飞机的下降速度可以通过设置飞控地面站上的参数来改变下降速度,设置参数为:LAND_SPEED,可设置的最小下降速度为30cm/s。
问:为什么TURBO PiX刷固件后,飞控的USB口电脑不识别?
问:为什么TURBO PiX刷固件后,飞控的USB口电脑不识别?
答:由于TURBO PiX做了硬件升级,所以V2.0版的飞控只能在最新的1.3.50版本的地面站升级固件,而V1.0版的飞控是可以任意在1.3.49 和 1.3.50的地面站升级固件的。
问:TURBO PiX通电一瞬间先闪白灯后转为红灯常亮是什么问题?
问:TURBO PiX通电一瞬间先闪白灯后转为红灯常亮是什么问题?
答:此类情况为硬件损坏,需返厂维修。
问:TURBO PiX通电后直接红灯常亮是什么原因?
问:TURBO PiX通电后直接红灯常亮是什么原因?
答:此现象有2种可能。① 内存卡没插好,或内存卡故障。② 需要重新刷固件。
问:TURBO PiX最多可以储存多少个航点?
问:TURBO PiX最多可以储存多少个航点?
答:多轴机型最多可储存718个航点,车、船、固定翼最多可储存724个航点。
问:TURBO PiX是否可以取消油门低位自动上锁?
问:TURBO PiX是否可以取消油门低位自动上锁?
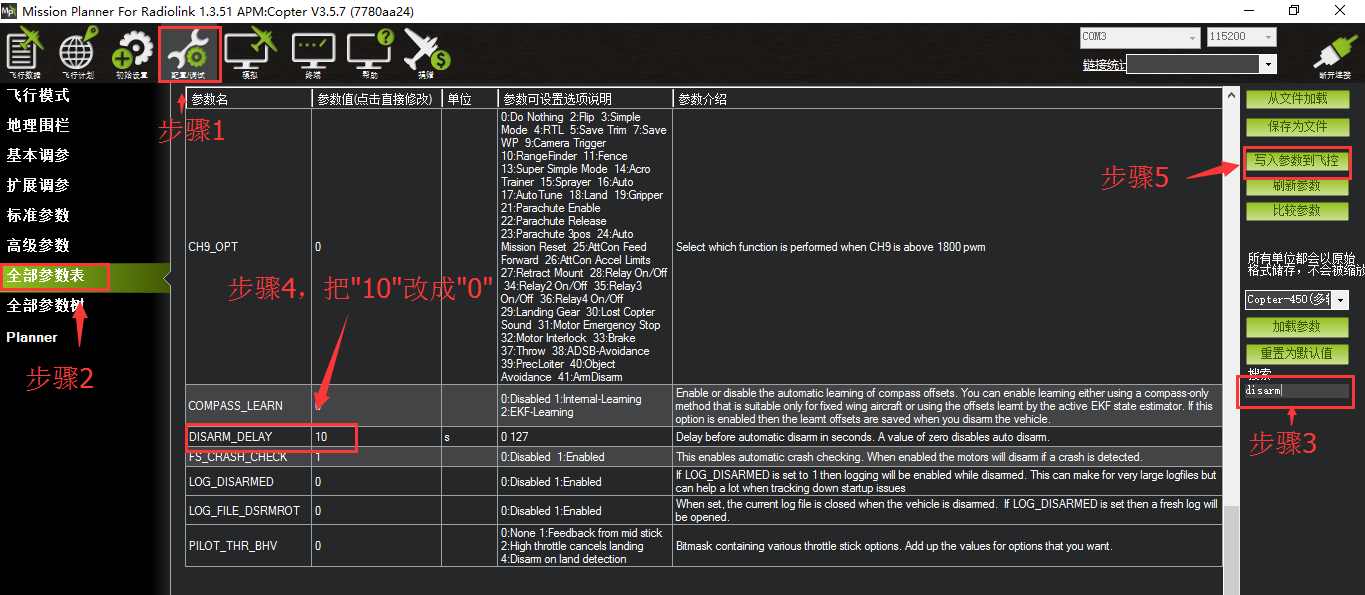
答:可以。
具体操作:配置/调试→全部参数表→搜索栏输入“disarm”→找到DISARM_DELAY这一栏→把参数10改成0→写入参数到飞控
大PIX操作方法也一样。
问:地面站提示 PreArm:H_RUNUP_TIME too small ,怎么解决?
问:地面站提示 PreArm:H_RUNUP_TIME too small ,怎么解决?
答:此报错大多数为直升机固件才会出现,RSC爬升率里面的“秒”“Runup”秒的值不能大于RUNUP的值,不然就会报错。
问:TURBO PiX装船模,切返航时船会先满油门加速前进几秒然后再恢复为正常的返航速度是什么原因?
问:TURBO PiX装船模,切返航时船会先满油门加速前进几秒然后再恢复为正常的返航速度是什么原因?
答:检查遥控器的失控保护功能,是否将油门失控保护值设置为大于50%。一般TURBO PiX用在船模型上,建议将油门失控保护值设置50%即可。
问:TURBO PiX装的飞机,加速度、指南针、遥控器都校准了,起飞就翻了是什么原因?
问:TURBO PiX装的飞机,加速度、指南针、遥控器都校准了,起飞就翻了是什么原因?
答:这种情况多数是电机顺序不对,或者桨叶装反导致,请根据对应的机架按说明书的电机顺序安装。并检查电机转向、正反桨叶是否安装正确。
问:TURBO PiX怎么设置一个开关来开启或关闭BB响功能?
问:TURBO PiX怎么设置一个开关来开启或关闭BB响功能?
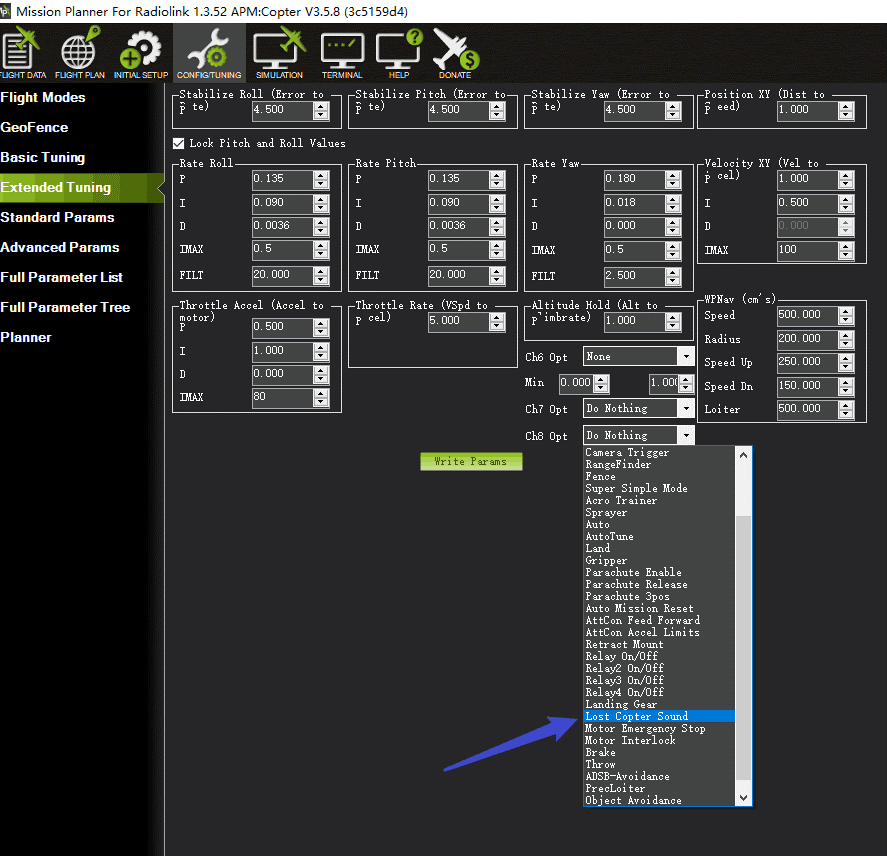
答:可以在地面站配置调参-扩展调参界面,将CH8 Opt 选择为 Lost Copter Sound
当飞机丢机,可通过8通道的控制开关来开启飞控的蜂鸣器,通过声音来寻找飞机(如下图)
问:TURBO PiX飞控支持导入修改编译过的开源APM飞控吗?
问:TURBO PiX飞控支持导入修改编译过的开源APM飞控吗?
答:不支持。
问:TURBO PiX飞控能使用4合一电调吗?
问:TURBO PiX飞控能使用4合一电调吗?
答:可以使用。
问:TURBO PiX飞控怎么导入乐迪地面站里已经调试好的各机型参数?
问:TURBO PiX飞控怎么导入乐迪地面站里已经调试好的各机型参数?
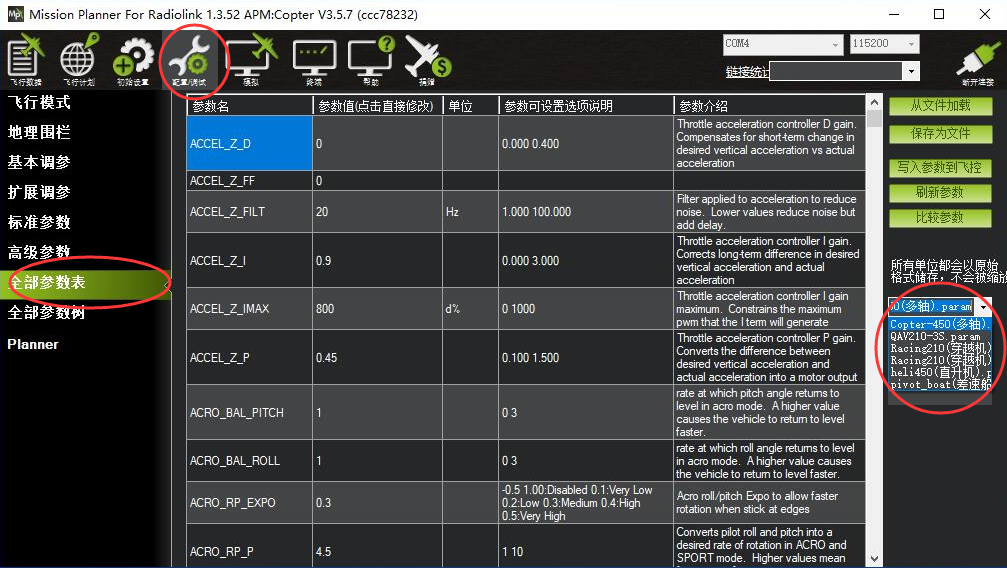
答:连接乐迪官方地面站,配置调参-全部参数列表,右边下拉框选择需要的机型参数,并写入参数,如下图所示:
问:GPS波特率在哪里看?
问:GPS波特率在哪里看?
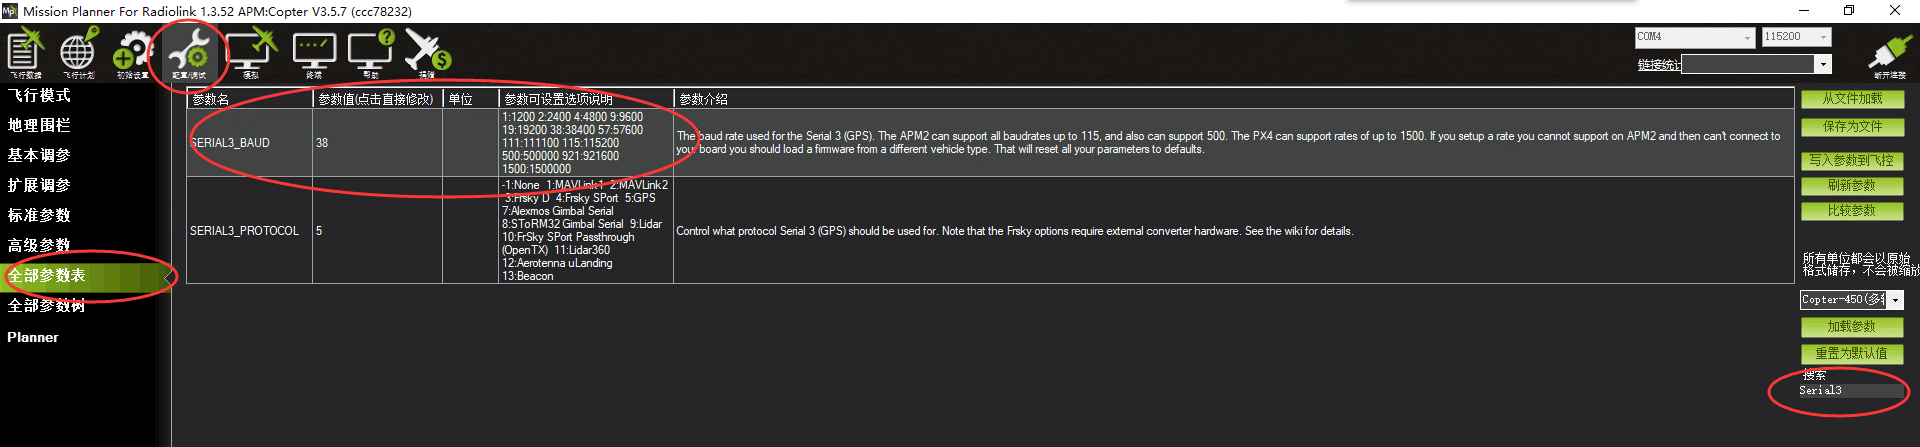
答:连接地面站,配置调试-全部参数列表,右边搜索栏搜索 Serial3 即可查看GPS波特率,如下图所示:
问:TURBO PiX版本在开源官网下载固件,是选择哪个下载包?
问:TURBO PiX版本在开源官网下载固件,是选择哪个下载包?
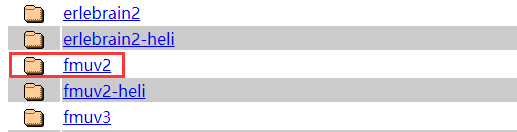
答:选fmuv2,如下图所示
问:固定翼固件下,故障保护设置页面那里没有可以设置失控保护的选项了怎么办?
问:固定翼固件下,故障保护设置页面那里没有可以设置失控保护的选项了怎么办?
答:固定翼4.0固件更新后,失控保护需要到全部参数表页面设置。FS_SHORT_ACTN参数代表短时间失控保护触发事件,数值建议设置成1。
FS_LONG_TIMEOUT则可以设置成你想触发失控保护的时间。
问:TURBO PiX V1.1版本出现无法保存数据的情况怎么办?
问:TURBO PiX V1.1版本出现无法保存数据的情况怎么办?
答:
① 确保TURBO PIX在地面站升级到最新固件,目前是V3.5.8。
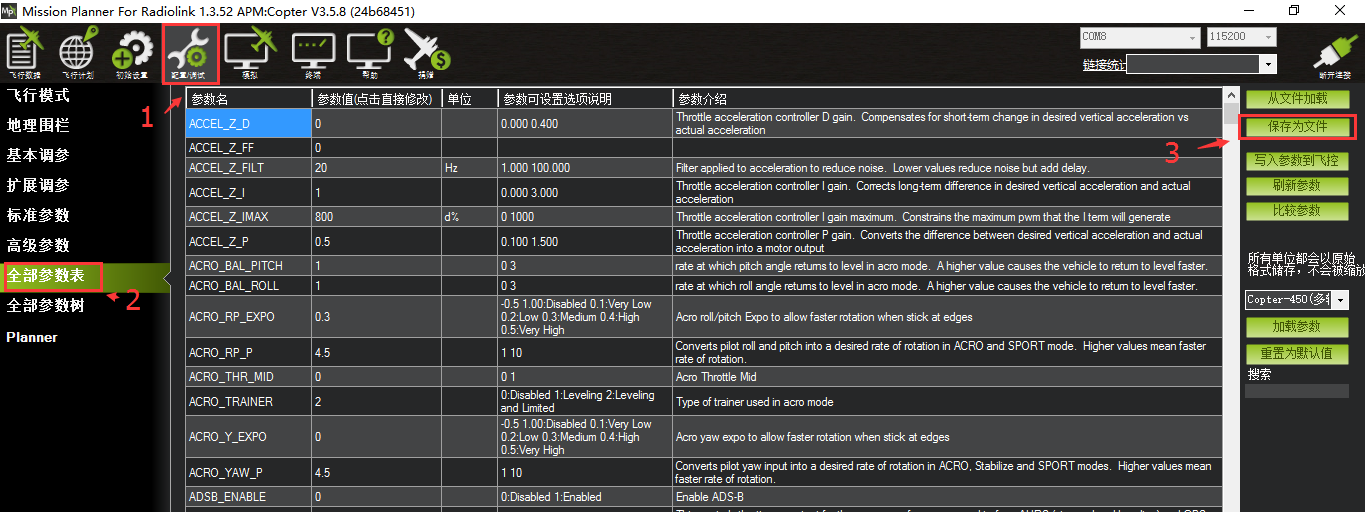
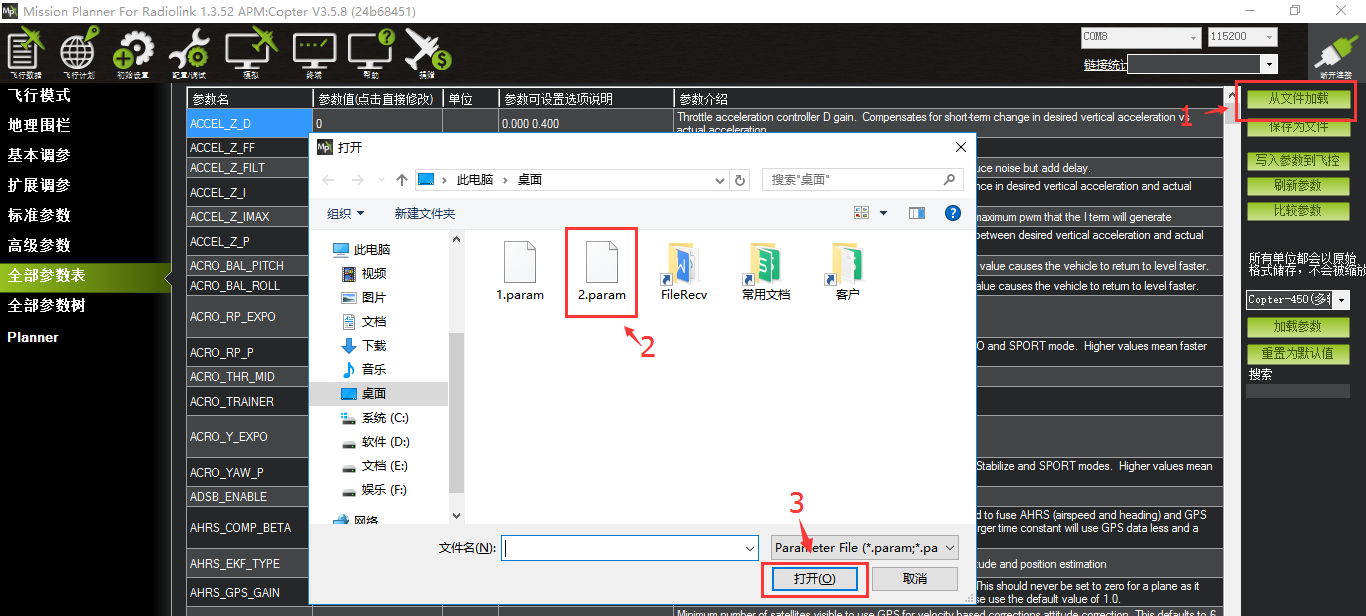
② 连接地面站,点击配置/调试--全部参数表--保存为文件--命名文件--保存--出现CUSTOM NOTE提示,点击OK。
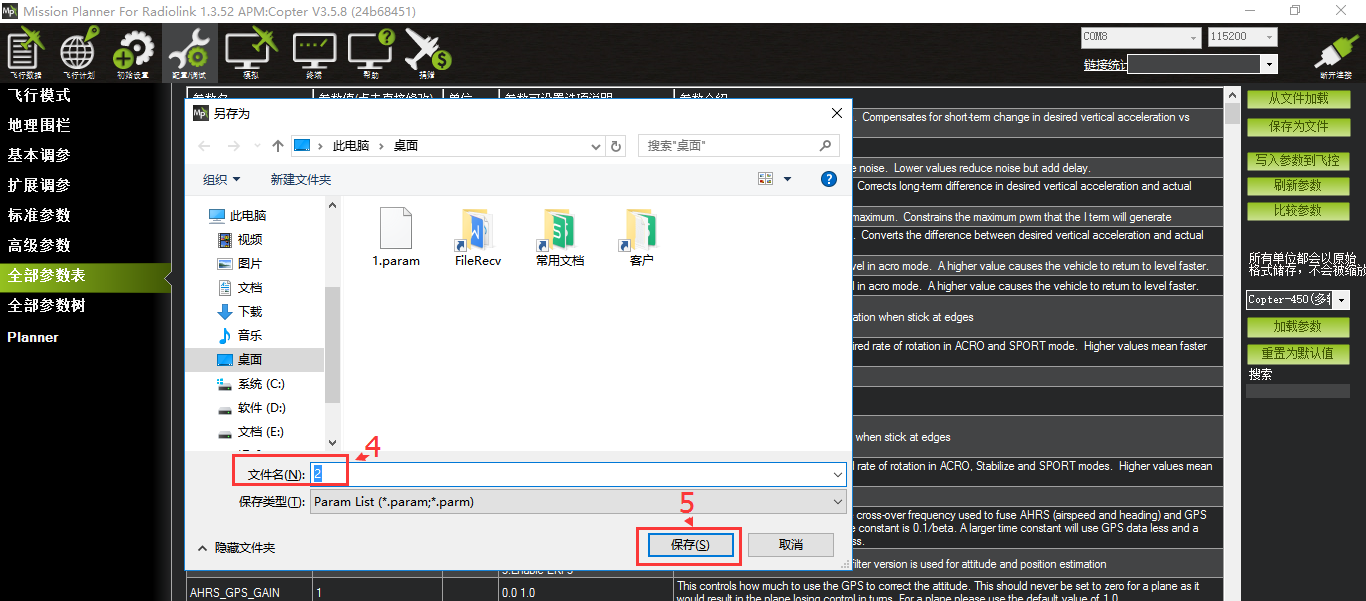
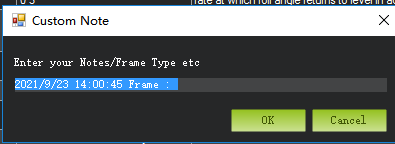
③ 点击重置为默认参数--弹出RESERT提醒,点击OK--弹出RECONNECT提醒,点击OK。
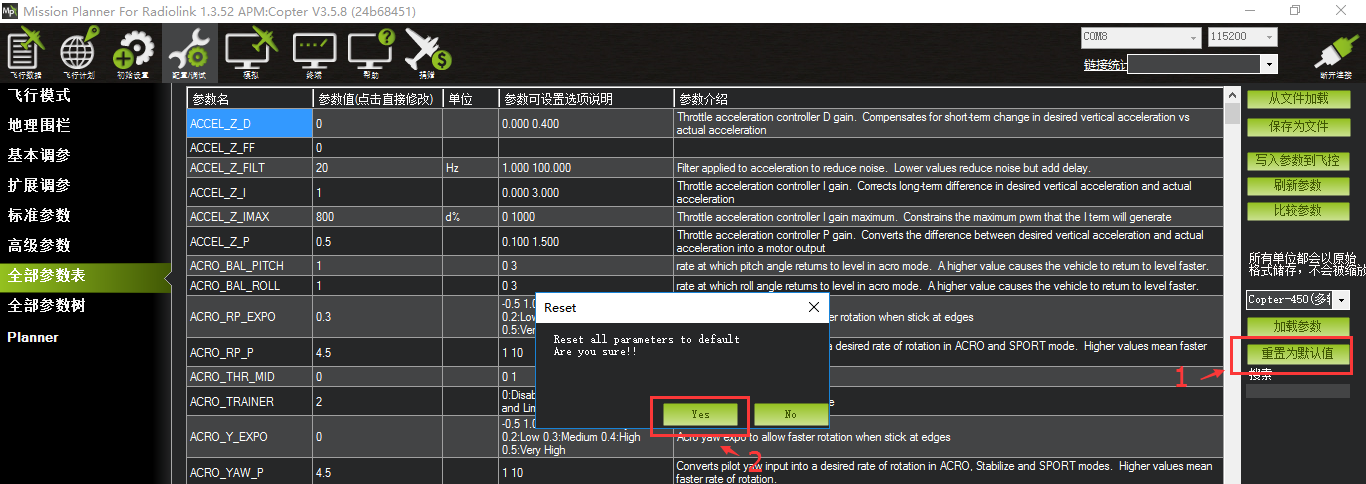
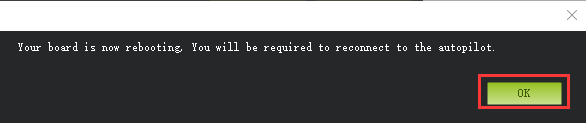
④ 重新连接地面站,点击从文件加载--选择刚才保存的文件--打开--会弹出七八个提醒,全部点击OK就可以了。这样就完成了。再次修改参数就能成功了。
问:TURBO PiX能用到6轴飞机上吗?怎么使用?
问:TURBO PiX能用到6轴飞机上吗?怎么使用?
答:能。注意:电源模块只有4组接口,用6轴时把另外2组接口焊接到下面四组中任意2组即可,如下图所示

问:乐迪TURBO PiX如何使用双GPS ?
问:乐迪TURBO PiX如何使用双GPS ?
答:
① 第一个GPS接在TURBO PiX的GPS/I2C接口上,第二个GPS接在TURBO PiX的TELEM1接口上;(注意:如使用非GH25端子座GPS,需更换GPS的端子座)
② 在“全部参数列表”里搜索“SERIAL1”,选择“SERIAL1_PROTOCOL改为5”;

③ 在“全部参数列表”里搜索“GPS_TYPE”, 选择“GPS_TYPE2改为1”

④ 在“全部参数列表”里搜索“GPS_AUTO”选择“GPS_AUTO_SWITCH改为1”

问:TURBO PiX飞控支持直驱直升机吗?
问:TURBO PiX飞控支持直驱直升机吗?
答:支持,接线及设置方法可参考开源网站
https://ardupilot.org/copter/docs/traditional-helicopter-connecting-apm.html
*直驱直升机:尾舵是电机,传统的CCPM直升机尾舵是舵机


问:装了GPS的飞控,地面站会显示2个罗盘,怎么判断哪个是飞控的罗盘?
问:装了GPS的飞控,地面站会显示2个罗盘,怎么判断哪个是飞控的罗盘?
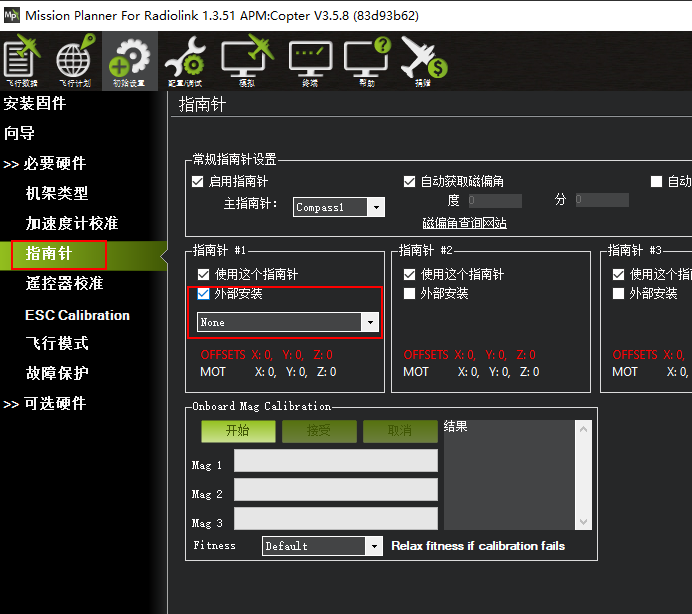
答:当飞控使用带罗盘芯片的GPS时,地面站指南针校准界面的1#指的是GPS的外置罗盘(GPS上的罗盘),且下面会出现外部安装和方向选择框,如下图所示:
指南针#2指的是飞控的内置罗盘(详细介绍可参考说明书19-20页)。
问:如何不通过电源模块给TURBO PiX供电?
问:如何不通过电源模块给TURBO PiX供电?
答:可以用电调或者BEC模块的正负极接在飞控POWER口的正负极上。
问:TURBO PiX的插针能给飞控供电吗?
问:TURBO PiX的插针能给飞控供电吗?
答:TURBO PiX的插针只给外接配件(例如舵机)供电,不能给飞控供电。
问:TURBO PiX是Linux board吗?
问:TURBO PiX是Linux board吗?
答:不是。
问:为什么地面站显示的高度与飞控距离地面或桌面实际的高度相差很多倍?如下图所示:
问:为什么地面站显示的高度与飞控距离地面或桌面实际的高度相差很多倍?如下图所示:
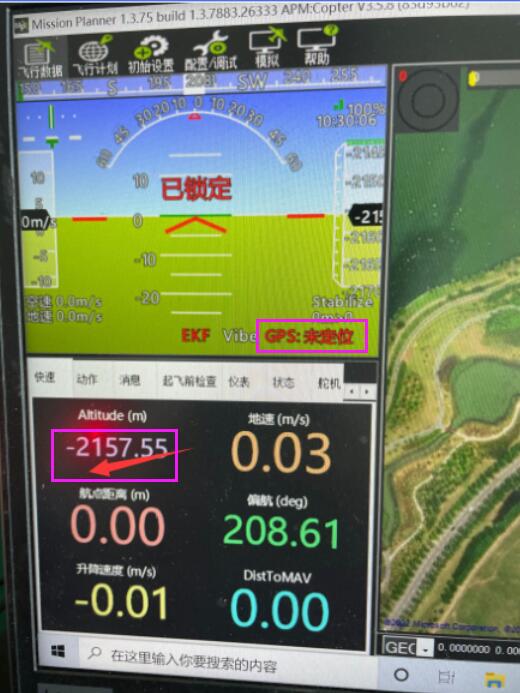
答:地面站上显示的高度,分为相对高度和绝对高度,具体看地面站的设置选项。双击地面站左下方的“Altitude(m),会跳出下图参数选项。
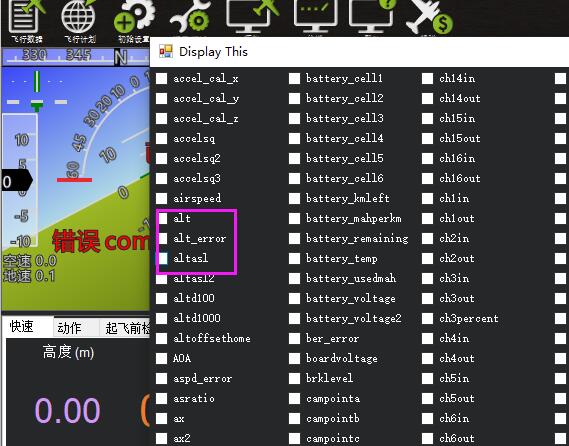
1)Alt 表示相对高度,如果勾选了此项,参考的是飞控上电时放置的高度,例如:如果我们把飞控放桌子上上电,这时地面站出现的高度值是桌面到飞控当前高度之间的高度。如果飞控离桌面实际只有几十厘米,地面站上却显示2000米,说明气压计故障。
2)Altasl 表示绝对高度,如果勾选了此项,参考的是海平面高度,也就是海拔高度。
绝对高度来源于GPS获取的数据,只有GPS搜到星,并且正常定位,绝对高度才会正确显示,不然默认绝对高度显示为0。
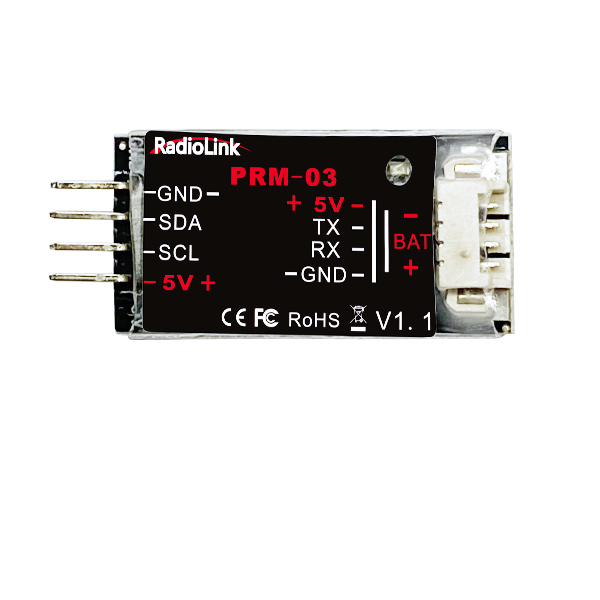
问:PRM-03与飞控一起使用,为什么只能回传动力电池电压,其他的数据不回传到遥控器?
问:PRM-03与飞控一起使用,为什么只能回传动力电池电压,其他的数据不回传到遥控器?
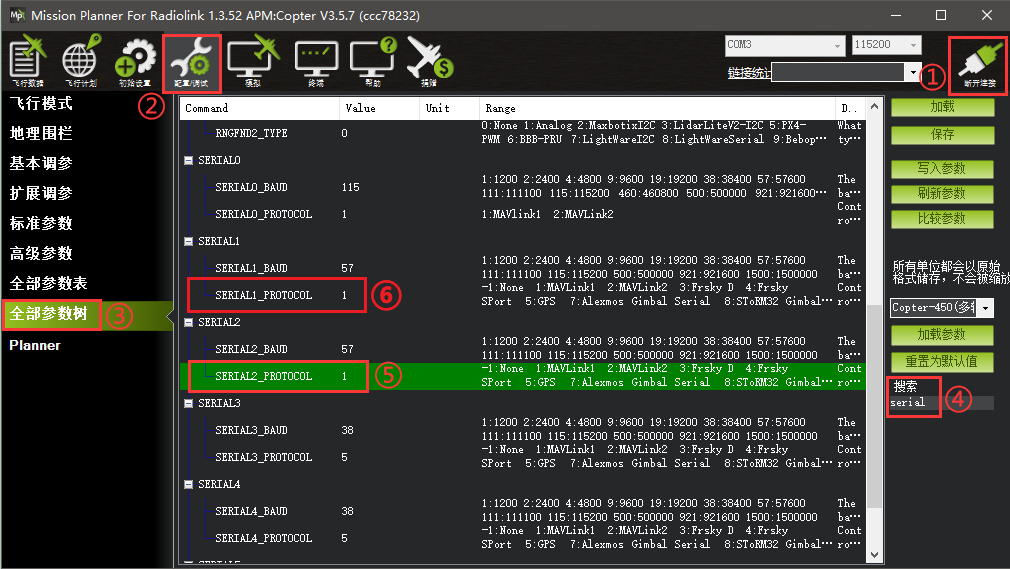
答:由于近期ardupilot官方更新了固件,所以当用户购买PRM-03搭配乐迪的AT9S Pro,AT10II以及开源的pixhawk飞控使用时,如果飞控的固件版本在4.1或以上,只能回传动力电池电压,不能回传飞控数据到遥控器上,这时需要修改飞控里的serial数据,把串口协议SERIAL1_PROTOCOL和SERIAL2_PROTOCOL的数值都改为 1(MAVLink)即可,可参照下图步骤设置。(注意:出厂日期为2022年5月31日前的PRM-03可参照此方法修改参数, 出厂日期为2022年5月31日后的无需修改参数)。
问:TURBO PiX支持DSHOT协议吗?
问:TURBO PiX支持DSHOT协议吗?
答:支持,不过需要升级到4.0以上固件才支持。
问:TURBO PiX支持什么电调?
问:TURBO PiX支持什么电调?
答:飞机电调分DSHOT和ONESHOT协议。TURBO PiX默认支持ONESHOT,当固件升级到4.0及以上的时候也支持DSHOT电调。
问:TURBO PiX能接4个40A的电调吗?
问:TURBO PiX能接4个40A的电调吗?
答:不可以。如果是用于固定翼,连接单路的电调,那么电调电流最高可以到90A;如果是用于多旋翼,连接2路以上电调,那么所有电调电流总数不可以超过90A,比如4路电调的话,那么每路电调的电流在20A左右。





Copyright © 2025 RadioLink 乐迪电子 版权所有 粤ICP备05056940号-1 本网站直接或间接向消费者推销商品或者服务的商业宣传均属于“广告”(包装及参数、售后保障等商品信息除外)
 简体中文
- English